Un proiect de pick and place se compune din șase module, facturate separat pentru că nu orice proiect are nevoie de toate. Cumpărate în ordinea greșită, se suprapun și ajung plătite de două ori.
- Începeți cu analiza cerințelor.
- Este cel mai ieftin element și singurul care vă poate spune să nu cumpărați și restul. Rezultă documentul cu ce cuprinde lucrarea, ținta de timp de ciclu și criteriile de acceptare. Sărirea acestui pas duce frecvent la plata de două ori a lucrului de percepție, pentru că toleranța nu a fost niciodată convenită.
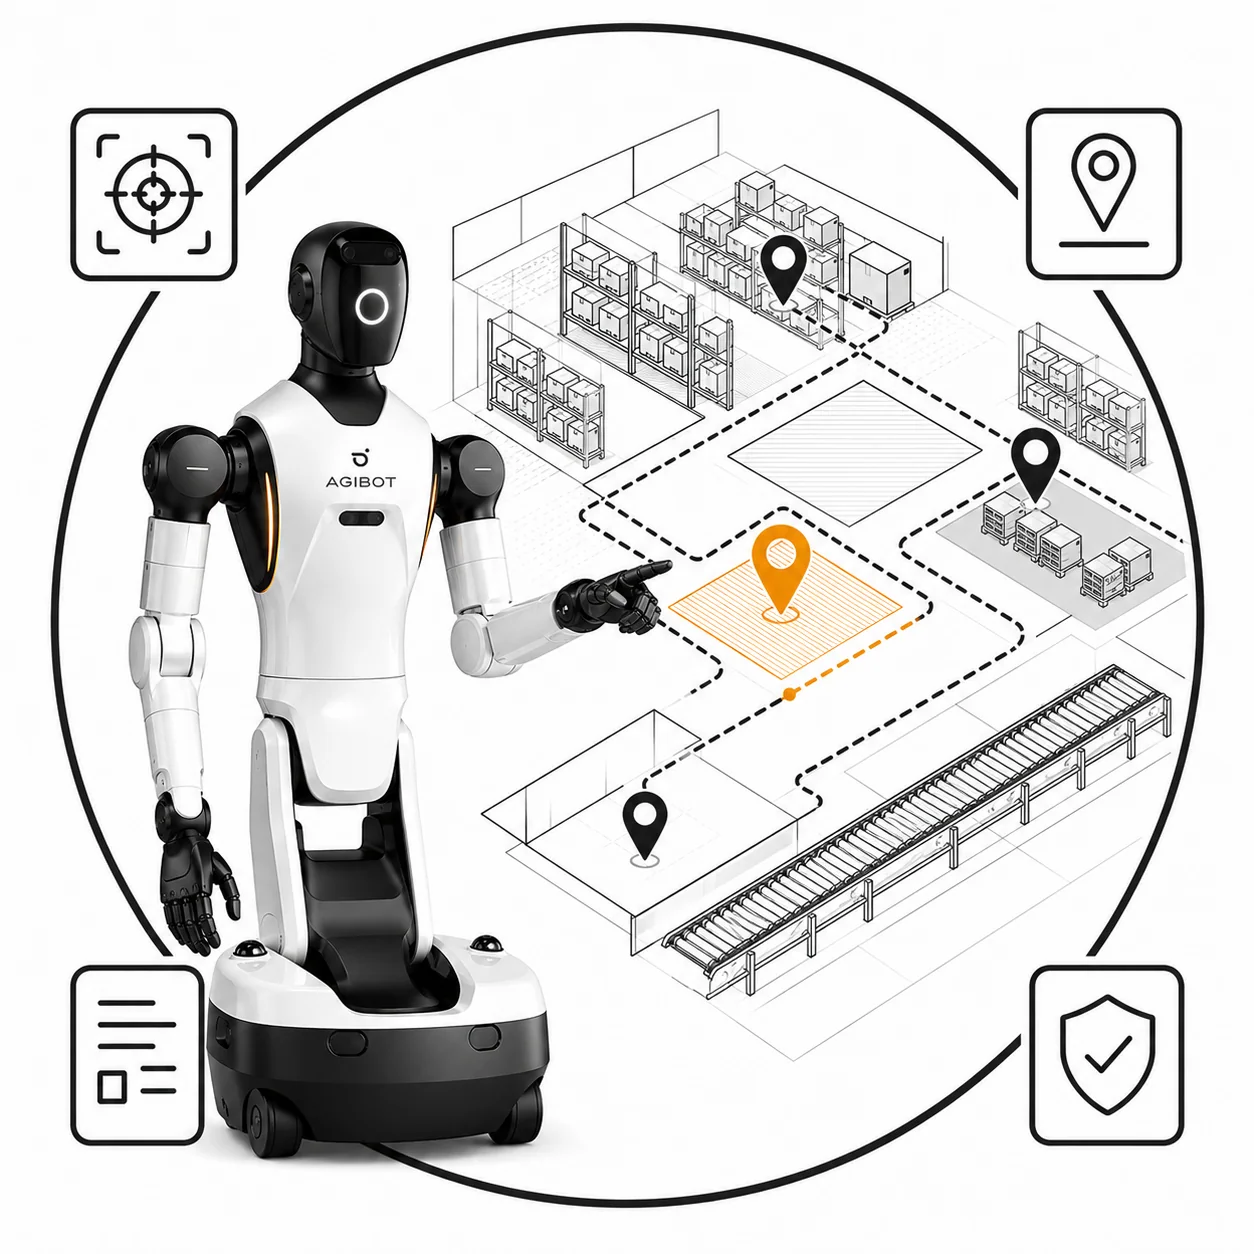
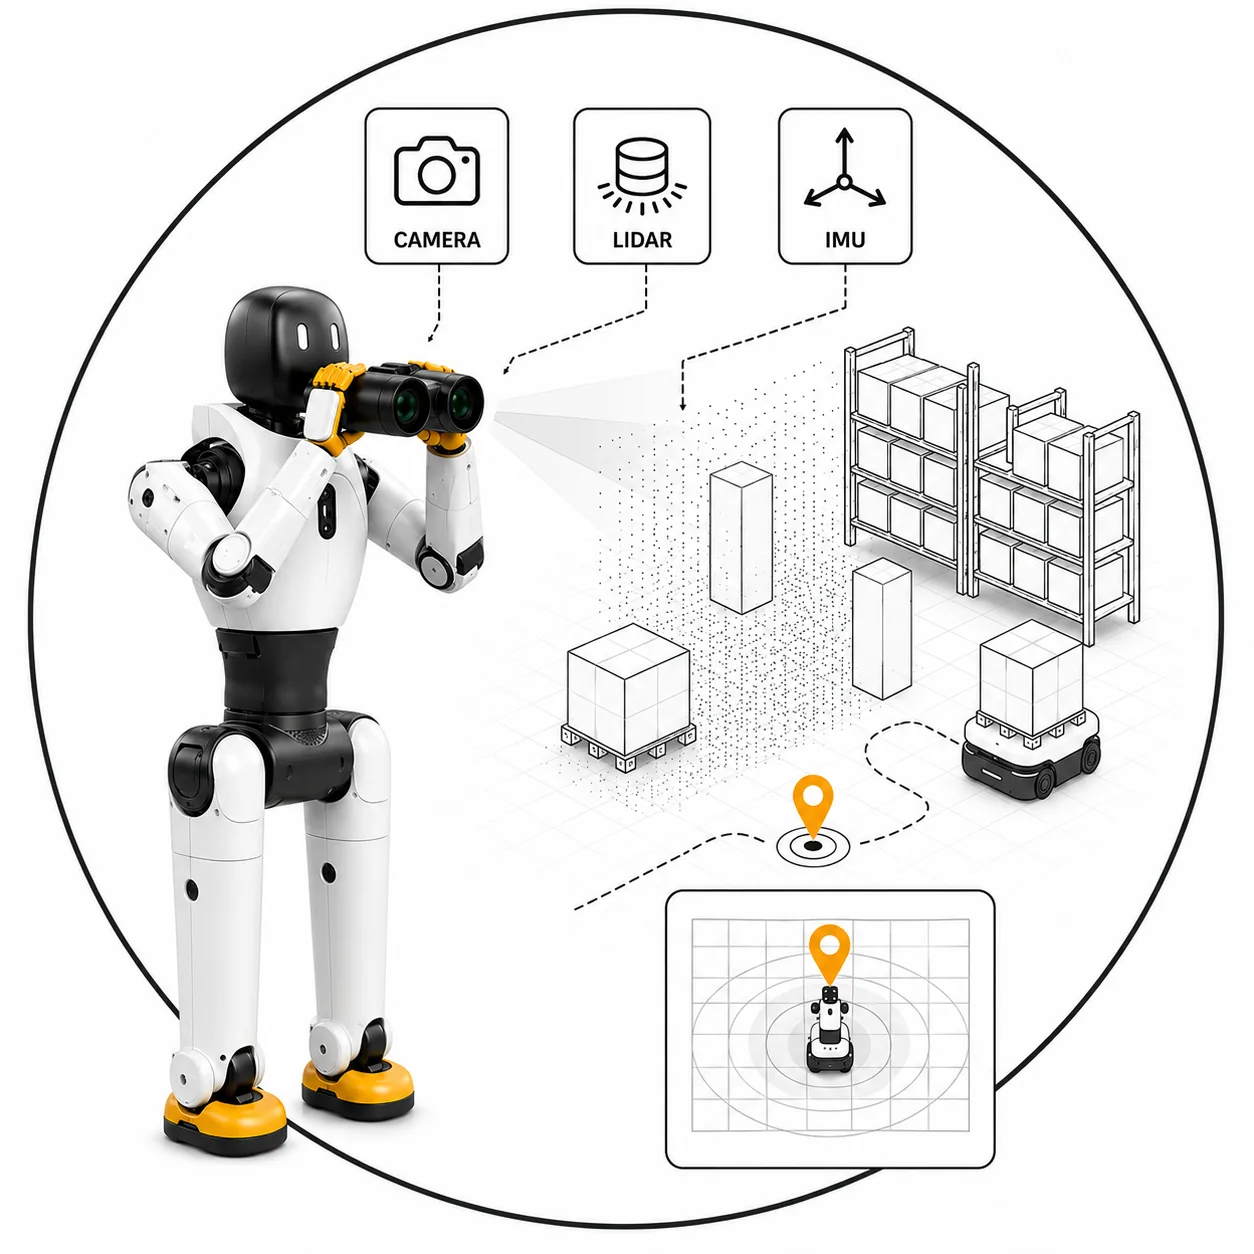
- Hărțile și percepția vin apoi.
- Ce anume este nevoie depinde de ce se mișcă în celulă. Piesele fixe, într-un dispozitiv de fixare, cu un robot staționar, nu au nevoie de niciuna dintre ele: o poziție învățată bate vederea artificială la cost și repetabilitate. Un robot mobil are nevoie de hartă, iar piesele aflate oriunde într-un container sau pe o bandă au nevoie de percepție. Ambele module sunt necesare doar când ambele situații se aplică.
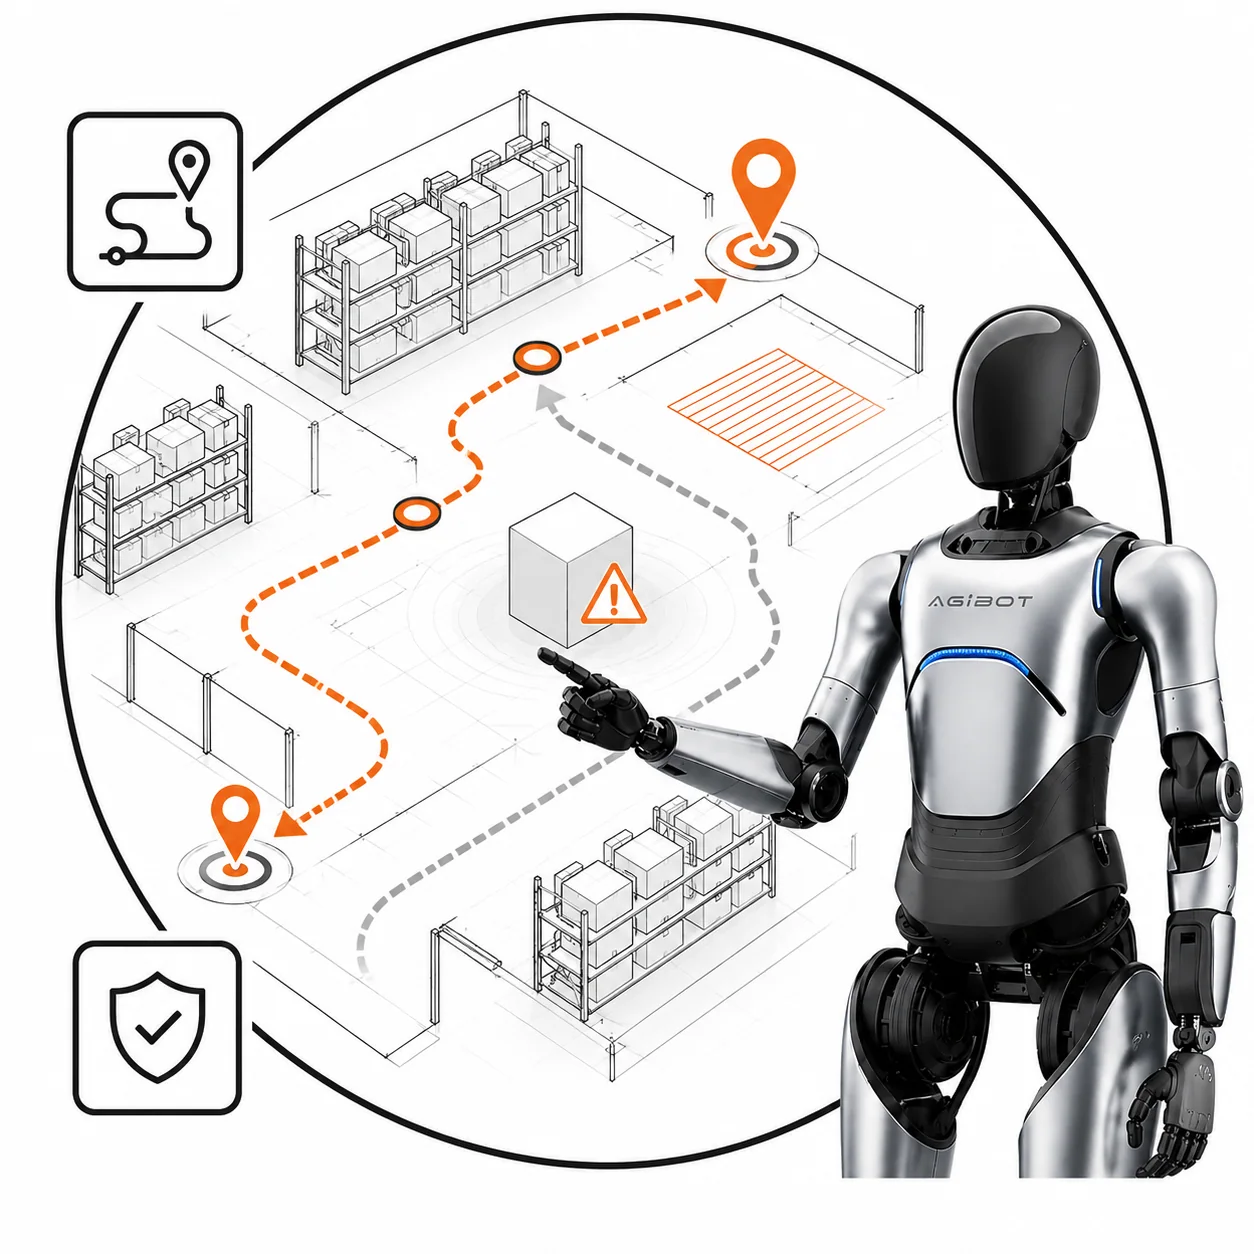
- Stiva de navigație are sens doar pentru o platformă mobilă.
- Un robot fixat pe un banc de lucru nu are nevoie de ea. Este, totuși, elementul cumpărat cel mai des fără motiv, pentru că sună ca ceva fundamental.
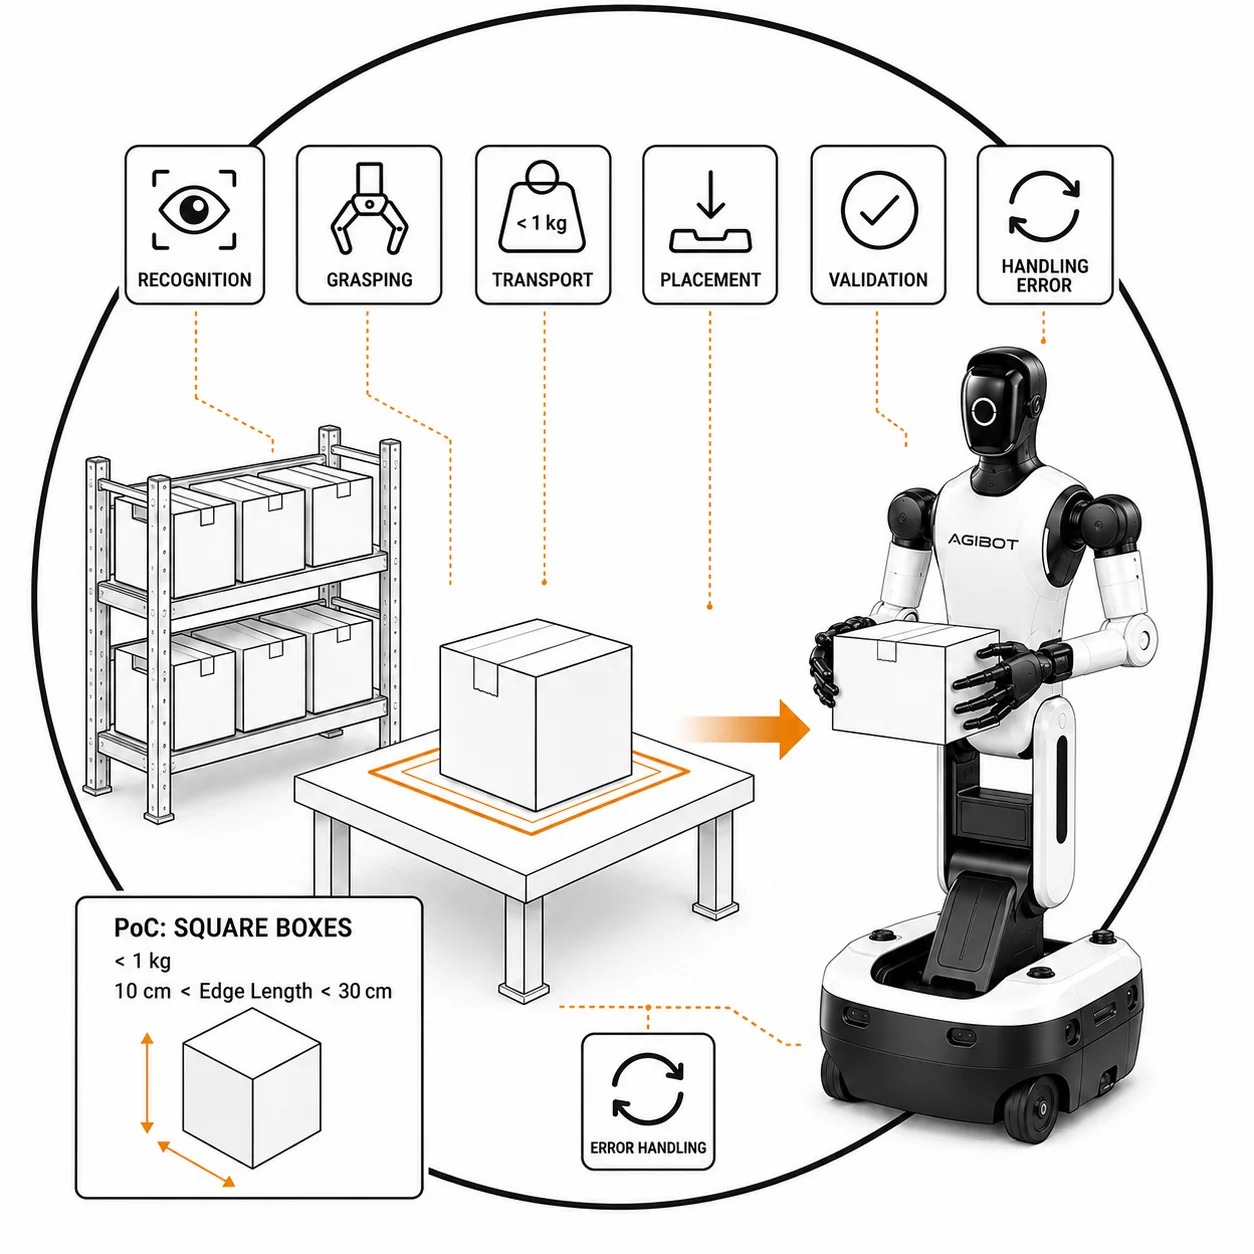
- Procesul de preluare și așezare este acolo unde stă cea mai mare parte a valorii.
- Este elementul pe care merită să cheltuiți cu adevărat. Alegerea tipului de prehensiune, apropierea și retragerea, toleranța de așezare și tratarea erorilor decid dacă o celulă funcționează nesupravegheată sau are nevoie de cineva alături.
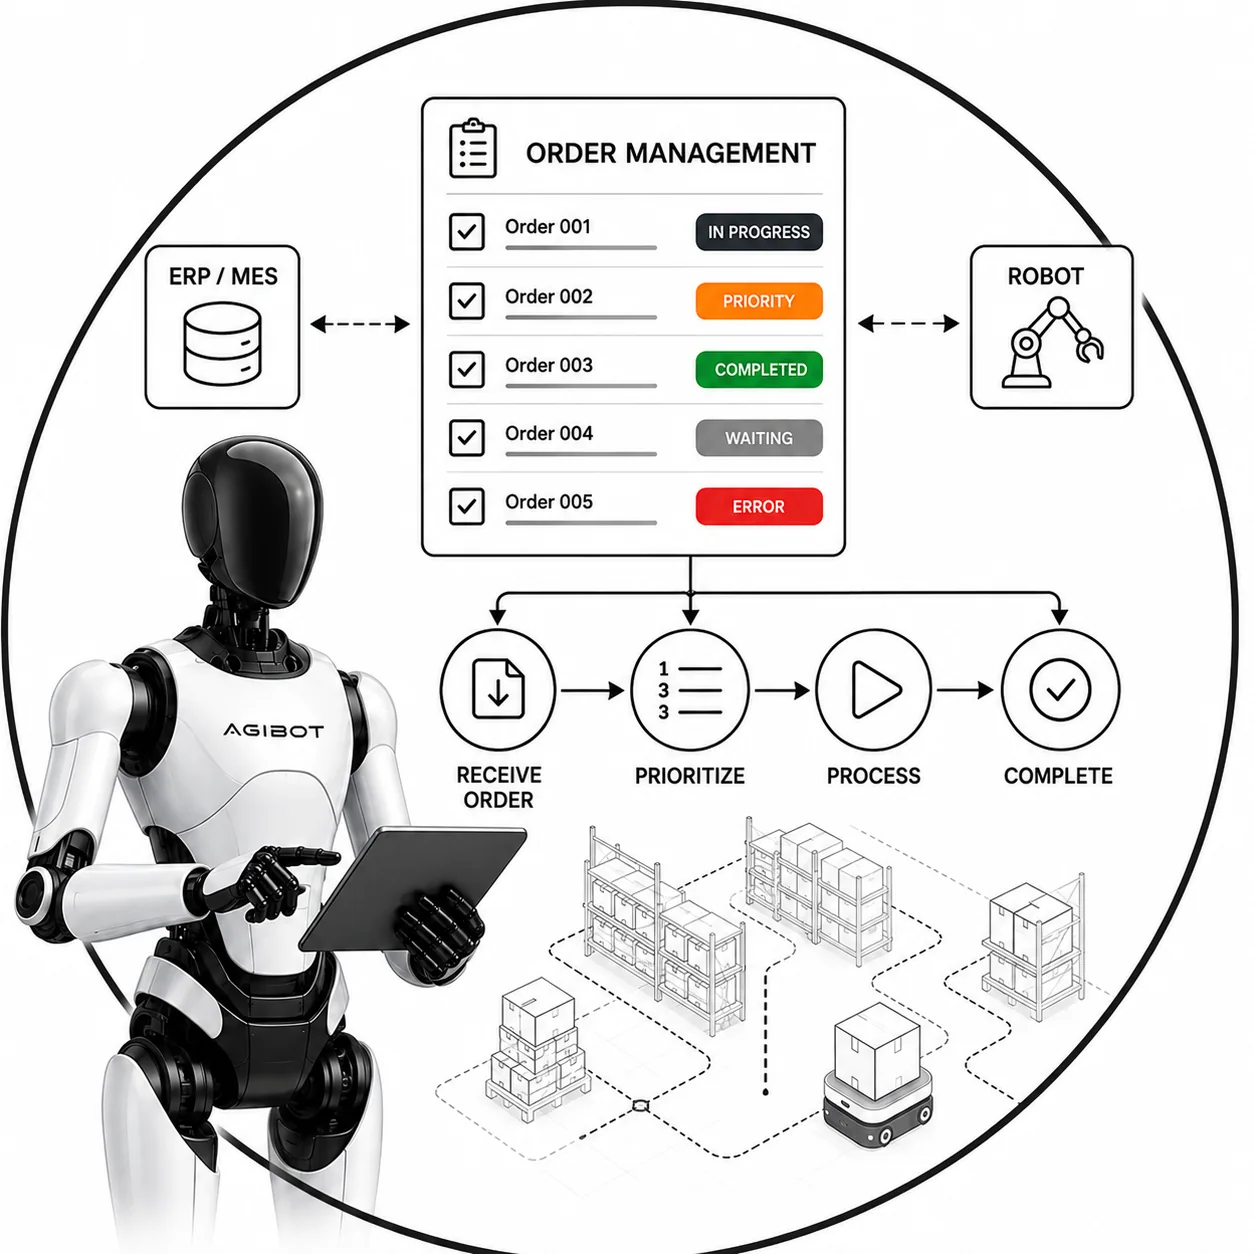
- Gestiunea comenzilor este pentru situația în care celula preia sarcini de la un sistem, nu de la un om.
- Săriți-o dacă o coadă pe un ecran este suficientă.
Toate modulele sunt facturate pe oră sau pe zi de inginerie, iar ce cuprinde lucrarea rămâne sub controlul clientului.