Salt la conținut
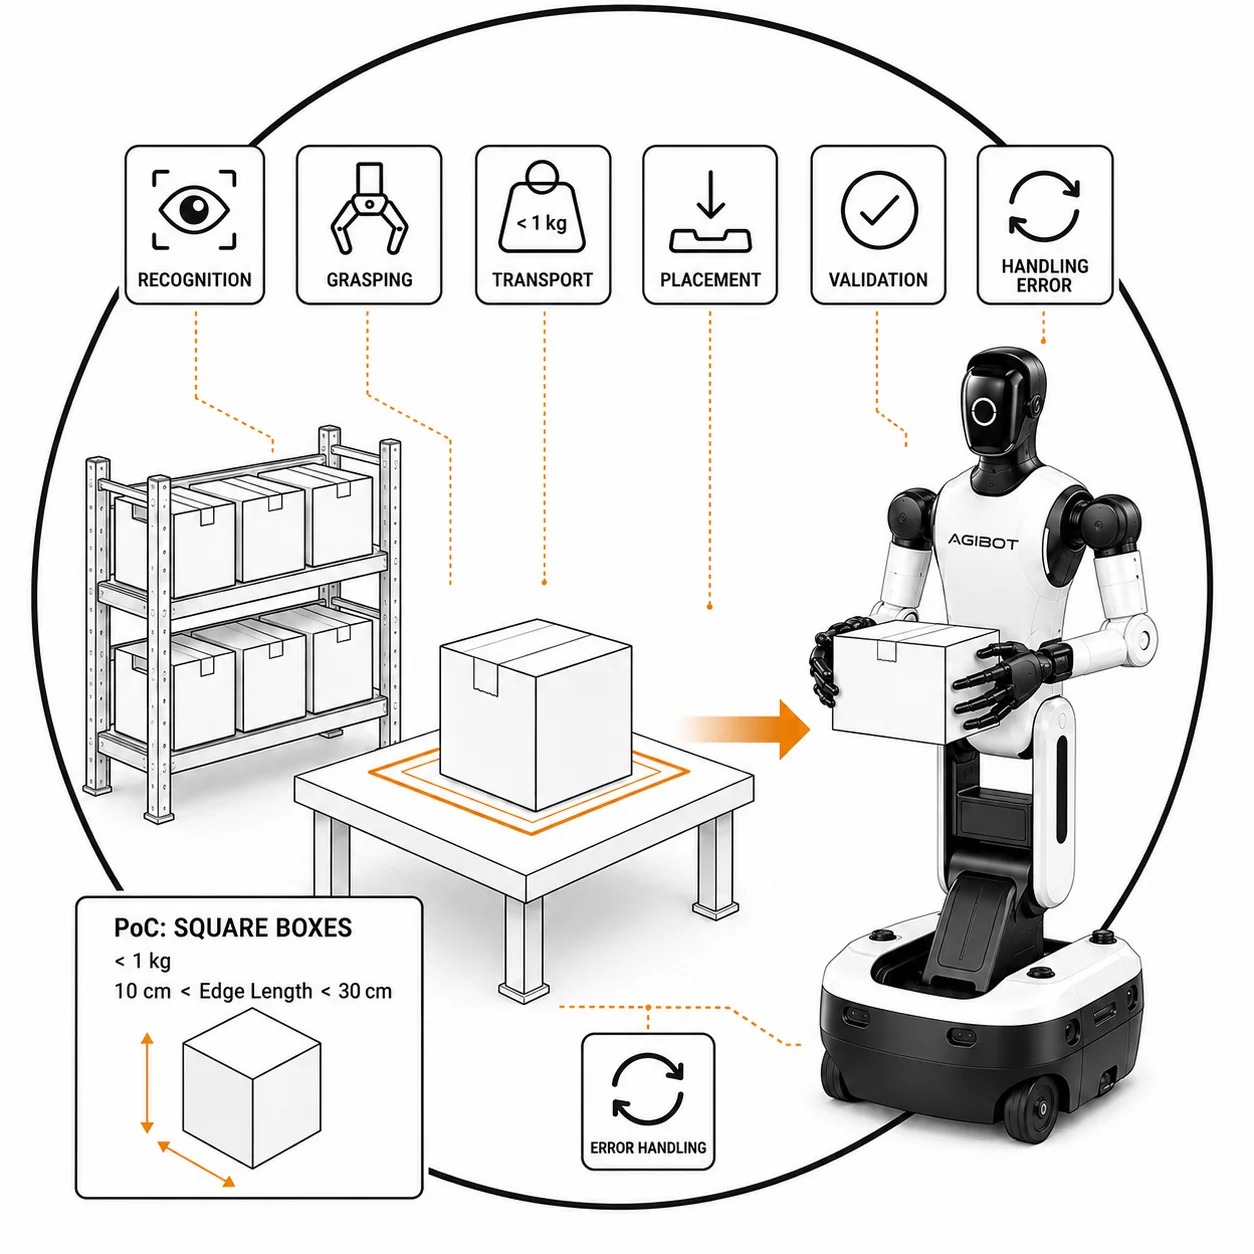
Pe o bază cu roți, un robot umanoid alb ține o cutie cu ambele mâini, lângă o masă desenată în linii cu un pătrat portocaliu de așezare, sub șase pictograme etichetate pentru etapele ciclului și lângă un panou care descrie dimensiunea și greutatea cutiilor de test.

Pick and place

Procesul de prindere și așezare (tarif orar)

Modulul care stabilește cum prinde robotul fiecare piesă, cum se apropie și se retrage, cu ce toleranță o așază și cum reacționează la erori. Aici se află cea mai mare parte din valoarea unei implementări de tip pick-and-place, iar lucrarea se facturează cu tarif orar.

Solicitați o ofertă

După ce trimiteți o solicitare de ofertă, primiți înapoi o configurație clară a produsului, un preț și o dată estimată de livrare.

Solicitați o ofertă

Ce include

  • Alegem strategia de prindere potrivită pentru fiecare tip de piesă.
  • Definim traiectoria de apropiere și de retragere a brațului robotic.
  • Stabilim toleranța de așezare acceptată la fiecare punct de depunere și construim reacția robotului atunci când o piesă nu este prinsă corect.
  • Testăm întregul proces în condiții reale, la ritmul cerut de producție; lucrarea se facturează cu tarif orar.

Produse similare

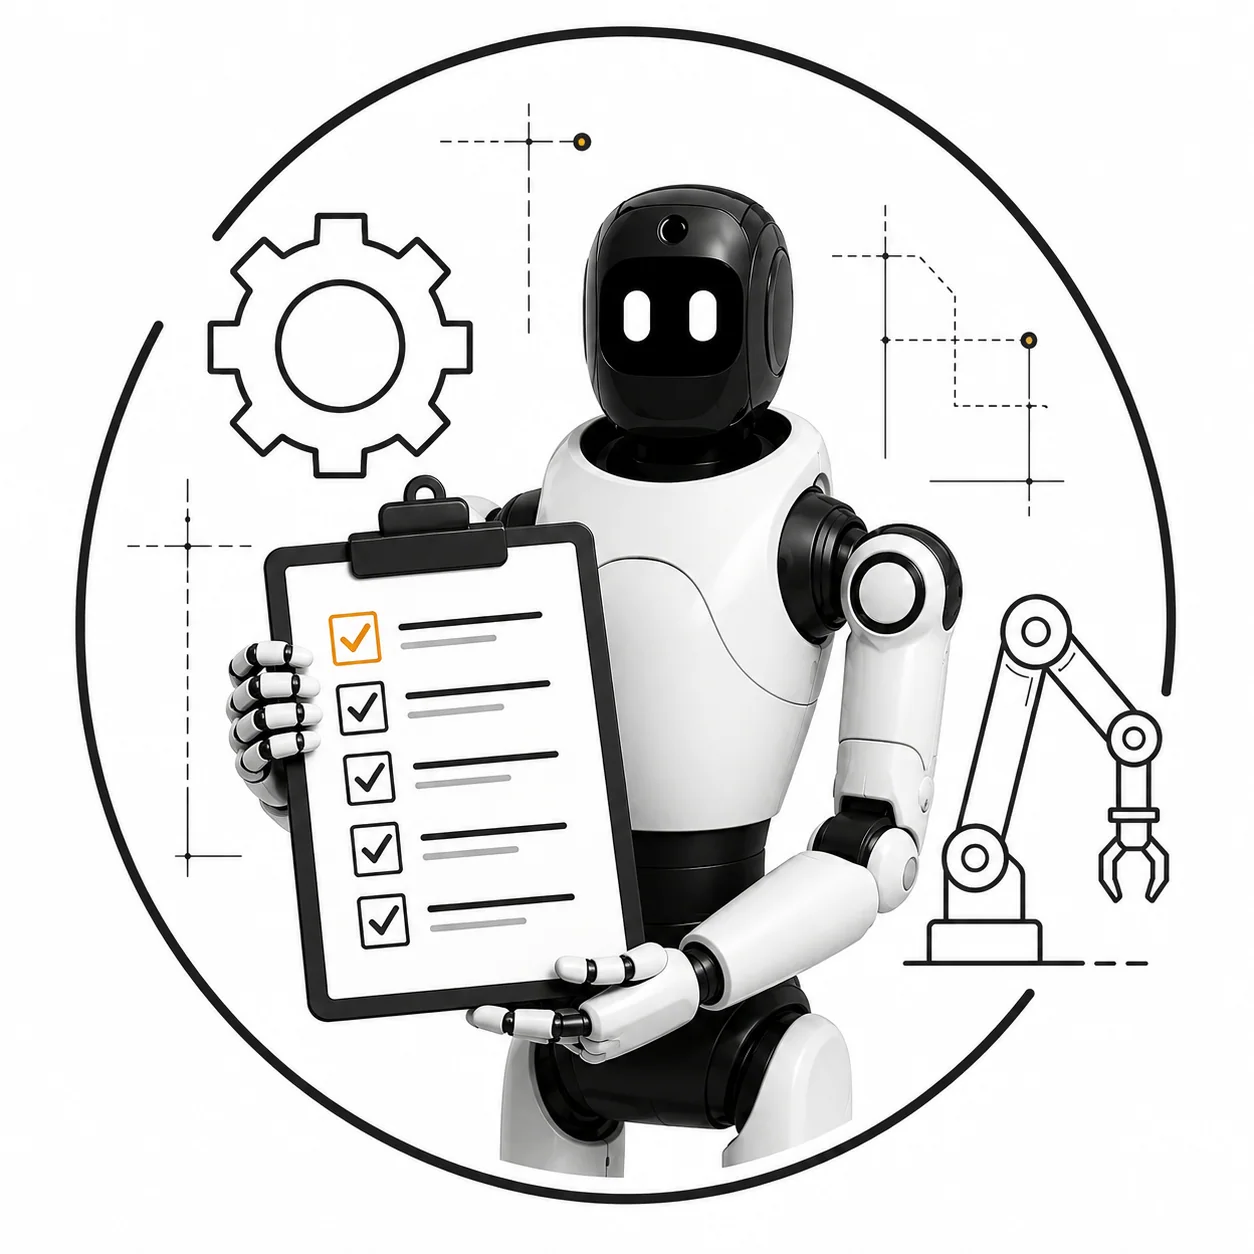
Un robot umanoid alb, văzut de la brâu în sus, ține cu ambele mâini o planșetă cu o listă de verificare bifată rând cu rând, într-un cerc desenat, cu o roată dințată în linii în spate și un braț robotic pe soclu alături.

Analiza cerințelor și specificația tehnică, Pick & Place

Un document scris care definește ce anume trebuie să facă o celulă de tip pick-and-place: ce cuprinde lucrarea, timpul de ciclu țintă și criteriile de acceptare. Este cel mai accesibil dintre modulele noastre de inginerie și, uneori, concluzia lui este că celelalte module nu sunt necesare.

Vedeți detaliile
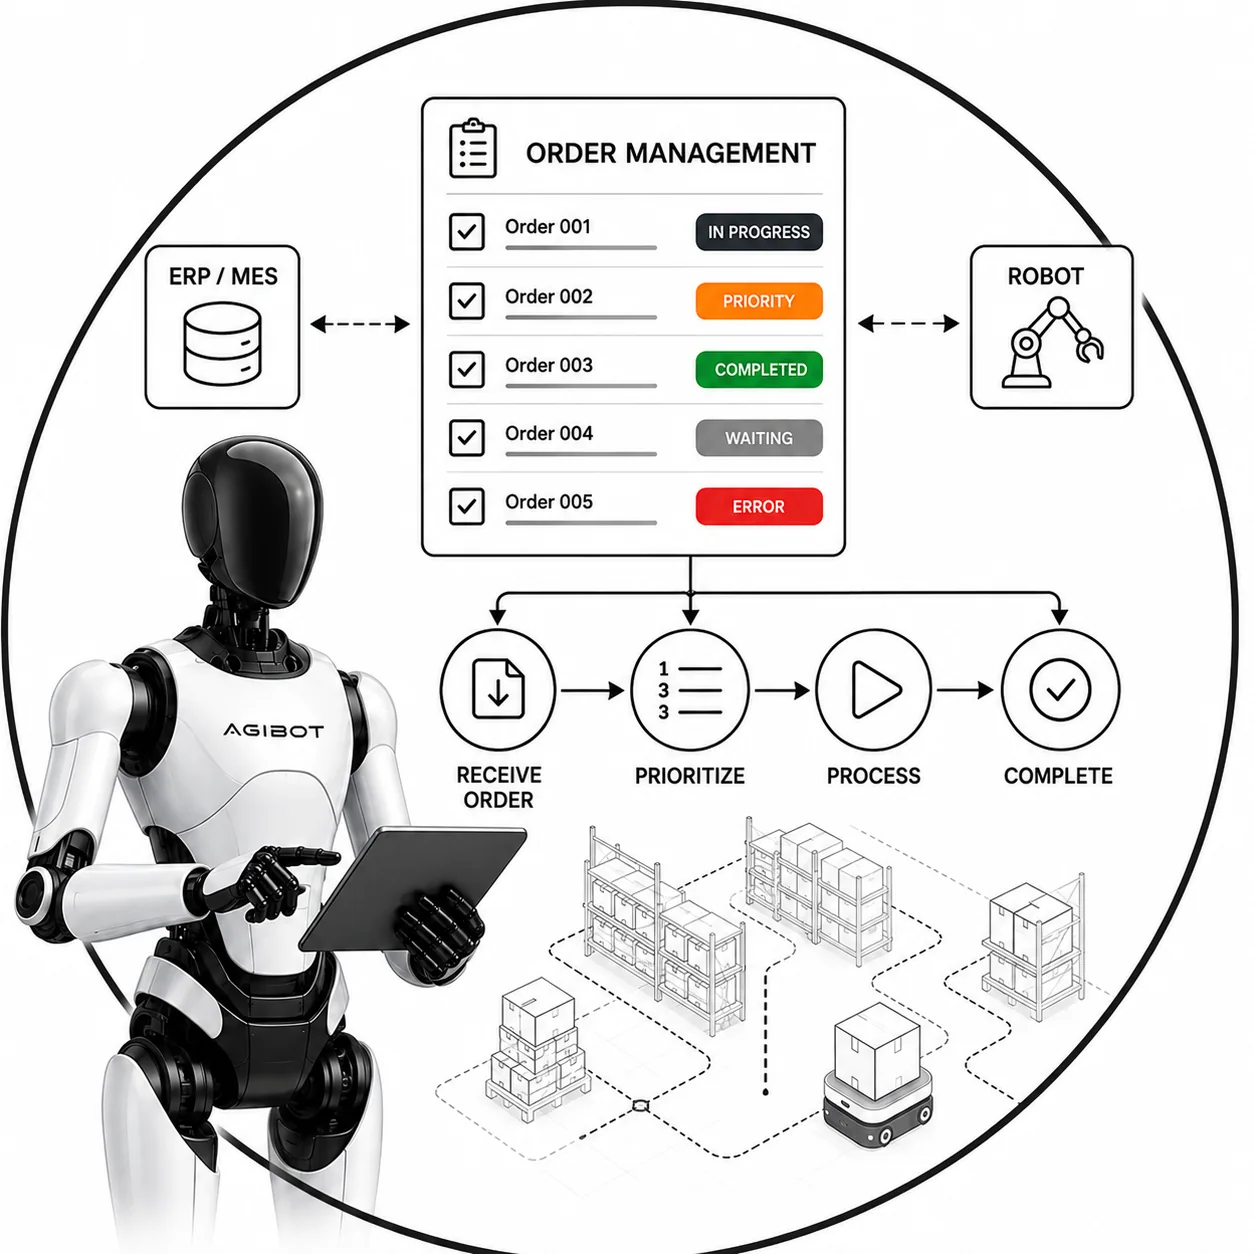
Un robot umanoid alb ține o tabletă într-o mână și arată spre ea cu cealaltă, lângă o diagramă desenată în linii care merge de la o listă de comenzi cu marcaje de stare până la o etapă finalizată.

Gestionarea comenzilor (tarif orar)

Integrarea prin care o celulă robotizată preia sarcini direct dintr-o coadă sau dintr-un sistem informatic, în loc să aștepte comenzi de la un operator. Se facturează cu tarif orar, în funcție de complexitatea sistemului cu care se face legătura.

Vedeți detaliile
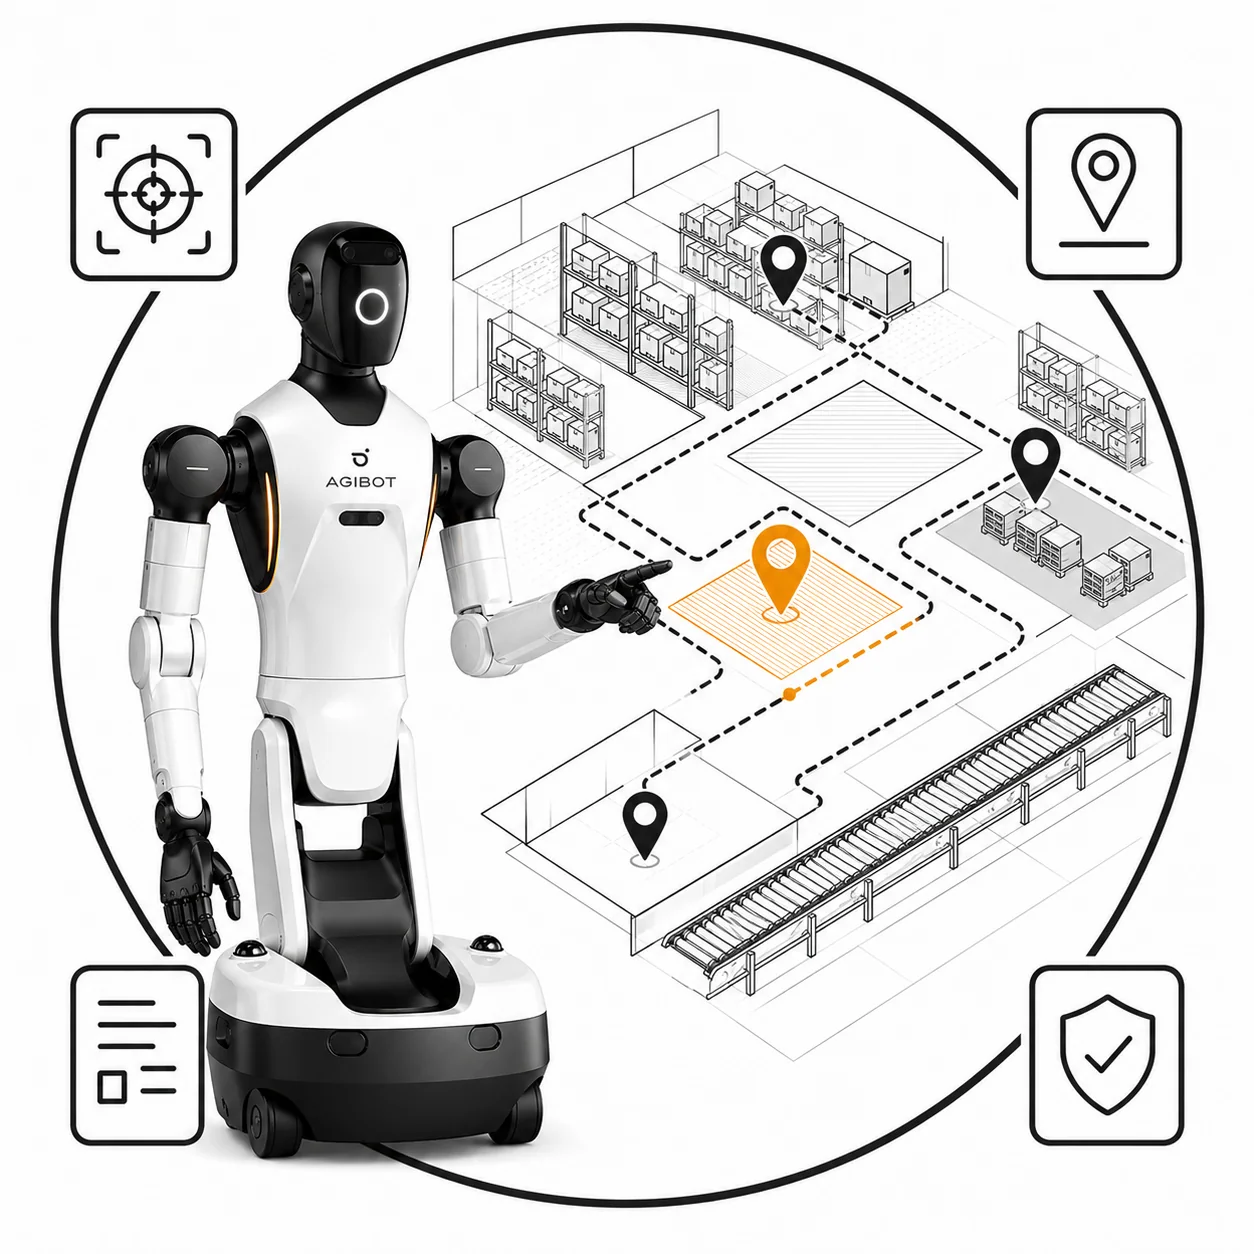
Un robot umanoid pe bază cu roți indică desenul izometric în linii al unui depozit, presărat cu semne de localizare, dintre care unul portocaliu deasupra unei zone hașurate, iar în colțuri stau patru pictograme mici, încadrate.

Cartografiere (tarif orar)

Construirea hărții de care o platformă mobilă are nevoie pentru a se orienta și a se deplasa singură într-un spațiu dat. Se facturează cu tarif orar și acoperă atât ridicarea hărții, cât și verificarea ei pe teren.

Vedeți detaliile
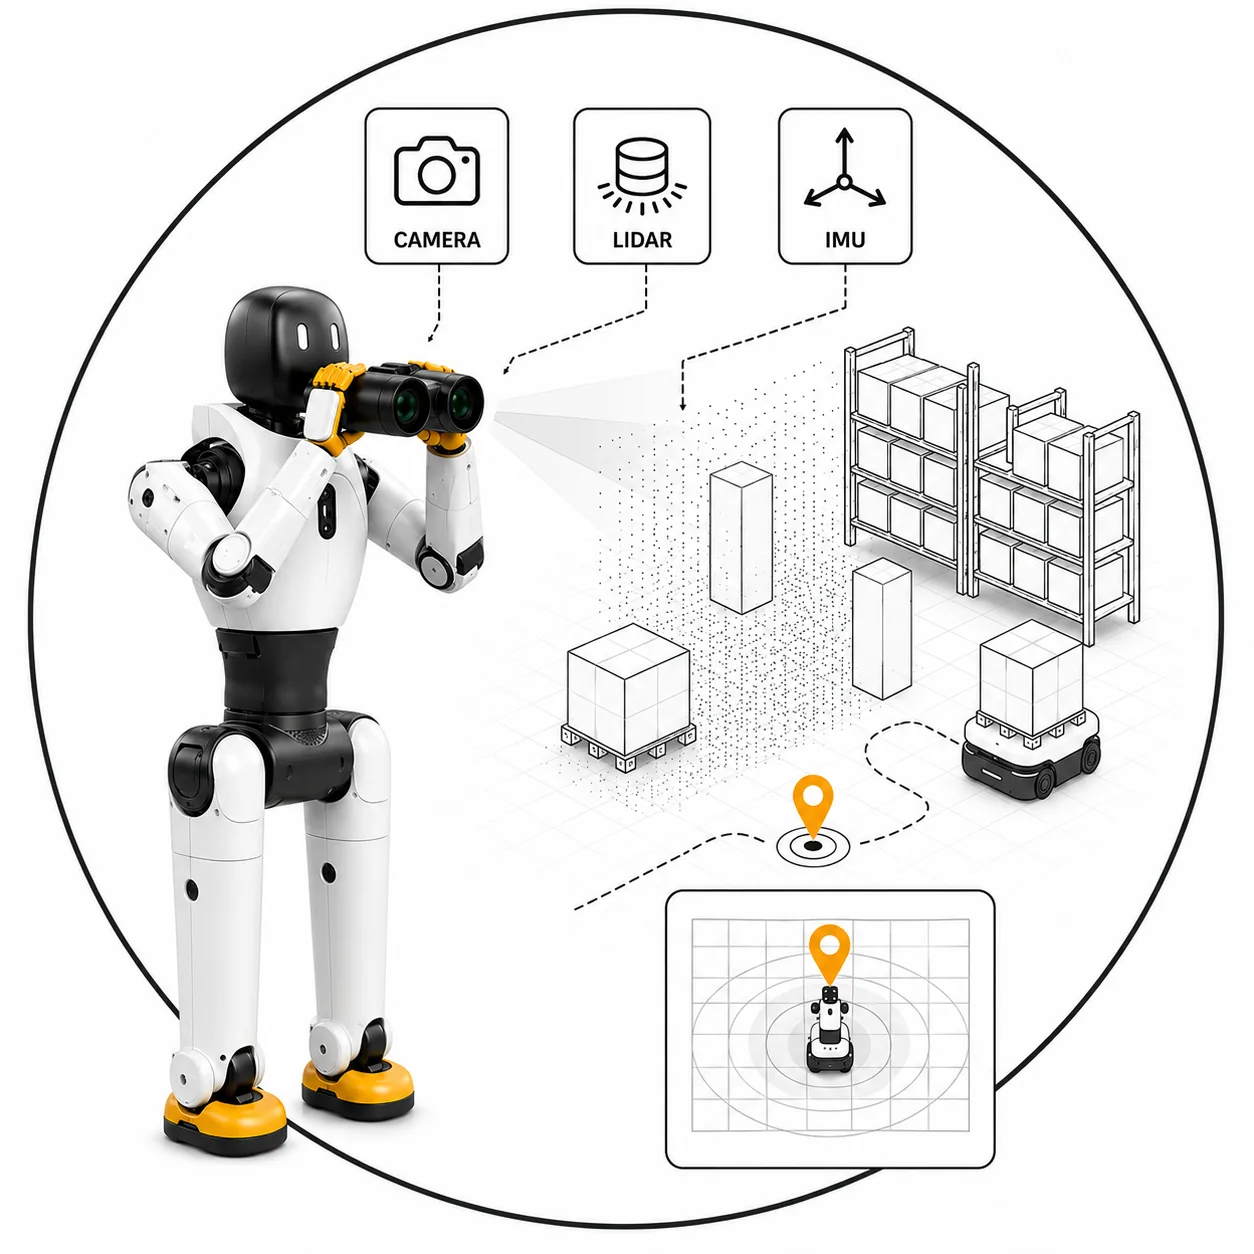
Cu mâinile și tălpile galbene, un robot umanoid alb ține un binoclu la ochi, iar din acesta se deschide un con palid peste desenul izometric în linii al unui depozit, sub trei pictograme de senzori etichetate și lângă un panou cu o hartă în grilă.

Percepție și localizare

Modulul care permite unui sistem robotizat să recunoască piesele și să știe exact unde se află, acolo unde o poziție fixă, învățată dinainte, nu mai este suficientă. Se potrivește sarcinilor unde piesele sau robotul însuși pot varia ca poziție de la un ciclu la altul.

Vedeți detaliile