Salt la conținut

Roboți umanoizi

Platforme la scară umană, bipede sau pe roți, pentru manipulare și mobilitate în medii construite pentru oameni. De la unități de cercetare de 33 kg până la un model pe roți de 185 kg. Alegerea depinde de podeaua pe care va lucra robotul și de sarcina pe care trebuie să o ridice.

6 produse

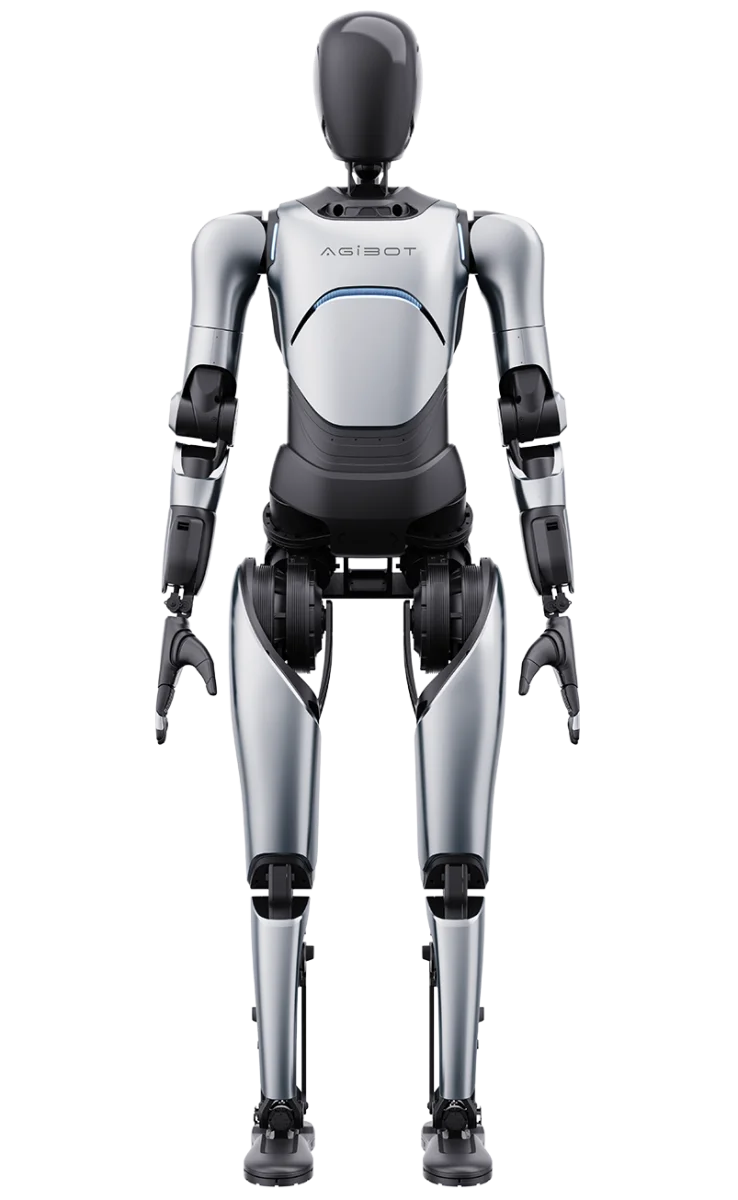
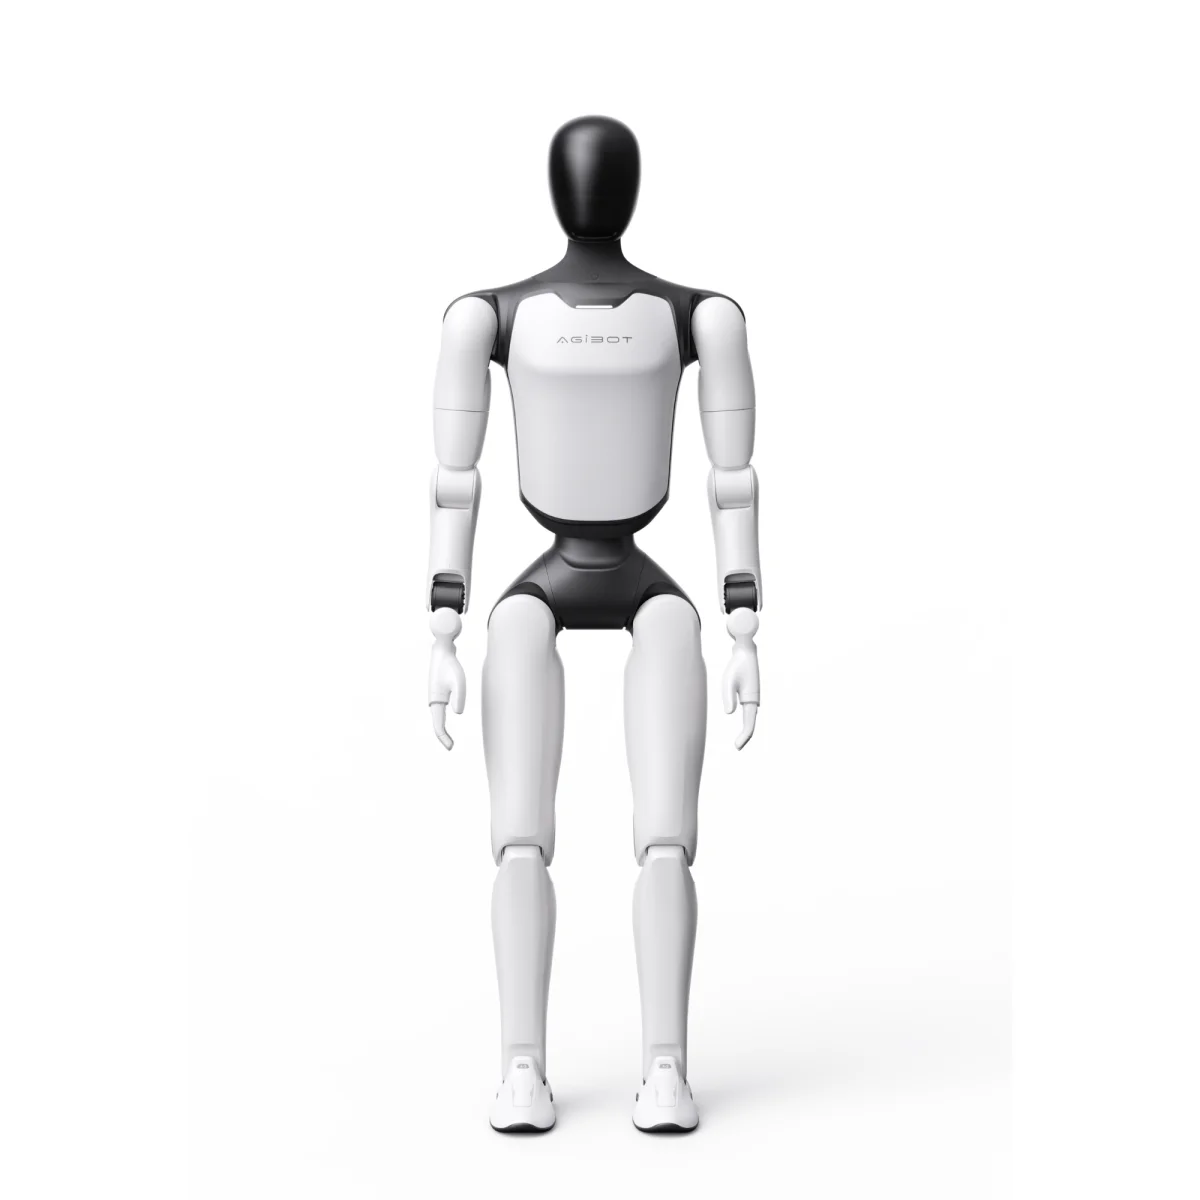
Robotul umanoid AGIBOT A2 Ultra, văzut din față și din cap până în picioare, stă cu brațele pe lângă corp, iar carcasa albă lasă la vedere articulațiile gri închis de la umeri, coate și genunchi.

AGIBOT A2 Ultra

AGIBOT

Un robot umanoid la scară umană, potrivit pentru demonstrații, servicii și cercetare aplicată. Cele 40 de grade de libertate active îi dau o mișcare fină a brațelor și a mâinilor, fiecare braț putând ridica aproximativ 2 kg. Se deplasează cu maximum 1,2 m/s și funcționează pe un pachet de baterii de 14,4 Ah.

Vedeți detaliile
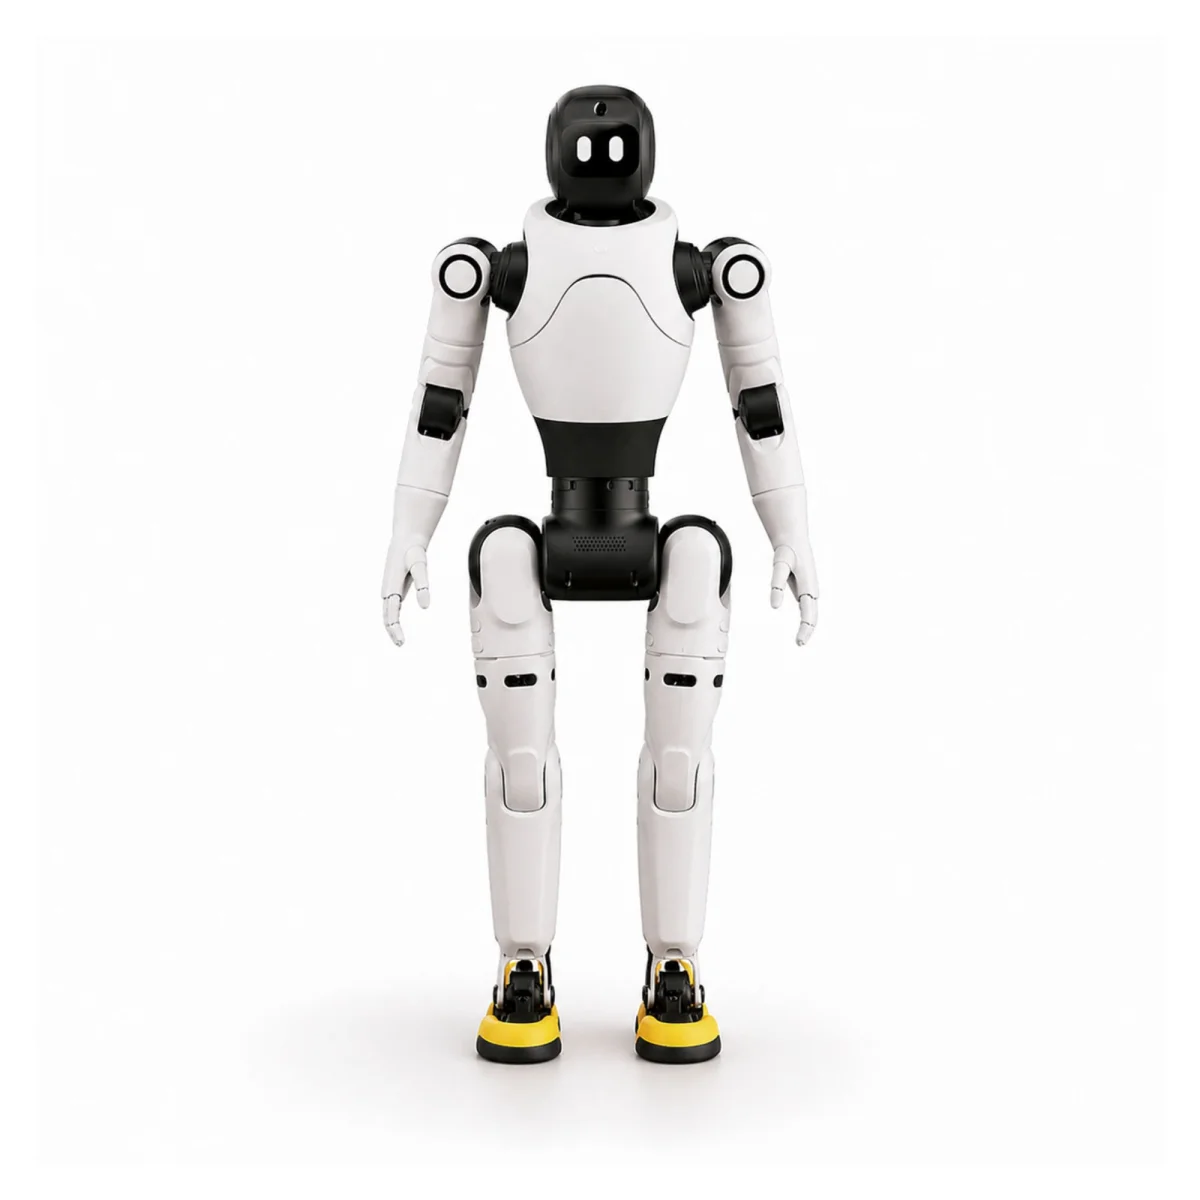
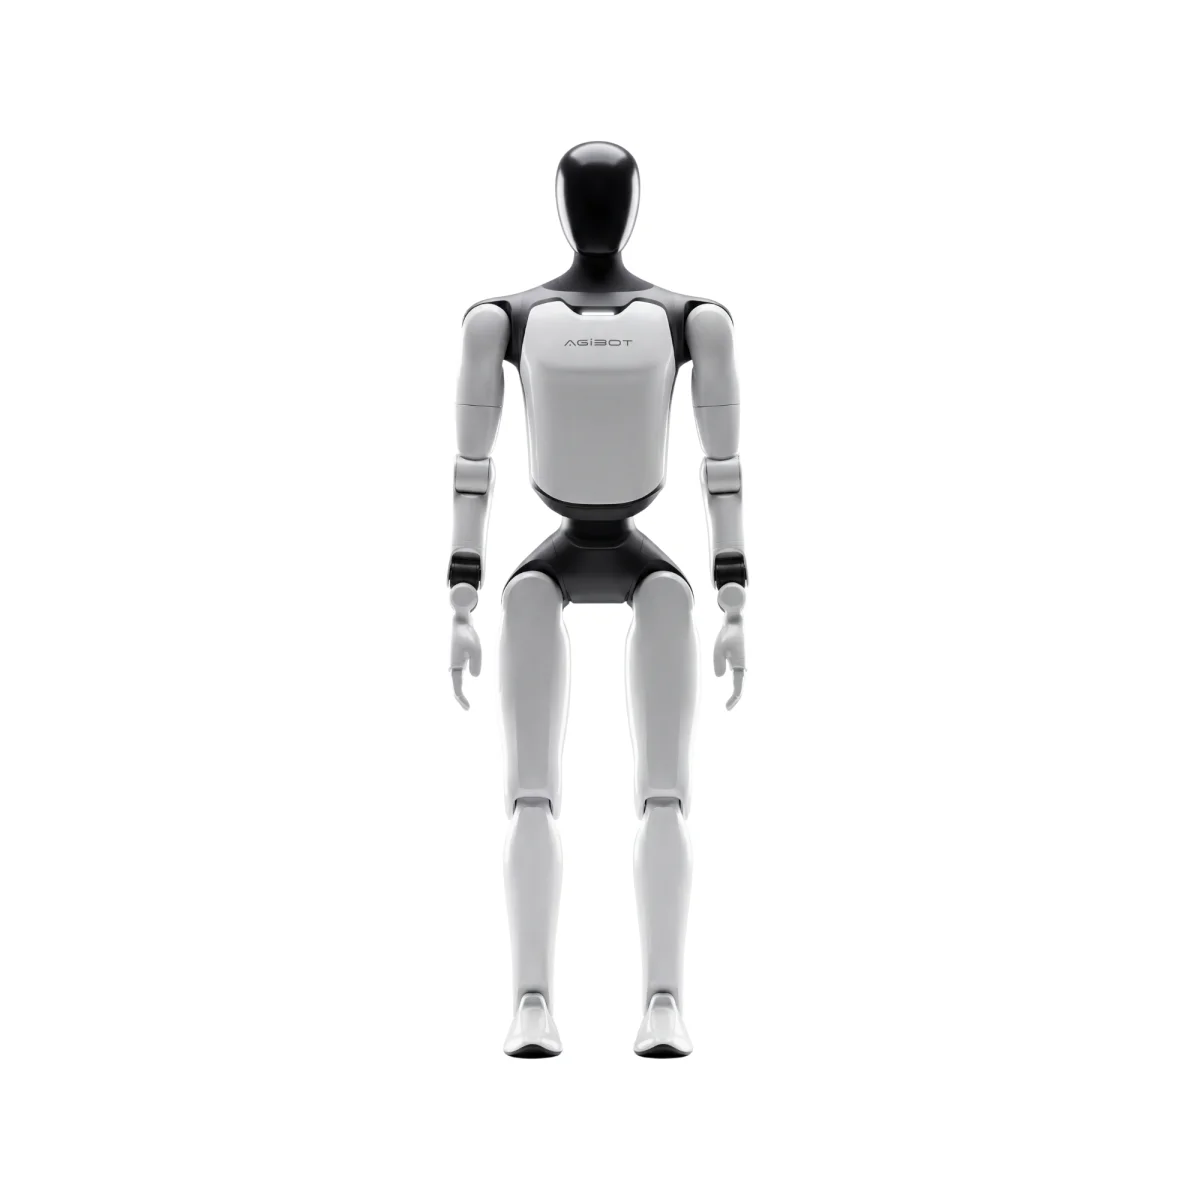
Robotul umanoid AGIBOT X2 Basic stă în picioare pe un fundal alb simplu, văzut din față, cu albul torsului și al membrelor întrerupt de carcasele negre ale articulațiilor și de tălpile galbene.

AGIBOT X2 Basic

AGIBOT

Un robot umanoid compact, potrivit pentru recepție, primirea vizitatorilor și activități demonstrative sau didactice. Are înălțimea de 131 cm și cântărește 33 kg, ușor de integrat într-un spațiu de birou sau de expoziție.

Vedeți detaliile
Văzut din față, robotul umanoid AGIBOT X2 Ultra stă cu brațele ușor depărtate de corp, cu mâinile și tălpile galbene, pe un fundal simplu.

AGIBOT X2 Ultra

AGIBOT

Varianta X2 cu percepție autonomă, echipată cu LiDAR 3D și senzori RGB-D pentru a recunoaște mediul și a se orienta singură. Cele 30 de grade de libertate active permit o mișcare naturală, fiecare braț putând ridica până la 3 kg, iar viteza maximă de deplasare este de 2 m/s. Se încarcă în sub 1,5 ore la o stație de andocare autonomă.

Vedeți detaliile
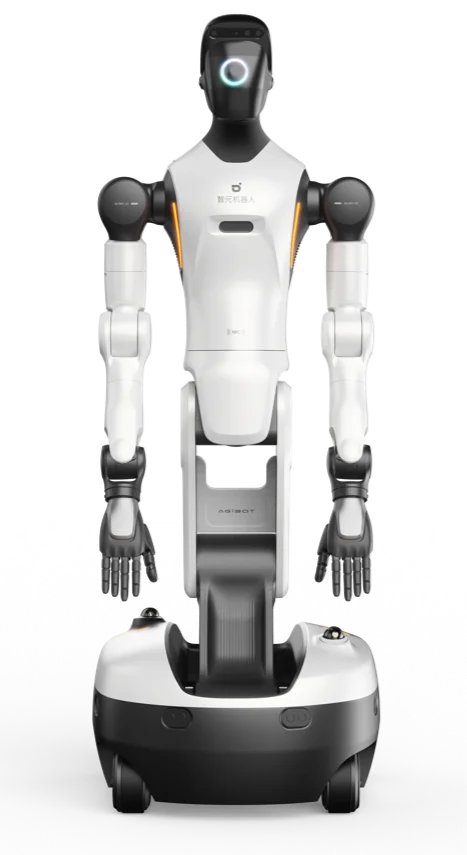
Robotul umanoid AGIBOT G2 pe baza sa cu roți, văzut din față, cu trunchiul alb și brațele ridicându-se dintr-un șasiu rotunjit și închis la culoare, în locul picioarelor.

AGIBOT G2

AGIBOT

Un robot umanoid pe roți, construit pentru contactul apropiat cu oamenii datorită controlului de forță la nivelul brațelor. Are 26 de grade de libertate în total, dintre care 7 controlate în forță pe fiecare braț, și o înălțime reglabilă între 1.225 și 1.795 mm. Fiecare braț ridică până la 5 kg, iar cele două baterii hot-swap îi asigură circa 4 ore de autonomie, cu protecție IP42.

Vedeți detaliile
Robotul umanoid AGIBOT A3 stă în picioare pe un fundal alb, văzut din față, cu carcasa deschisă la culoare lăsând la vedere articulațiile de la șolduri, genunchi și umeri.

AGIBOT A3

AGIBOT

Un robot umanoid pentru lucru în ture continue, gândit pentru flote mari coordonate printr-un singur sistem. Bateria hot-swap se schimbă în 10 secunde și oferă până la 10 ore de autonomie, iar prin poziționare UWB pot fi controlate peste 100 de unități simultan. Merge cu 1,8 m/s și poate alerga până la 5 m/s, fiecare braț ridicând până la 5 kg. Fiecare unitate trece printr-un proces de verificare în 92 de pași, de nivel automotive, și are o durată de viață proiectată de 3 ani.

Vedeți detaliile
Robotul umanoid AGIBOT A3 Ultra stă în picioare, văzut din față, cu carcasa albă și articulațiile închise la culoare, pe un fundal simplu.

AGIBOT A3 Ultra

AGIBOT

Varianta A3 pentru lucru în exterior și în zone fără hărți predefinite, cu poziționare combinată GPS-RTK și UWB pentru orientare precisă oriunde pe teren. Are 51 de grade de libertate, pentru o mobilitate și o manipulare adaptate la terenuri neregulate.

Vedeți detaliile

Cum alegeți platforma potrivită

Alegerea se face de obicei pe baza podelei, nu a fișei tehnice. O bază pe roți precum G2 este stabilă și nu trebuie să rezolve echilibrul. În schimb, are nevoie de o suprafață plană și continuă și nu poate urca o treaptă. O platformă bipedă precum A2 Ultra sau A3 trece peste praguri, rampe și teren mixt, dar plătește această libertate cu o autonomie mai redusă.

Sarcina utilă pe braț este 5 kg atât la G2, cât și la A3, și circa 2 kg la A2 Ultra. Cifrele G2 și A2 Ultra provin din fișa de parametri publicată chiar de AGIBOT. Cea a lui A3 vine doar din surse de la distribuitori, fără un tabel oficial al producătorului în spate. Așa că această cifră trebuie confirmată independent înainte de a construi un proiect pe ea.

Numărul de grade de libertate merită citit cu atenție.
X2 Basic are 25, fără LiDAR și fără cameră de adâncime. X2 Ultra are 30, plus LiDAR 3D, cameră RGB-D și stație proprie de andocare. Diferența nu ține doar de tehnică: este diferența dintre o platformă care execută o interacțiune scriptată și una care se poate localiza singură și poate găsi o piesă fără ajutor. Când sarcina înseamnă să găsești ceva care se mișcă, senzorii contează mai mult decât numărul de articulații.

Pentru manipulare, comparați raza de acțiune și cuplul, nu înălțimea. A3 publică un cuplu maxim la articulație de 320 Nm și 5 kg pe braț cu actuatorul montat. A2 Ultra are 40 de grade de libertate active, cu o mână cu dexteritate ridicată pe șase axe. Ambele sunt platforme la scară umană completă, gândite pentru probleme diferite.

Autonomia decide tiparul de tură. A3 publică până la 10 ore de funcționare cu baterii hot-swap. A2 Ultra publică aproximativ 3 ore în picioare și 1,5 ore sau mai mult din mers. O platformă care nu acoperă o tură întreagă are nevoie fie de o rutină de schimbare a bateriei, fie de o fereastră de încărcare gândită din proiectare. Este o decizie de organizare a fluxului de lucru, nu doar de achiziție.

Dacă niciunul dintre aceste criterii nu tranșează alegerea, este normal, și exact pentru asta există un proiect pilot: o singură sarcină, pe podeaua clientului, măsurată punct cu punct. Robotoplus preferă să spună clar că un robot nu este soluția potrivită decât să vândă unul care demonstrează asta lent și pe cheltuiala clientului.
Prima implementare

Conceptul de siguranță vine primul, nu ultimul.
Conviețuirea oamenilor cu o platformă de această dimensiune cere o evaluare de risc pentru instalația respectivă și o zonă de lucru a robotului clar delimitată. Cere, de asemenea, o regulă privind cine poate intra în ea cât timp robotul este activ și o procedură de oprire convenită în prealabil de ambele părți. Este nevoie și de un responsabil desemnat din partea clientului, de obicei persoana care se ocupă deja de siguranța mașinilor din acea zonă. Deschiderea acestui subiect prea târziu este cel mai frecvent motiv pentru care o implementare funcțională din punct de vedere tehnic nu ajunge niciodată să fie pornită.

Sarcina nu este doar descrisă, ci învățată. Stratul de aplicație rulează pe ROS 2, iar pentru majoritatea lucrărilor industriale calea sigură este o secvență învățată, cu recurs la vedere artificială doar acolo unde ceva chiar se mișcă. Acolo unde o sarcină este prea variată ca să fie învățată direct, un operator cu o cască de realitate virtuală conduce robotul prin ea, iar sistemul înregistrează mișcările. Aceste înregistrări devin ulterior date de antrenament, o metodă de programare obișnuită pentru această generație de mașini, nu o soluție de rezervă.

Integrarea este locul unde graficul de proiect chiar se strică. Un robot umanoid care lucrează izolat, fără să primească sarcini de la sistemele existente, este o insulă foarte scumpă. Așteptați-vă la lucrări de integrare cu orice gestionează comenzile, fie un PLC, fie un sistem de gestiune a depozitului, fie chiar o foaie de calcul. Este inginerie de integrare obișnuită, estimabilă, dar rareori se încadrează în suma pe care un cumpărător o are inițial în minte.

În final, contează oamenii. Este nevoie de doi sau trei operatori care știu să pornească robotul, să îl oprească, să elimine o eroare și să știe când să ceară ajutor. Trebuie și un proces-verbal de predare-primire documentat, nu doar o demonstrație. O mașină pe care nimeni de la fața locului nu o consideră a sa încetează liniștit să mai fie folosită, iar asta oprește mai multe implementări decât orice limită tehnică.

Întrebări frecvente

Contactați-ne acum