Ce poate face
Fotografiile și cifrele publicate provin de la AGIBOT, producătorul acestui model.
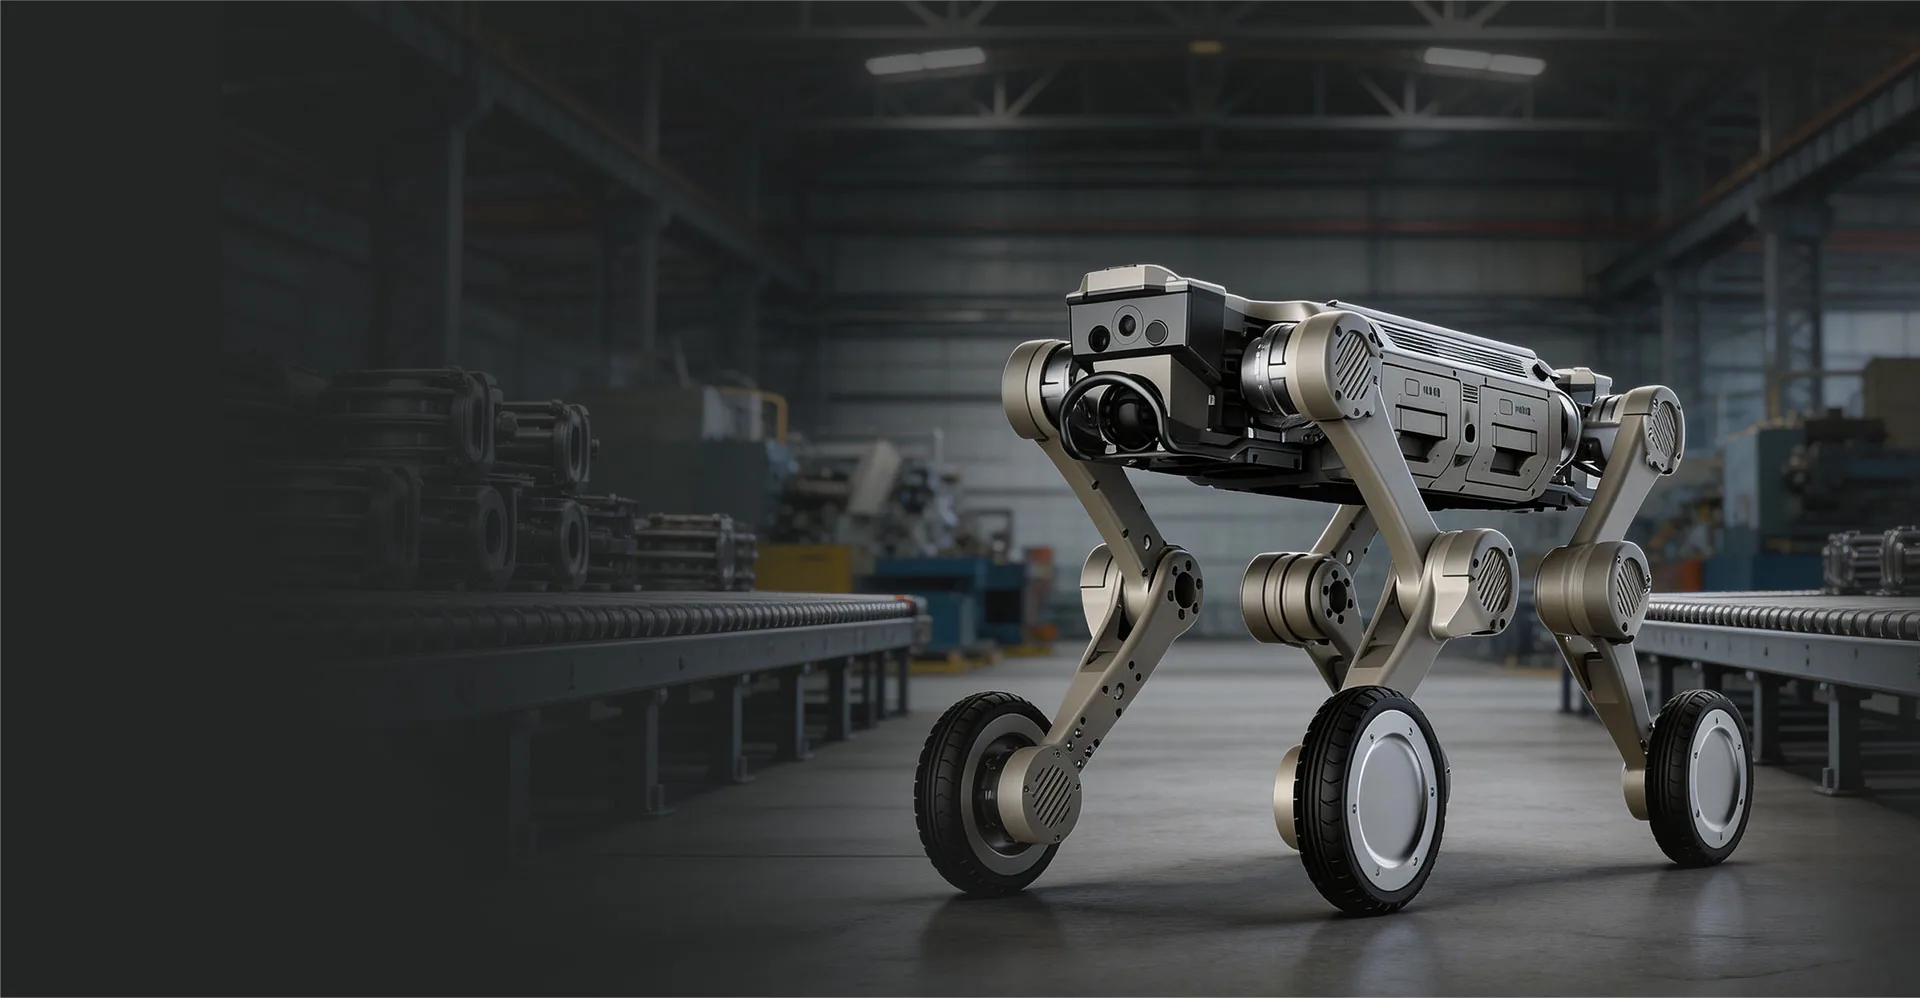
Mobilitate pe roți și picioare
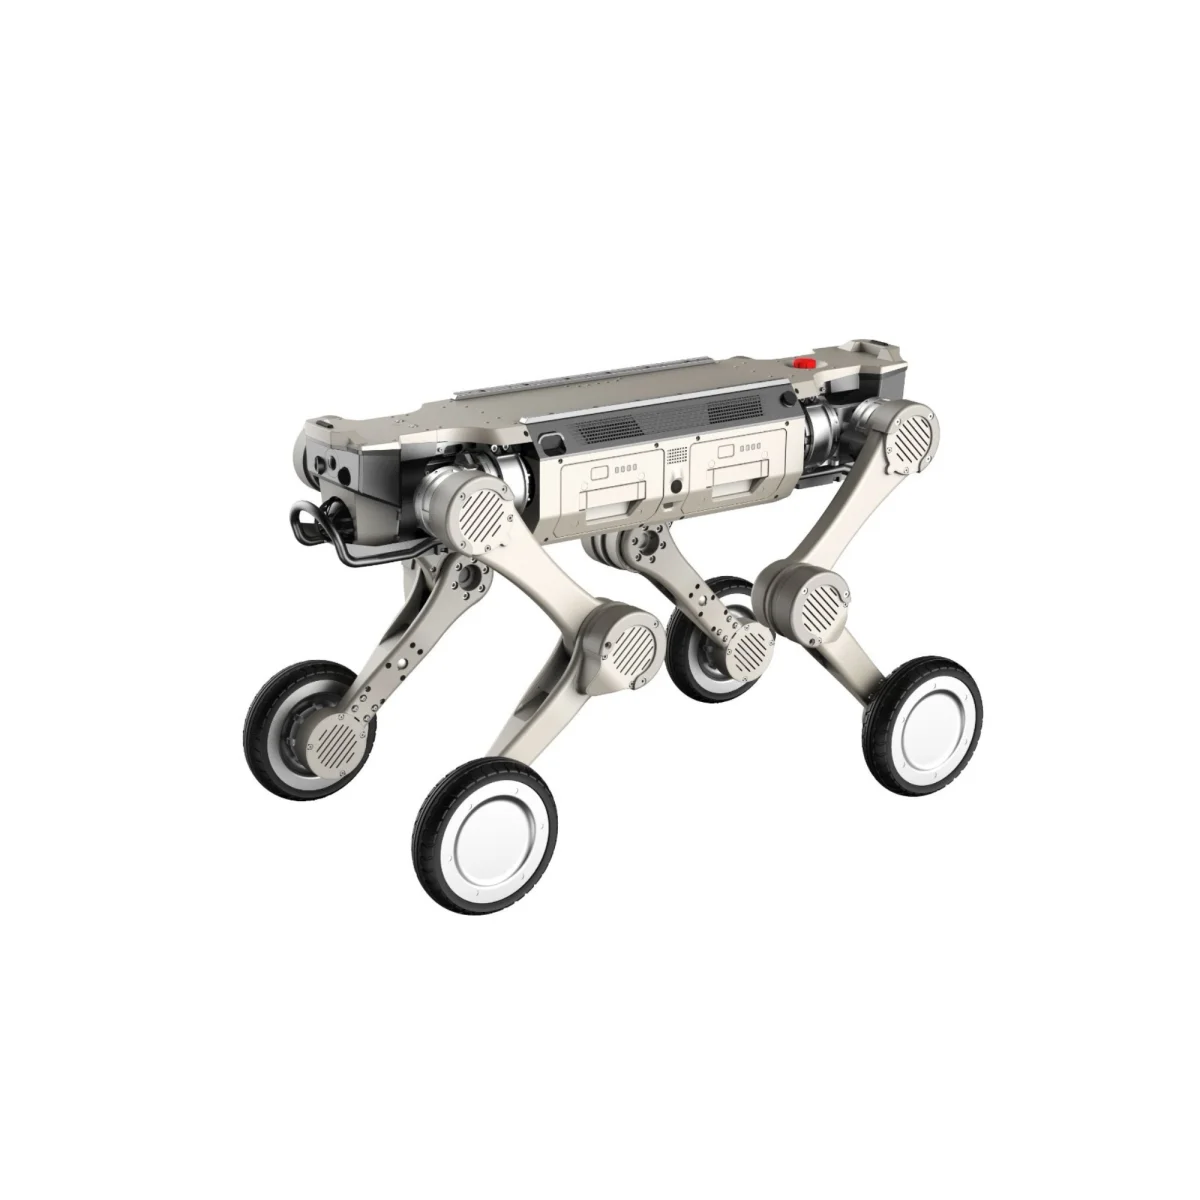
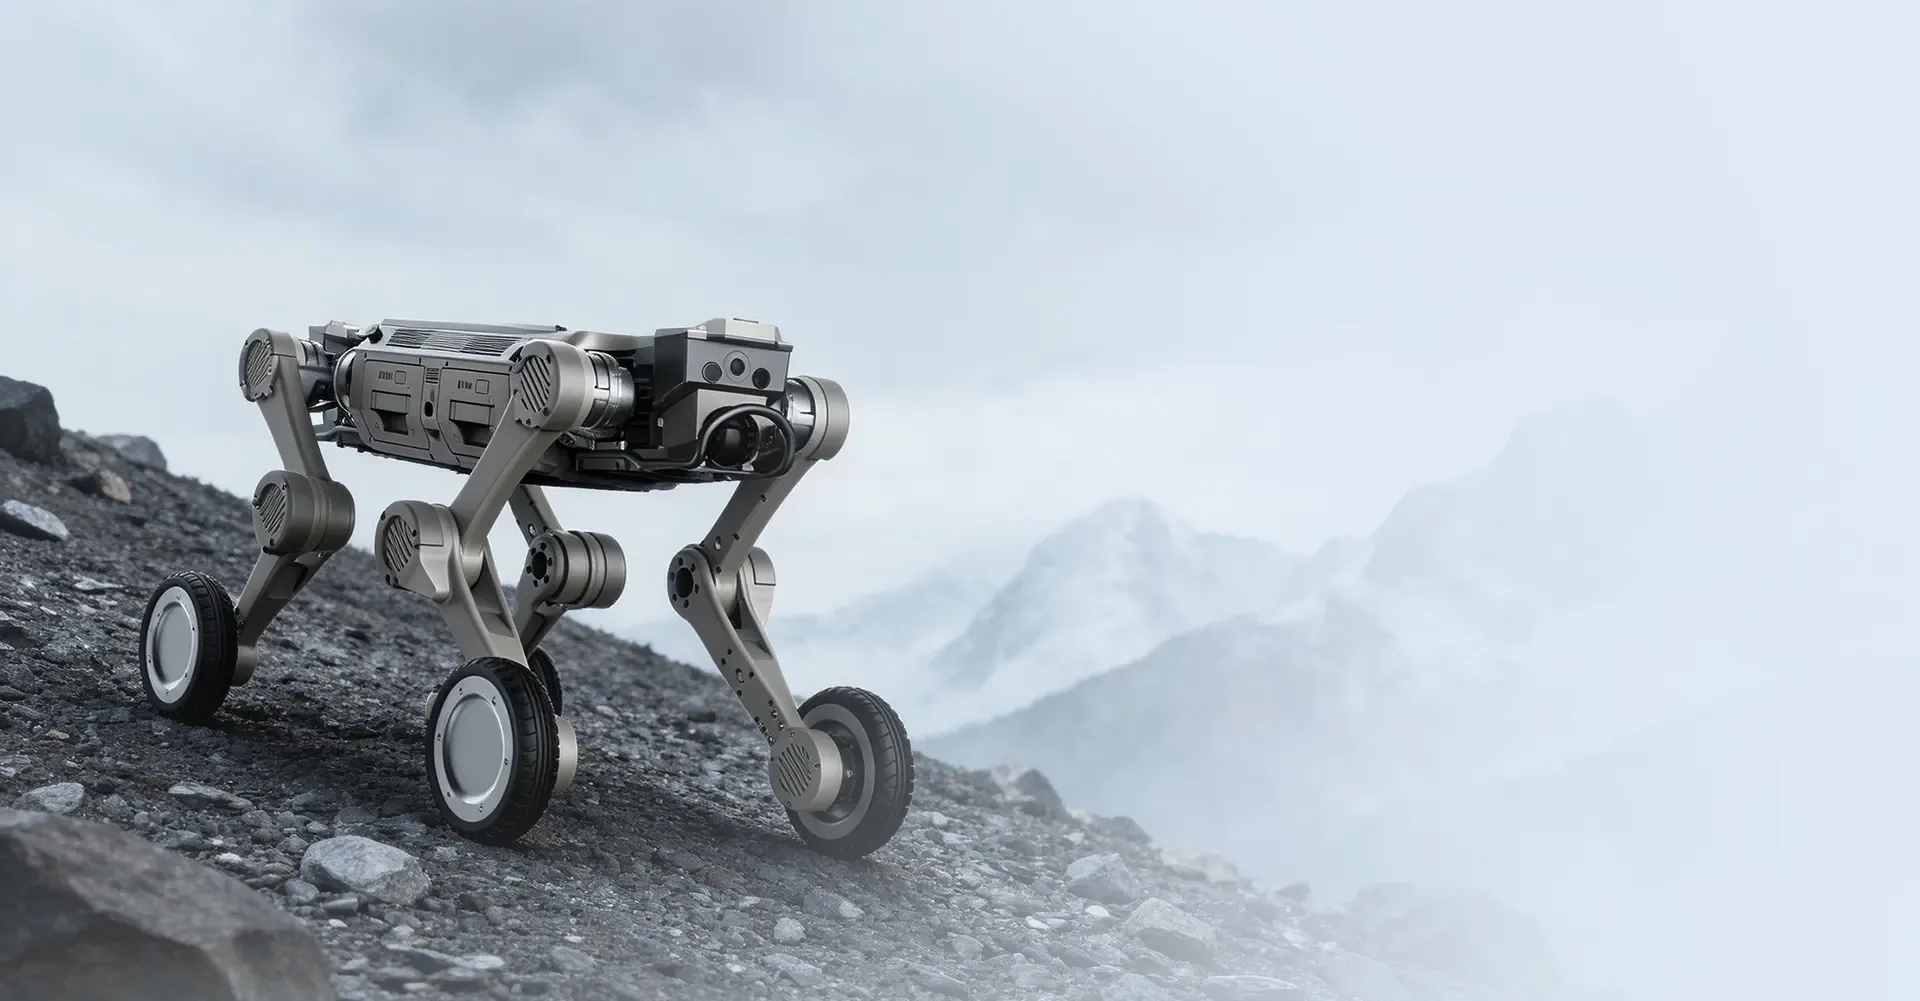
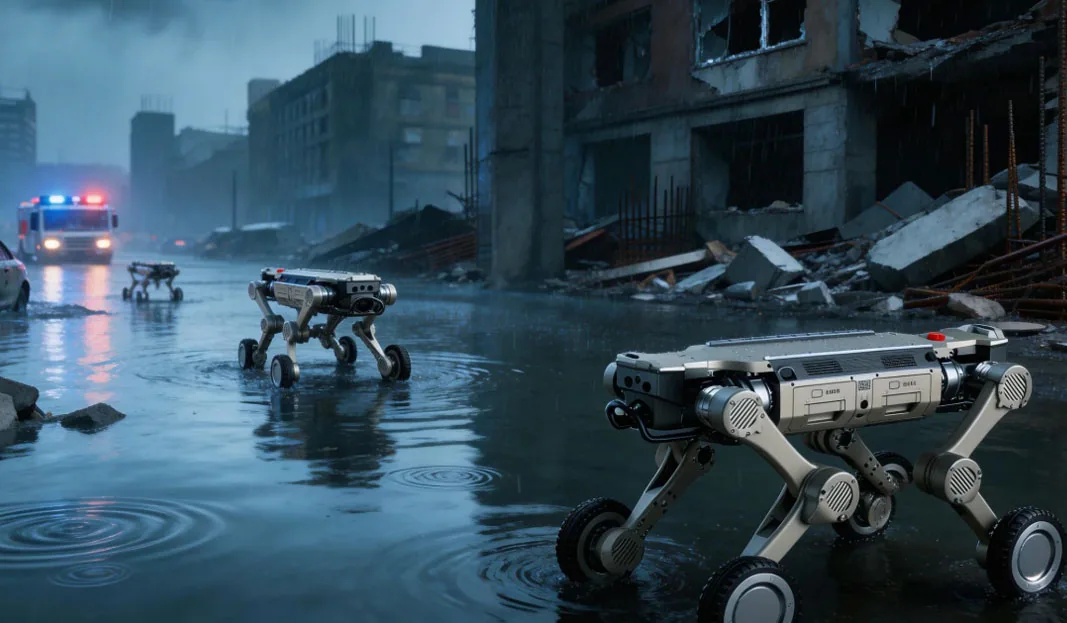
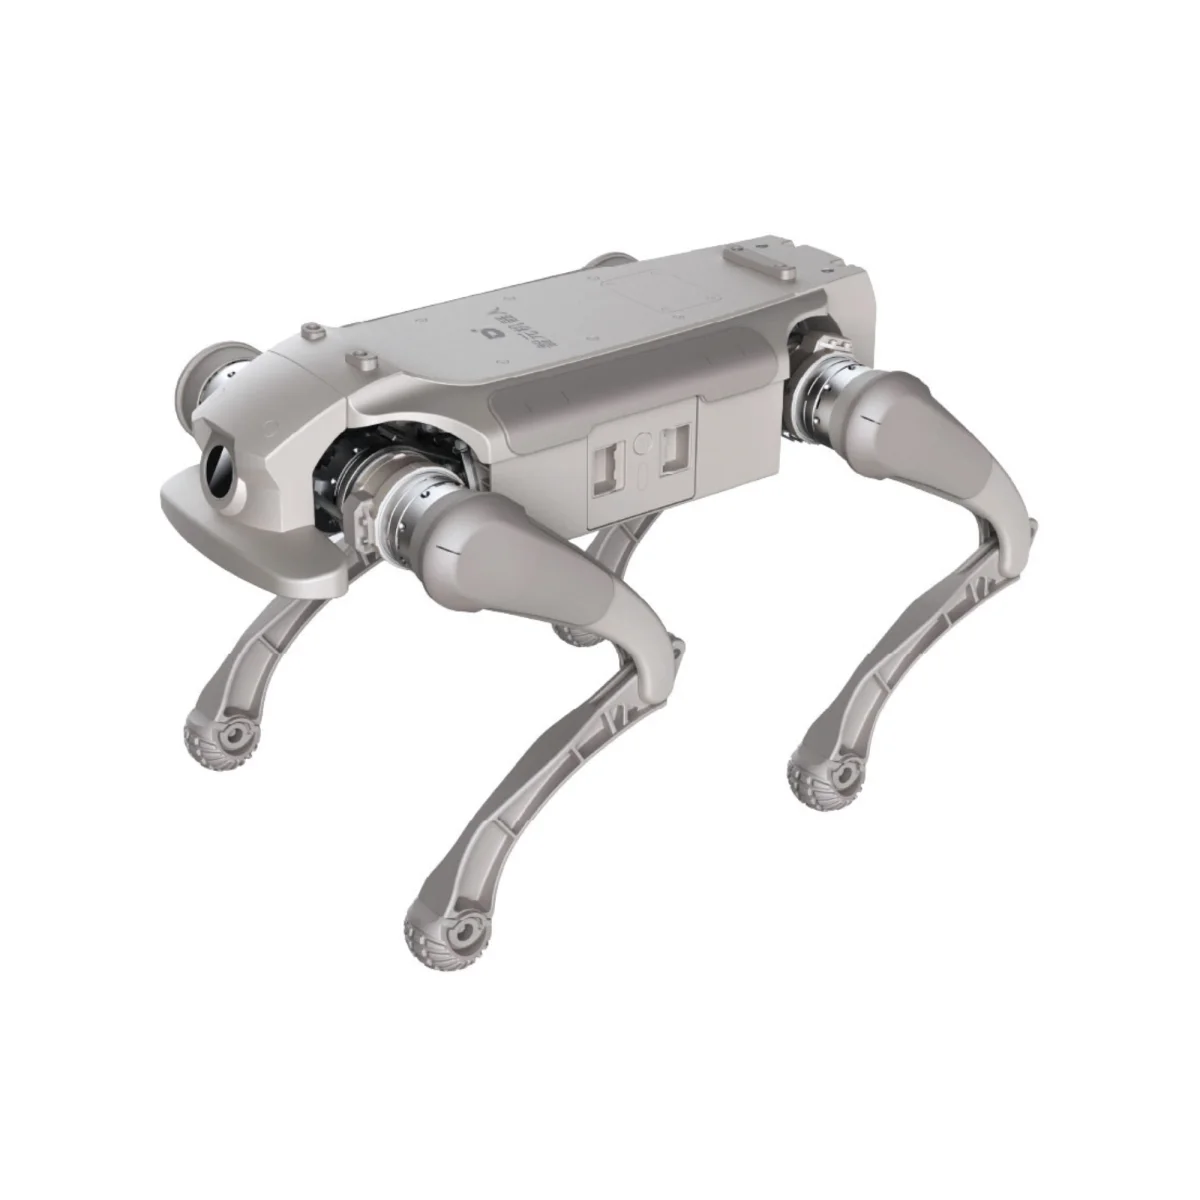
Robotul trece între modul pe roți, eficient pe distanță, și modul pe picioare, pentru obstacole. Urcă pante de 45 de grade și trece peste obstacole de până la 80 cm înălțime.
Autonomie pentru un schimb întreg
AGIBOT indică 29 km fără încărcătură și 18 km cu încărcătură completă. Bateriile duale, interschimbabile la cald, permit ca robotul să continue lucrul cât timp un pachet este schimbat.
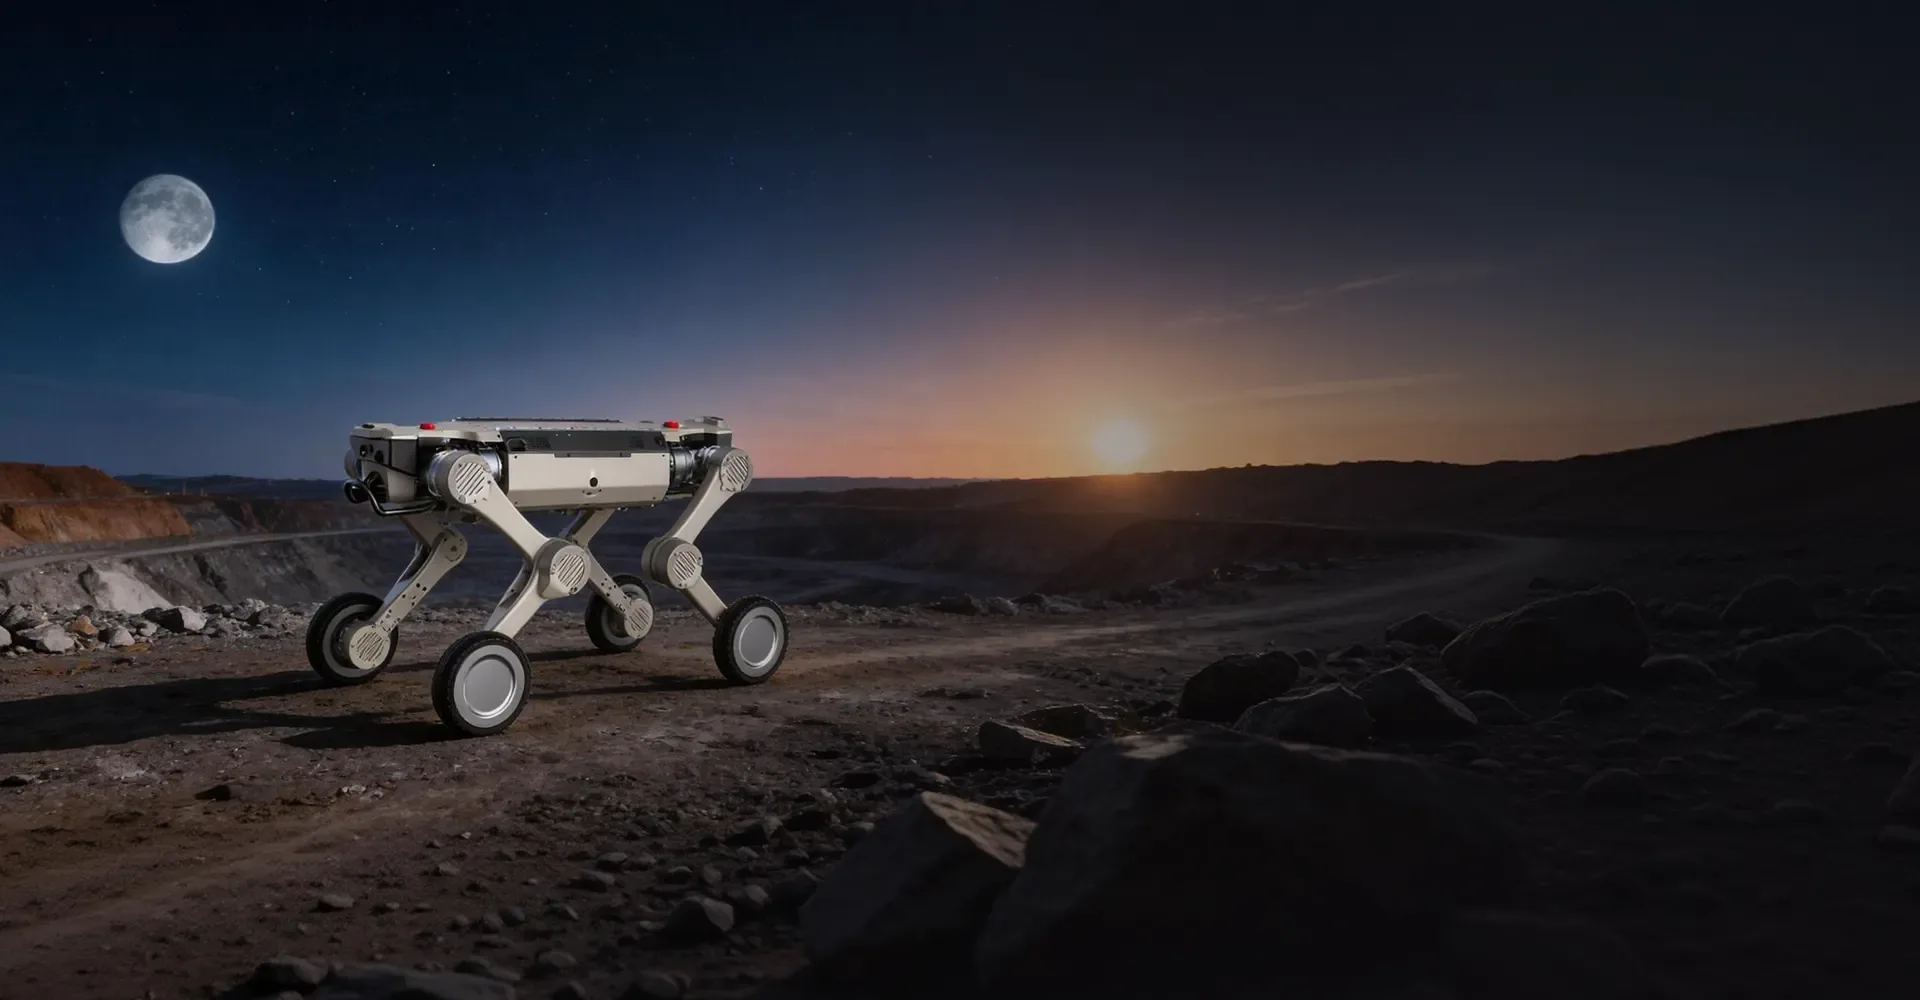
Rezistent la orice vreme
Clasa de protecție IP67 înseamnă etanșeitate la praf și rezistență la imersie până la un metru, timp de treizeci de minute. Rezistă la ploaie și la bălți, pentru utilizare exterioară și industrială pe tot parcursul anului. Spălarea cu jet sub presiune este un test separat, pe care IP67 nu îl include.
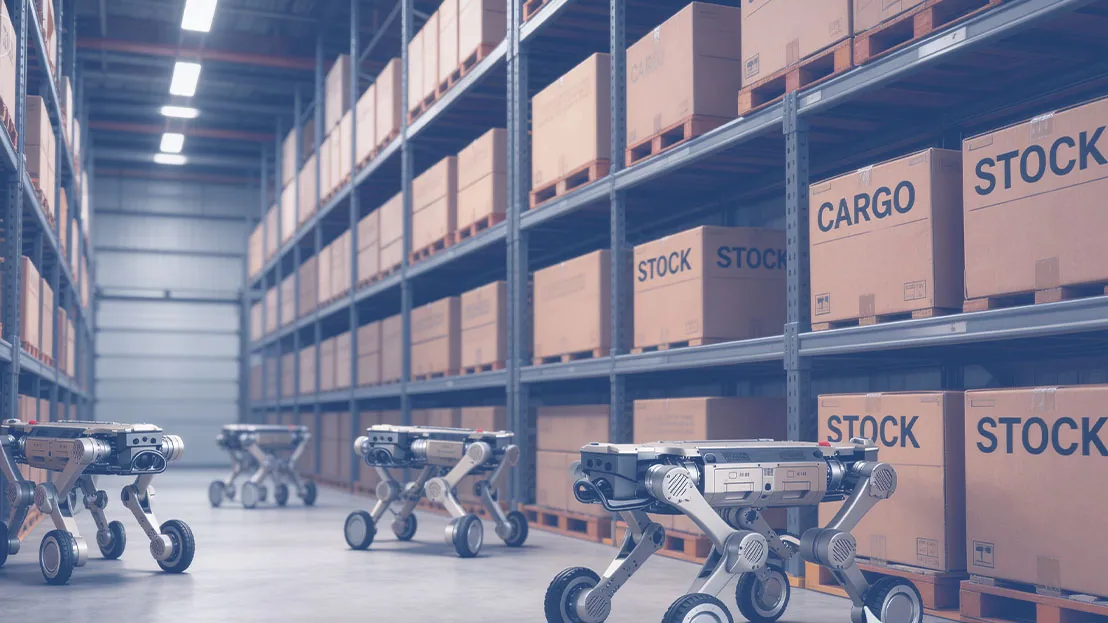
Transport de sarcini
Sarcina utilă nominală este de 25 kg, cu interfețe de comunicație, alimentare și control pentru accesorii dedicate fiecărei misiuni.
Căutare și salvare
Robotul transportă senzori în condiții nesigure pentru o inspecție pe jos, peste teren pe care roțile singure nu îl pot traversa.
Clipuri video
Clipurile provin de la AGIBOT, producătorul acestui model.
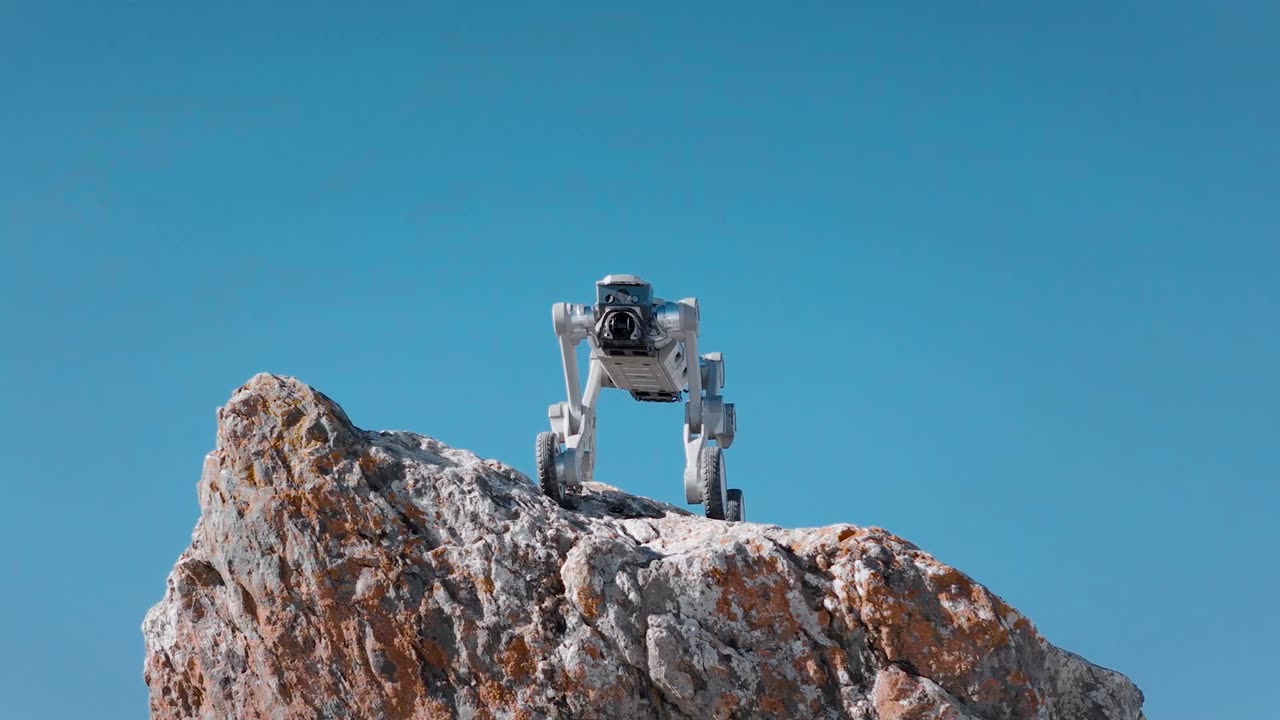
Traversare pe stâncă și peste apă
Robotul traversează un afloriment stâncos, apoi un dig îngust de piatră peste apă deschisă, fără nimic pe nicio parte. Roțile fac deplasarea eficientă pe teren amenajat. Acesta este terenul care explică de ce robotul are și picioare, nu doar roți.
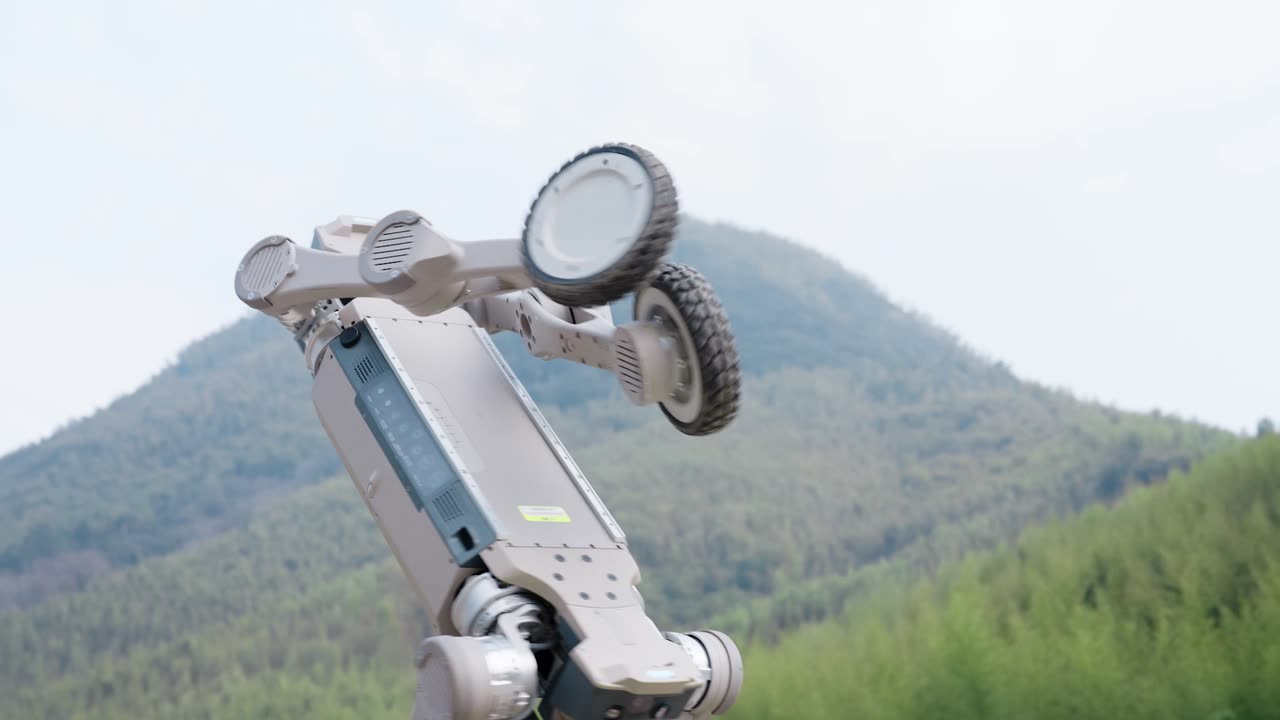
Echilibru pe două roți
Robotul se ridică pe două roți și înaintează astfel, în echilibru, mai întâi într-o hală, apoi pe un drum deschis. Se vede aici cum configurația cu roți și picioare schimbă forma mașinii în timpul mișcării, nu doar felul în care trece peste obstacole.
Software și SDK
- Licență
- no licence file
Fără un fișier de licență, se aplică regula implicită: toate drepturile rămân rezervate producătorului. Dezvoltarea pe baza acestui SDK, fără o înțelegere scrisă cu producătorul, se face pe propriul risc juridic.
Variantele și ce se schimbă
Tabelul de comparație arată doar rândurile în care variantele diferă între ele, pentru a rămâne scurt și ușor de citit.
În ce diferă aceste modele. Rândurile pe care toate modelele le declară identic sunt omise.| Specificație tehnică | AGIBOT D1 Max | AGIBOT D1 MaxPro |
|---|
| Dimensiuni în picioare | 930 × 480 × 585 mm | 1270 × 520 × 730 mm |
|---|
| Dimensiuni culcat | 930 × 630 × 200 mm | 1360 × 570 × 300 mm |
|---|
| Greutate cu acumulator | 41 kg | 68 kg |
|---|
| Specificație modul acumulator | 54 V, 2 × 504,9 Wh, hot-swap | 45 ± 1 Ah, 2.081 Wh, schimbare rapidă |
|---|
| Timp de încărcare | < 1,5 ore | Aprox. 4,5 h (de la 10% la 90%) |
|---|
| Autonomie | 5 ± 0,5 ore fără sarcină / 3,5 ± 0,5 ore la sarcină maximă | 5,5 h fără sarcină / ≥ 2 h la sarcină maximă (50 kg) |
|---|
| Distanță de deplasare | 29 ± 1 km fără sarcină / 18 ± 1 km la sarcină maximă | 21 ± 1 km fără sarcină / 11 ± 1 km la sarcină maximă |
|---|
| Viteză maximă | 6 m/s | 3 m/s |
|---|
| Treaptă urcată repetat | 25 cm | 30 cm |
|---|
| Amplitudine articulație corp | -30° până la 40° | -45° până la 45° |
|---|
| Amplitudine articulație coapsă | -160° până la 160° | -200° până la 20° |
|---|
| Amplitudine articulație tibie | -160° până la 160° | 30° până la 160° |
|---|
| Specificație LiDAR | 2 × 96 de linii, 360° × 90°, diametru 120 m | 96 de linii, 360° × 90°, diametru de până la 120 m, precizie 1,5 cm |
|---|
| Camere | 2 × FPV, 8 MP, DFOV 122° / HFOV 111° / VFOV 70° | 2 × grandangular, 2 MP, DFOV 150° / HFOV 130° / VFOV 73° |
|---|
| Interfețe de comunicație | Wi-Fi 5.0, Bluetooth 5.0 | Wi-Fi 6.0, Bluetooth 5.2 |
|---|
AGIBOT D1 MaxPro
Varianta D1 pentru sarcini grele, cu o sarcină utilă nominală de 50 kg. Parcurge 21 ± 1 km fără sarcină sau 11 ± 1 km cu sarcină completă. Funcționează 5,5 ore fără sarcină sau cel puțin 2 ore cu 50 kg. Cântărește 68 kg și are protecție IP67. Se orientează cu un LiDAR de 96 de linii, cu o distanță de detecție de până la 120 m în diametru și precizie de 1,5 cm. Merge susținut cu până la 1,2 m/s; viteza maximă publicată, de 3 m/s, este limitată prin software la 2 m/s pe unitățile livrate.