Μετάβαση στο περιεχόμενο

Λογισμικό pick-and-place

Λογισμικό αντίληψης, χαρτογράφησης, πλοήγησης και της ίδιας της διαδικασίας pick-and-place για εργασίες χειρισμού, τιμολογημένο ως ξεχωριστές μηχανολογικές ενότητες αντί για μία ενιαία άδεια χρήσης.

6 διαθέσιμα προϊόντα

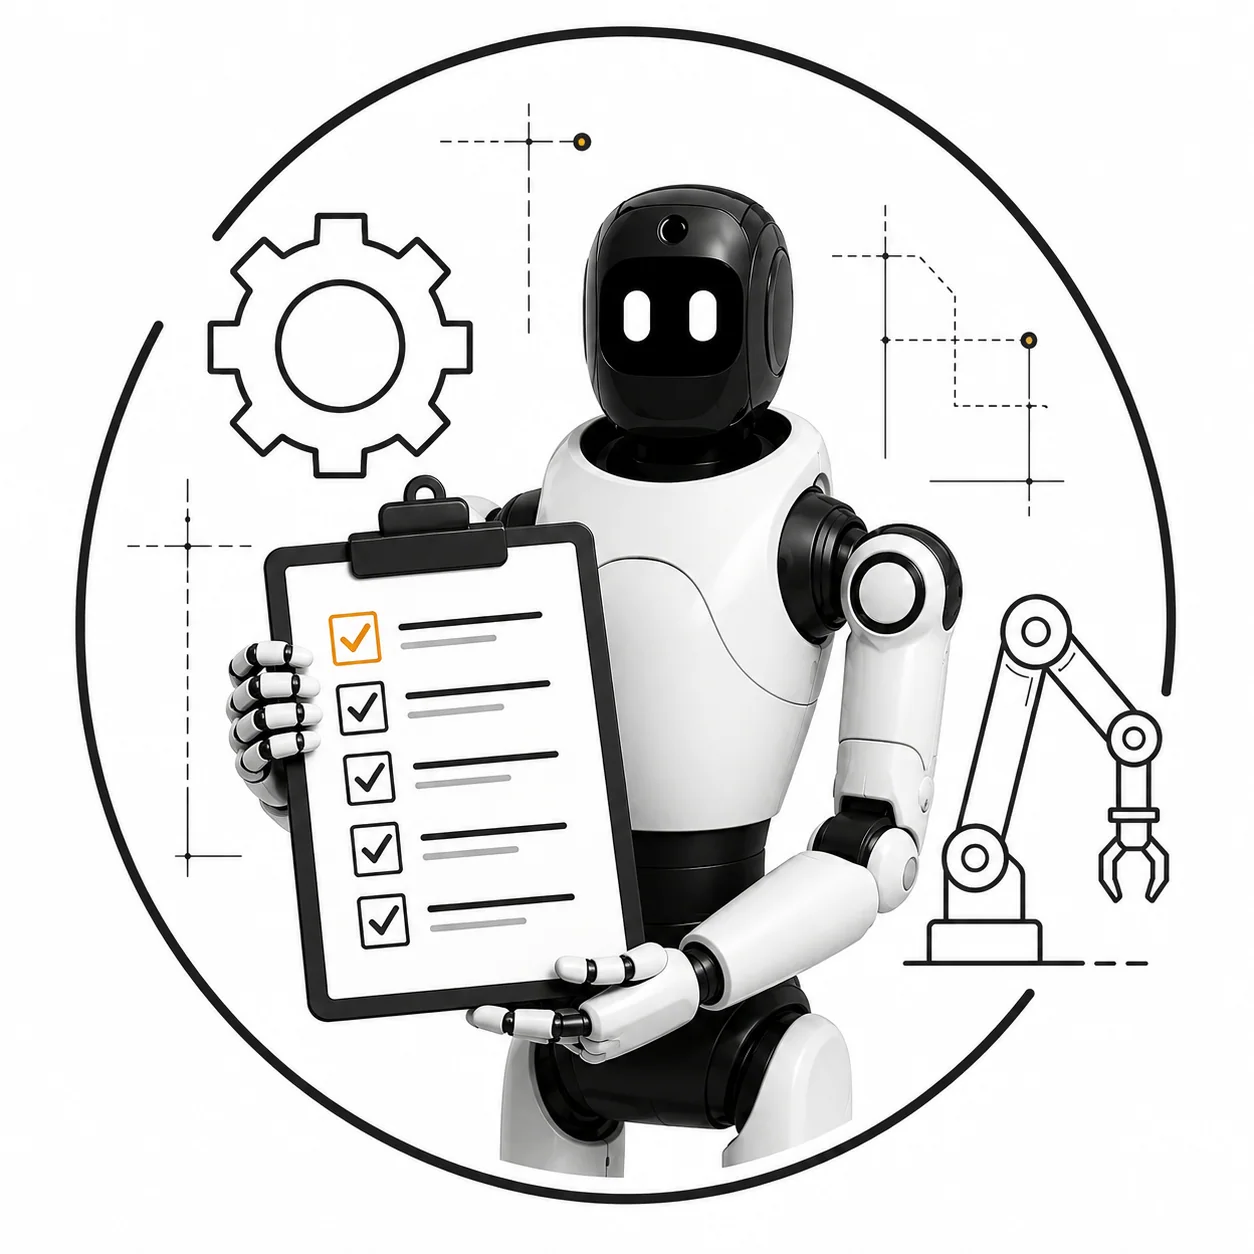
Σε κύκλο πλαισιωμένο από ένα γρανάζι, γραμμές τεχνικού σχεδίου και έναν ρομποτικό βραχίονα με αρπάγη πάνω σε βάση, ένα λευκό ανθρωποειδές ρομπότ κρατά πινακίδα με λίστα ελέγχου όπου κάθε γραμμή είναι σημειωμένη.

Ανάλυση απαιτήσεων και τεχνική προδιαγραφή, Pick & Place

Η ανάλυση απαιτήσεων και προδιαγραφών pick-and-place καταγράφει γραπτά το πεδίο εφαρμογής, τον στόχο χρόνου κύκλου και τα κριτήρια αποδοχής πριν ξεκινήσει η εγκατάσταση. Είναι η φθηνότερη ενότητα της σειράς και μπορεί να καταλήξει στο συμπέρασμα ότι δεν χρειάζεστε τις υπόλοιπες.

Λεπτομέρειες
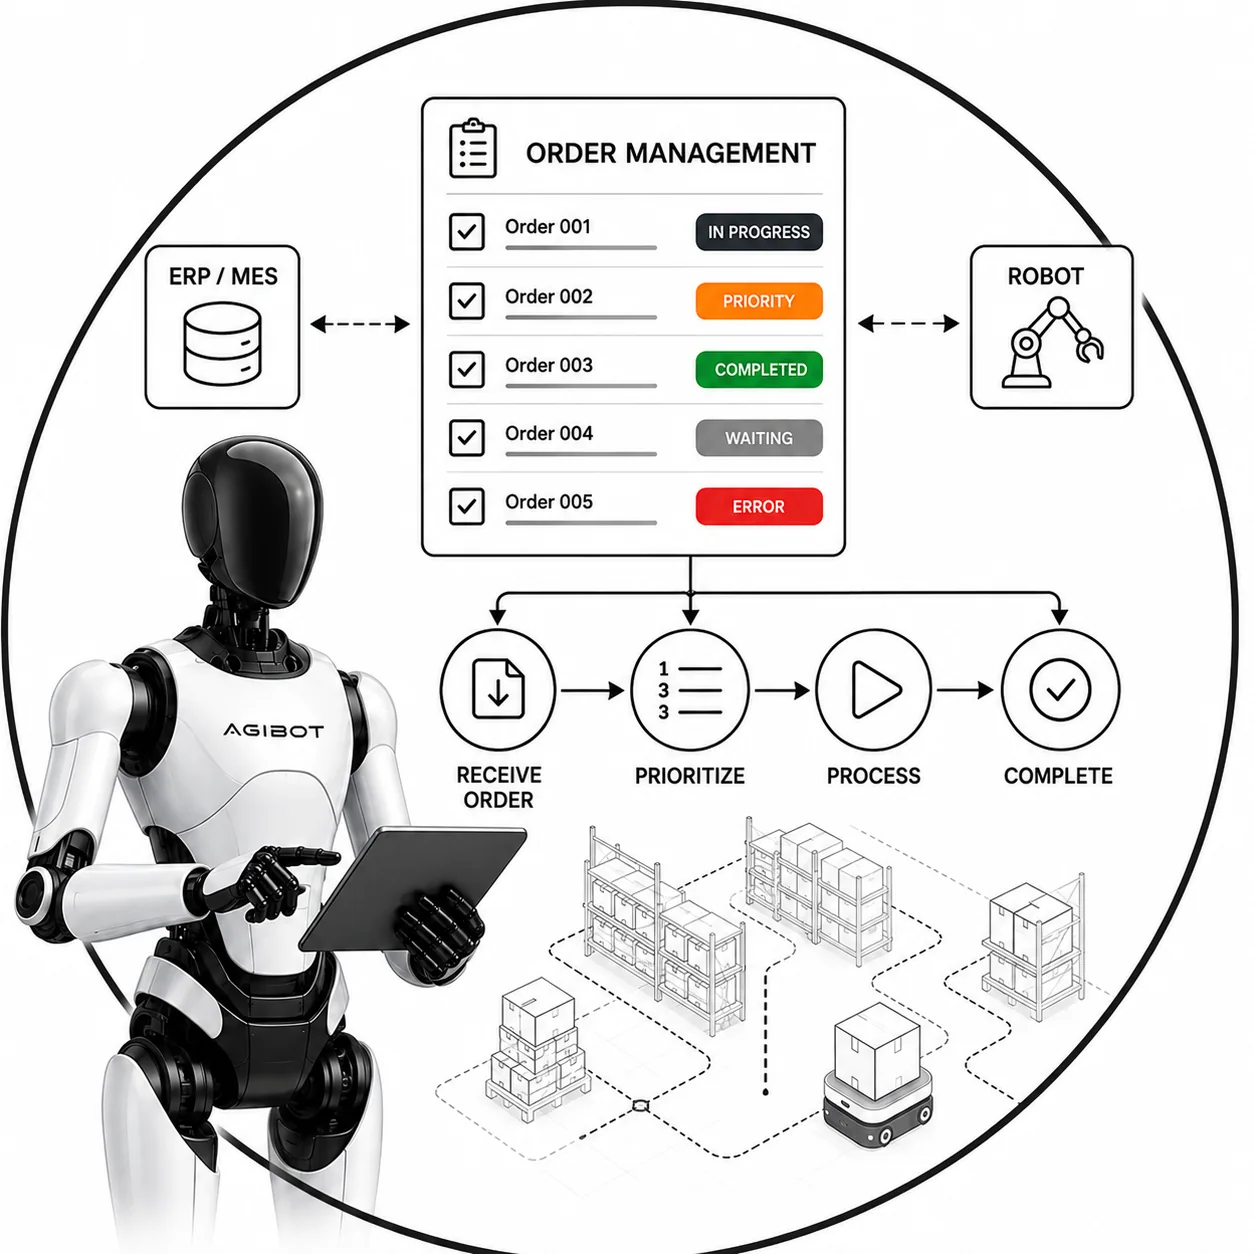
Λευκό ανθρωποειδές ρομπότ κρατά ένα σκούρο tablet με το ένα χέρι και το δείχνει με το άλλο, δίπλα σε σχεδιασμένο πίνακα παραγγελιών με χρωματιστές ενδείξεις κατάστασης και μια ροή τεσσάρων βημάτων που φτάνει ως την ολοκλήρωση.

Διαχείριση παραγγελιών (ωριαία χρέωση)

Η διαχείριση παραγγελιών (χρέωση ανά ώρα) συνδέει το κελί παραγωγής με μια ουρά εργασιών ή ένα σύστημα παραγγελιών, ώστε το ρομπότ να παίρνει μόνο του την επόμενη εργασία. Έτσι δεν χρειάζεται κάποιος άνθρωπος να του λέει τι να κάνει σε κάθε βήμα.

Λεπτομέρειες
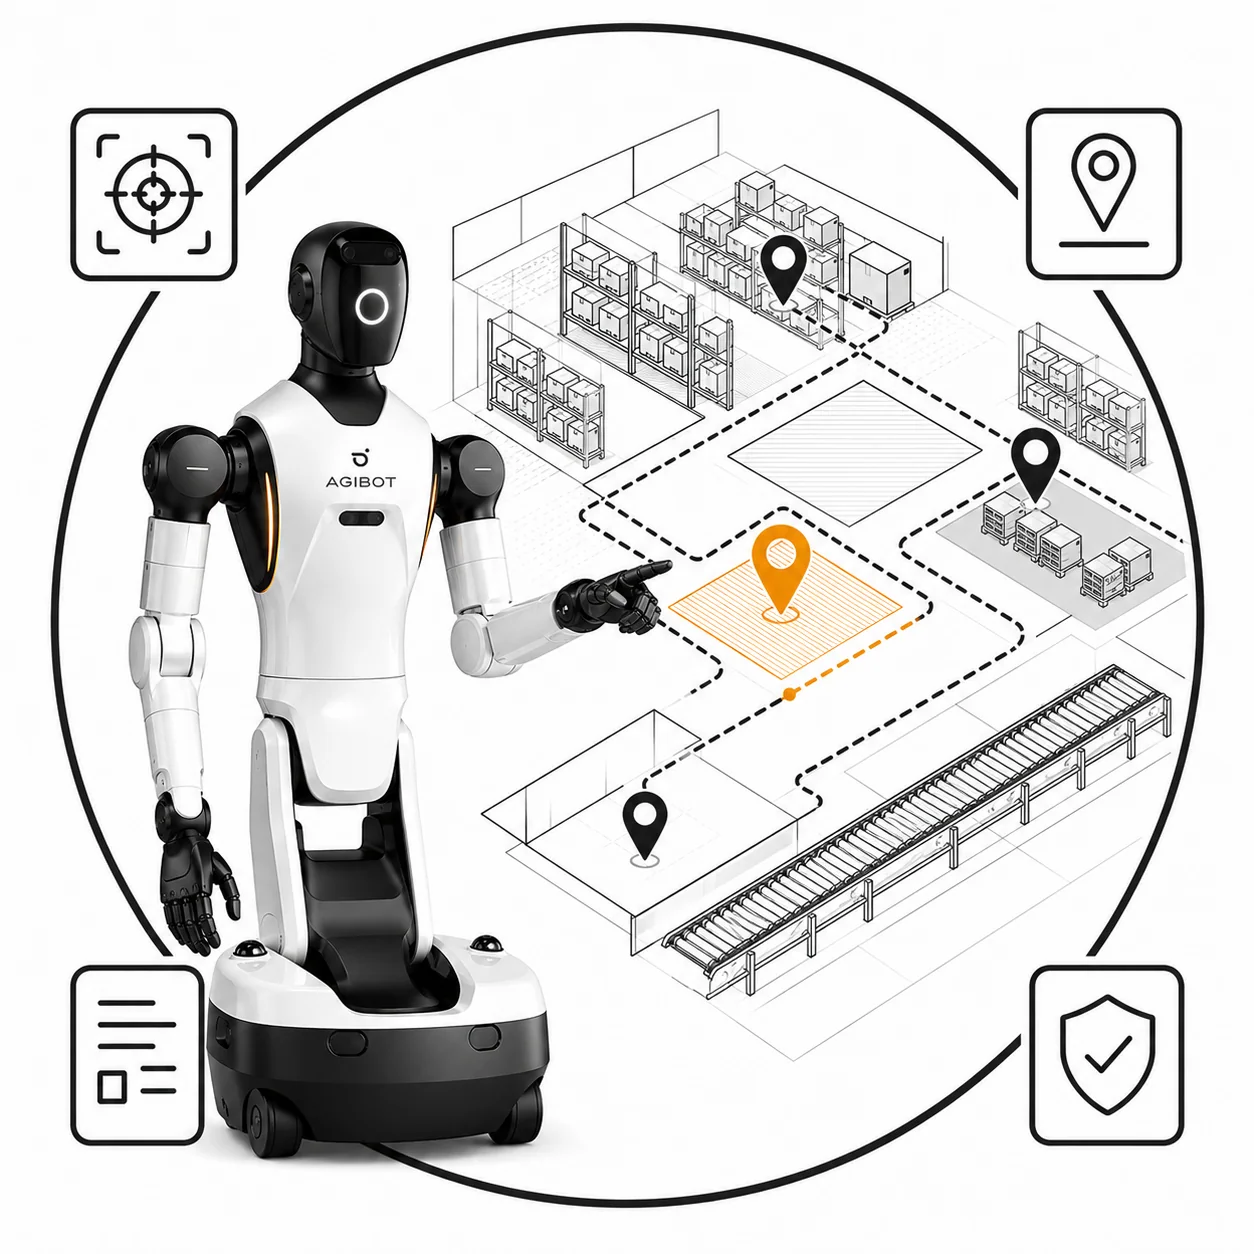
Πάνω σε τροχήλατη βάση, ανθρωποειδές ρομπότ δείχνει προς ισομετρικό σχέδιο αποθήκης με δείκτες θέσης, ένας από τους οποίους ξεχωρίζει πάνω από γραμμοσκιασμένη ζώνη συλλογής, με μικρά εικονίδια σε πλαίσια στις γωνίες.

Χαρτογράφηση (ωριαία χρέωση)

Η χαρτογράφηση (χρέωση ανά ώρα) δημιουργεί τον χάρτη που χρειάζεται μια κινητή πλατφόρμα για να κινείται σε έναν χώρο. Χωρίς αυτόν τον χάρτη το ρομπότ δεν μπορεί να σχεδιάσει διαδρομή ούτε να αποφύγει εμπόδια.

Λεπτομέρειες
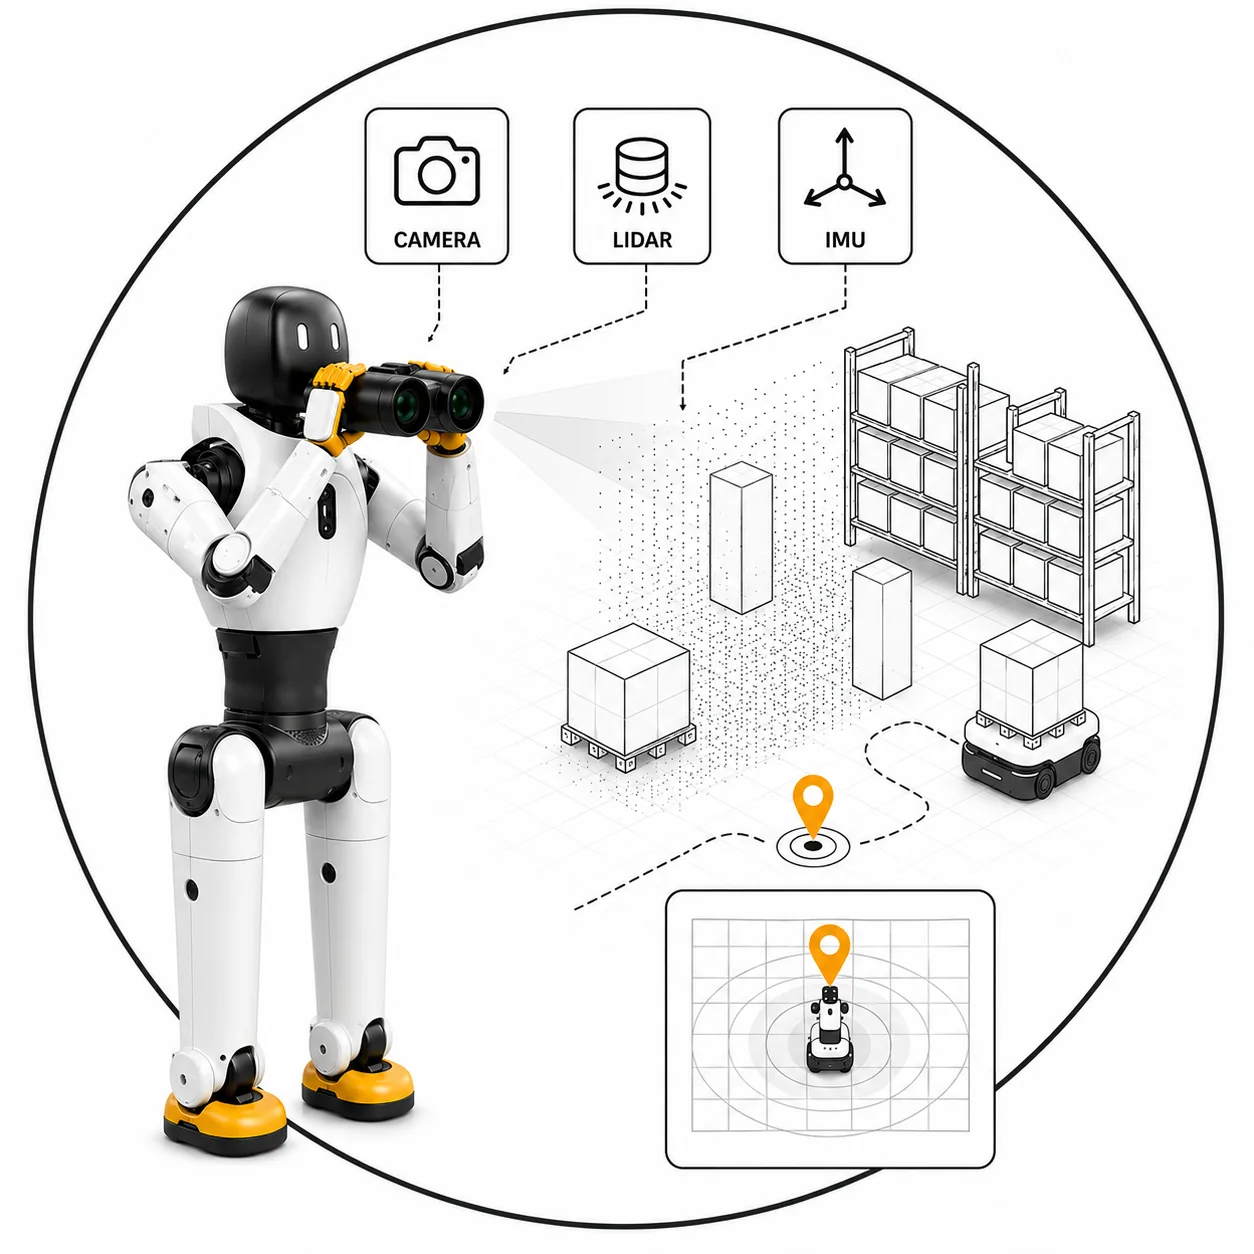
Κρατώντας κιάλια στα μάτια του, ανθρωποειδές ρομπότ με κίτρινα χέρια και πέλματα ρίχνει ανοιχτόχρωμο κώνο πάνω σε ισομετρικό σχέδιο αποθήκης, κάτω από τρία εικονίδια αισθητήρων με ετικέτες και δίπλα σε ένθετο πλαίσιο χάρτη.

Αντίληψη και εντοπισμός θέσης

Η αντίληψη και ο εντοπισμός θέσης επιτρέπουν σε ένα σύστημα να αναγνωρίζει εξαρτήματα και να ξέρει πού βρίσκεται μέσα στον χώρο. Χρειάζεται όταν μια σταθερή, προδιδαγμένη θέση δεν αρκεί για την εργασία.

Λεπτομέρειες
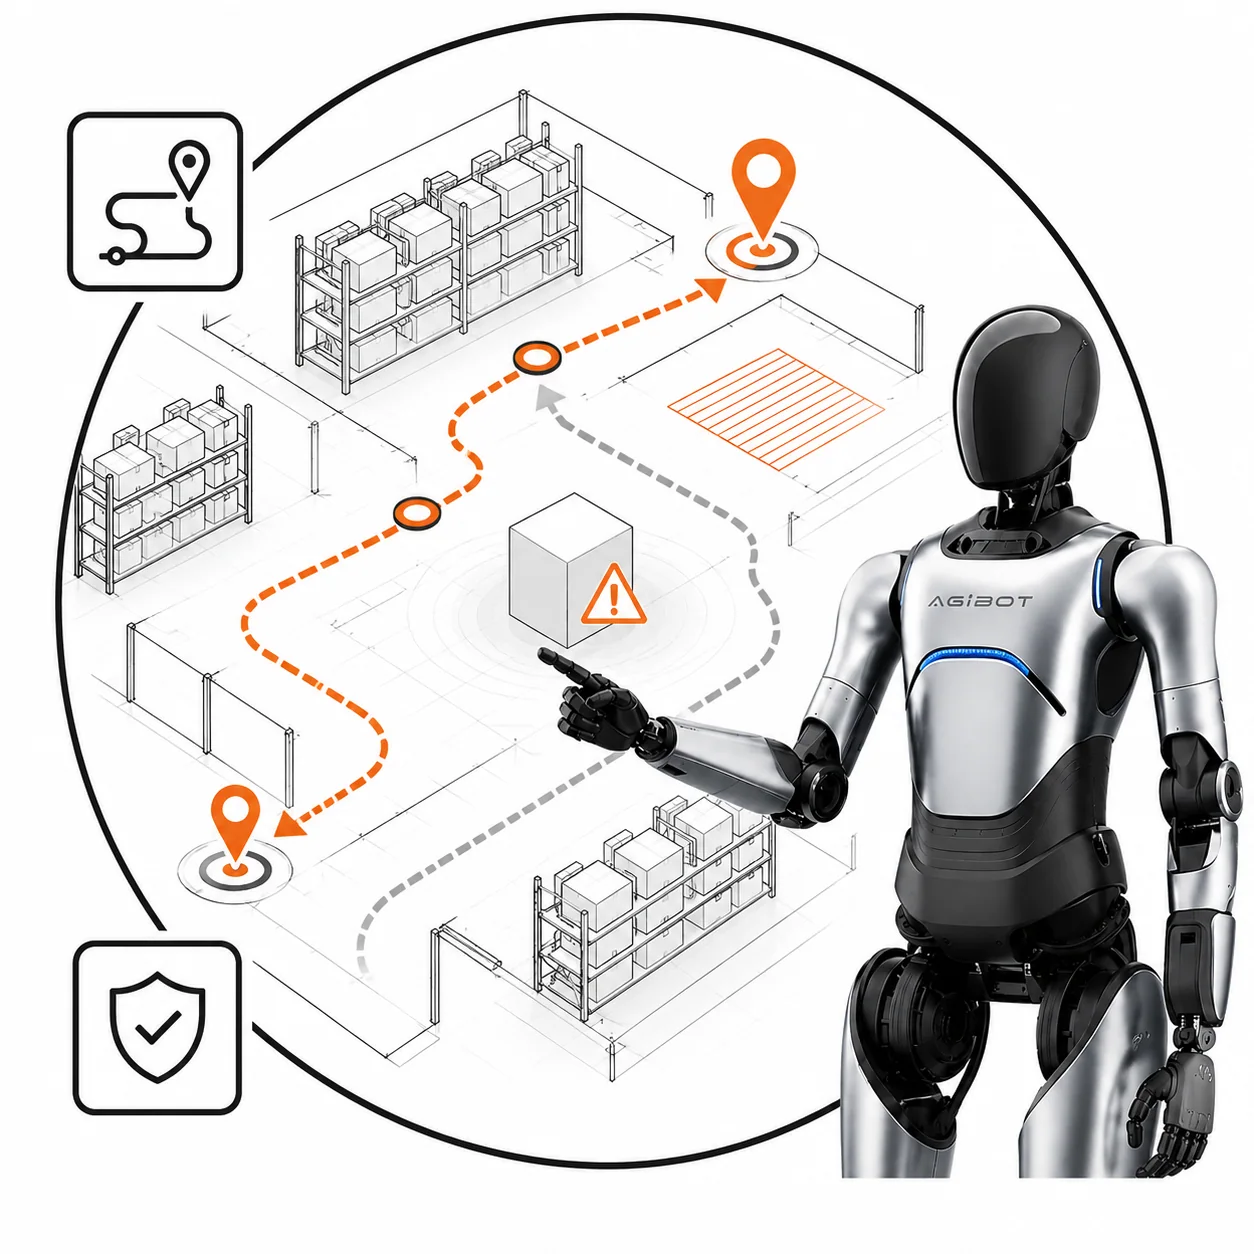
Από πίσω, ένα ασημί ανθρωποειδές ρομπότ δείχνει με το δάχτυλο προς ισομετρικό σχέδιο αποθήκης, όπου μια πορτοκαλί διαδρομή περνά ανάμεσα σε δύο δακτυλίους και προσπερνά ένα κιβώτιο με προειδοποιητικό τρίγωνο, ενώ δίπλα της σχεδιάζεται μια γκρι εναλλακτική.

Σύστημα πλοήγησης

Το λογισμικό πλοήγησης είναι αυτό που επιτρέπει σε μια κινητή πλατφόρμα να κινείται μέσα σε έναν χώρο, αποφεύγοντας εμπόδια και βρίσκοντας τον δρόμο της. Δεν έχει νόημα για ένα ρομπότ σταθερά τοποθετημένο σε πάγκο εργασίας.

Λεπτομέρειες
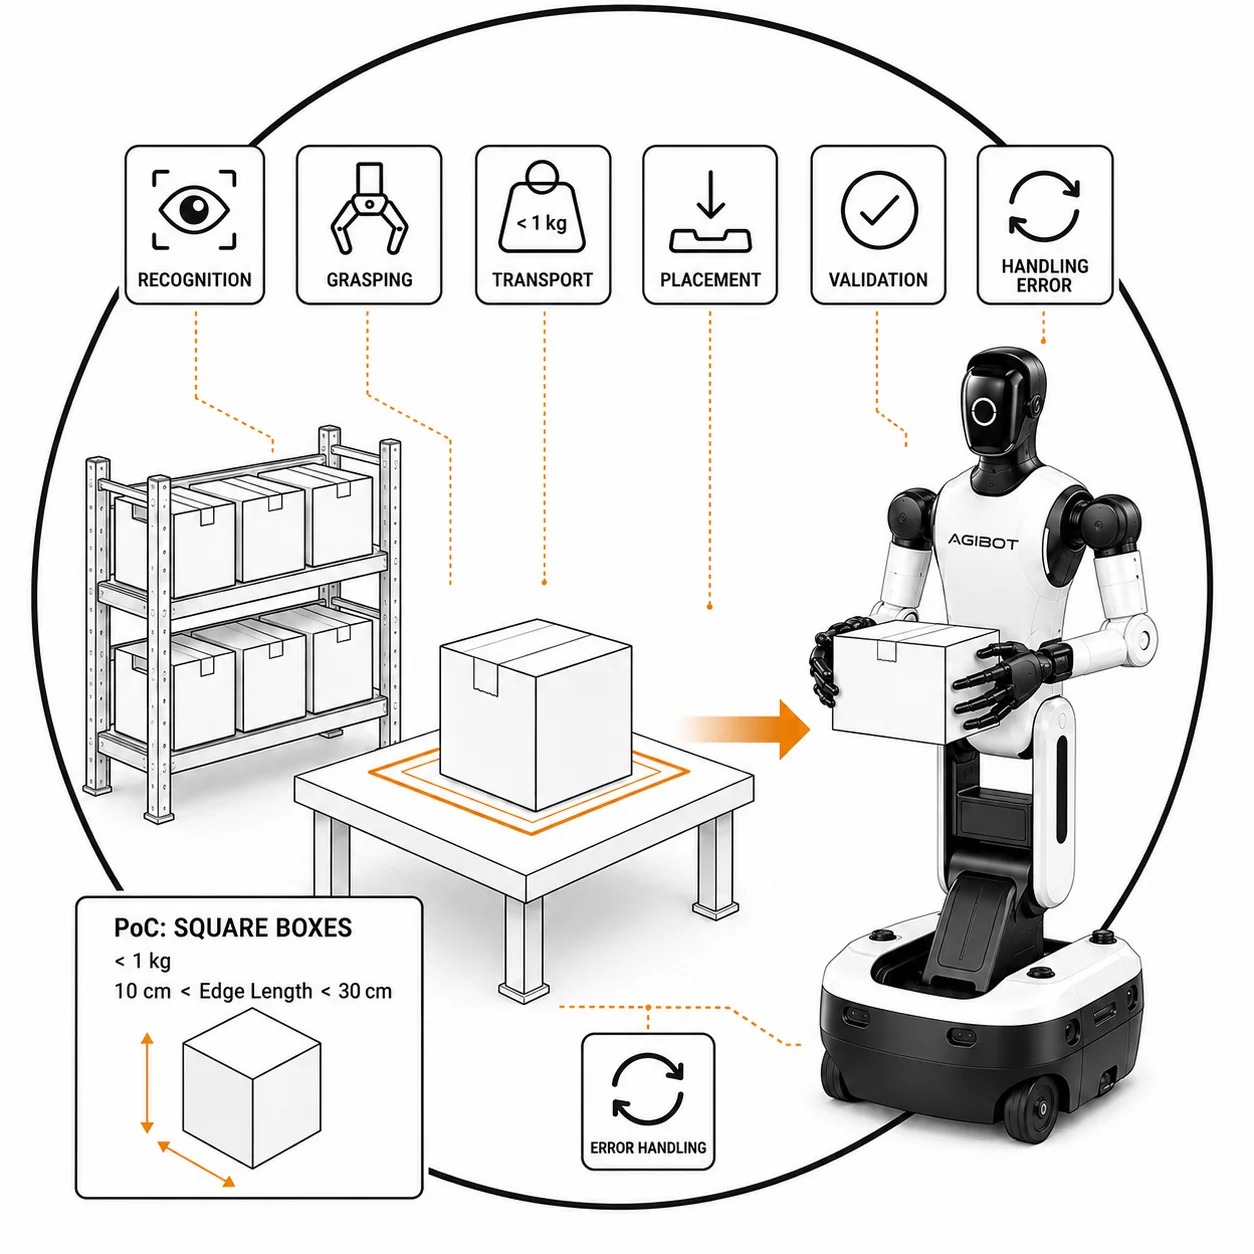
Σε τροχήλατη βάση, ανθρωποειδές ρομπότ σηκώνει ένα κιβώτιο από τραπέζι σημαδεμένο με πορτοκαλί τετράγωνο, κάτω από σειρά έξι εικονιδίων με ετικέτες για τα βήματα του κύκλου και δίπλα σε πλαίσιο που ορίζει το μέγεθος και το βάρος κιβωτίου που καλύπτει η δοκιμή.

Διαδικασία συλλογής και απόθεσης (ωριαία χρέωση)

Η διαδικασία συλλογής και απόθεσης (χρέωση ανά ώρα) καθορίζει τον τρόπο σύλληψης κάθε αντικειμένου, την κίνηση προσέγγισης και απομάκρυνσης, την ανοχή τοποθέτησης και τον χειρισμό σφαλμάτων. Εδώ βρίσκεται το μεγαλύτερο μέρος της αξίας μιας εγκατάστασης pick-and-place.

Λεπτομέρειες

Η σειρά αγοράς μετράει περισσότερο από το σύνολο

Μια εγκατάσταση pick-and-place συνήθως χτίζεται από έξι ενότητες λογισμικού, τιμολογημένες ξεχωριστά ακριβώς επειδή δεν τις χρειάζεται κάθε έργο. Αγορασμένες με λάθος σειρά, αλληλεπικαλύπτονται και πληρώνονται δύο φορές.

Ξεκινήστε από την ανάλυση απαιτήσεων.
Είναι το φθηνότερο κομμάτι, και το μόνο που μπορεί να σας πει να μην αγοράσετε τα υπόλοιπα. Παράγει το γραπτό πλαίσιο του έργου, τον στόχο χρόνου κύκλου και τα κριτήρια αποδοχής. Αν παραλειφθεί, συνηθισμένο αποτέλεσμα είναι να πληρώσετε δύο φορές για εργασία αντίληψης, επειδή η ανοχή δεν είχε συμφωνηθεί ποτέ.
Χαρτογράφηση και αντίληψη έρχονται μετά.
Ποιο από τα δύο χρειάζεστε εξαρτάται από το τι κινείται. Σταθερά εξαρτήματα σε διάταξη με ακίνητο ρομπότ μπορεί να μη χρειάζονται κανένα από τα δύο, αφού μια διδαγμένη θέση κερδίζει την όραση σε κόστος και επαναληψιμότητα. Ένα ρομπότ που μετακινείται χρειάζεται τον χάρτη, εξαρτήματα διάσπαρτα σε κιβώτιο ή ιμάντα χρειάζονται αντίληψη, και τα δύο μόνο όταν ισχύουν και οι δύο συνθήκες.
Η στοίβα πλοήγησης αφορά μόνο κινητή πλατφόρμα.
Ένα ρομπότ βιδωμένο σε πάγκο δεν τη χρειάζεται. Είναι το στοιχείο που αγοράζεται πιο συχνά χωρίς λόγο, ακριβώς επειδή ακούγεται απαραίτητο.
Η ίδια η διαδικασία pick-and-place είναι το σημείο που αξίζει την επένδυση.
Εκεί βρίσκεται το μεγαλύτερο μέρος της αξίας. Η επιλογή λαβής, η προσέγγιση και η υποχώρηση, η ανοχή τοποθέτησης και ο χειρισμός σφαλμάτων αποφασίζουν αν ένα κελί δουλεύει χωρίς επίβλεψη ή χρειάζεται κάποιον δίπλα του συνέχεια.
Η διαχείριση παραγγελιών.
Χρειάζεται όταν ένα κελί πρέπει να παίρνει παραγγελίες από σύστημα αντί από άνθρωπο. Αν μια απλή ουρά σε οθόνη είναι αρκετή, αυτό το στοιχείο μπορεί να παραλειφθεί.

Όλα τα στοιχεία χρεώνονται ανά ώρα ή ανά εργάσιμη ημέρα μηχανολογίας, με το εύρος να το ελέγχει ο πελάτης.

Πώς ορίζετε το «έτοιμο»

Οι περισσότερες διαφωνίες γύρω από ένα κελί pick-and-place ξεκινούν επειδή κανείς δεν έγραψε τι σήμαινε επιτυχία. Συμφωνήστε αυτούς τους αριθμούς πριν ξεκινήσει η μηχανολογική εργασία.

Χρόνος κύκλου, μετρημένος από άκρη σε άκρη.
Περιλαμβάνει προσέγγιση, λαβή, μεταφορά, τοποθέτηση, υποχώρηση και αναμονή για το επόμενο εξάρτημα, όχι μόνο τη στιγμή της λαβής. Μετρήστε την τρέχουσα διαδικασία με τον ίδιο τρόπο, με χρονόμετρο στο χέρι, πριν συγκρίνετε. Ένα κελί πιο γρήγορο ανά λαβή αλλά πιο αργό ανά εξάρτημα είναι μια συνηθισμένη και ακριβή έκπληξη.
Ποσοστό επιτυχίας, με χωριστά τα είδη σφάλματος.
Ένα ενδεικτικό παράδειγμα, όχι ισχυρισμός για συγκεκριμένο προϊόν της Robotoplus: ένα κελί που συλλέγει σωστά 98 στα 100 είναι εξαιρετικό αν οι 2 αποτυχίες εντοπίζονται και τίθενται στην άκρη. Είναι απαράδεκτο αν πέφτουν ή τοποθετούνται λάθος χωρίς να το προσέξει κανείς. Συμφωνήστε τι γίνεται όταν το μηχάνημα δεν είναι σίγουρο: επανάληψη, παράκαμψη με σημείωση ή διακοπή. Είναι τρεις διαφορετικές επιλογές, με τρία διαφορετικά κόστη.
Ο πληθυσμός εξαρτημάτων, γραμμένος αναλυτικά.
Ποια εξαρτήματα, σε ποια κατάσταση, πώς φτάνουν. Η εκπαίδευση πάνω σε καθαρά εξαρτήματα δεν αντέχει σε εξαρτήματα καλυμμένα με ψυκτικό υγρό. Η ικανότητα να χειρίζεστε σήμερα 12 παραλλαγές δεν εγγυάται μια δέκατη τρίτη, και νέες παραλλαγές κάθε τρίμηνο είναι κάτι για το οποίο σχεδιάζετε, όχι έκπληξη.
Διαθεσιμότητα λειτουργίας και ποιος επεμβαίνει.
Συμφωνήστε πόσες επεμβάσεις χειριστή ανά βάρδια είναι αποδεκτές και πόσο μπορεί να διαρκεί η καθεμία. Ένα κελί χωρίς επίβλεψη διαφέρει από ένα υπό επίβλεψη κατά λίγο υλικό και πολλή μηχανολογική εργασία γύρω από τον χειρισμό σφαλμάτων, κι εκεί πάνε οι περισσότερες εργάσιμες ημέρες.
Δοκιμή αποδοχής, συμφωνημένη γραπτώς πριν την παραγγελία.
Ένας συγκεκριμένος αριθμός εξαρτημάτων από την πραγματική παραγωγή του πελάτη, σε δικό του κτίριο, σε μια ημέρα που παρευρίσκονται και οι δύο πλευρές, μετρημένος πάνω στους αριθμούς που συμφωνήθηκαν παραπάνω.
Συχνές ερωτήσεις

Επικοινωνήστε μαζί μας