Λογισμικό
Λογισμικό εφαρμογών για ανθρωποειδείς πλατφόρμες: αντίληψη, πλοήγηση, χειρισμός αντικειμένων και διεπαφές χειριστή.
Τι είναι πραγματικά ανοιχτό και με ποια άδεια
Οι πλατφόρμες που προμηθεύουμε είναι προγραμματίσιμες και μεγάλο μέρος του σχετικού λογισμικού δημοσιεύεται ανοιχτά. Αυτό είναι πραγματικό πλεονέκτημα έναντι μιας κλειστής βιομηχανικής κυψέλης και αξίζει να περιγραφεί με ακρίβεια, επειδή ο όρος «ανοιχτός κώδικας» χρησιμοποιείται πολύ ελαστικά στο μάρκετινγκ της ρομποτικής.
Η AGIBOT δημοσιεύει το ενδιάμεσο λογισμικό AimRT με άδεια Mulan PSL v2, η οποία είναι επιτρεπτική και επιτρέπει εμπορική χρήση. Οι περιγραφές του ρομπότ X2 και το SDK του OmniHand, που καλύπτει τα OmniHand 2025, Pro 2025, 3 Lite και Dex UMI με διεπαφές C++, Python, κινηματικής και ROS 2, φέρουν την ίδια άδεια. Οι πόροι του D1 Edu-Ultra είναι BSD-3-Clause.
Δεν ισχύει για όλα. Το αποθετήριο του SDK για το D1 Max παρέχει κώδικα χωρίς κανένα αρχείο άδειας, που εξ ορισμού διατηρεί όλα τα δικαιώματα, ενώ η εργασία στα μοντέλα κόσμου και τα σύνολα δεδομένων είναι CC BY-NC-SA, δηλαδή μη εμπορική: Genie Envisioner, EnerVerse-AC, EWMBench, τα σύνολα AgiBot World και τα βάρη GO-1. Είναι χρήσιμα για έρευνα και μη αξιοποιήσιμα σε προϊόν χωρίς ξεχωριστή συμφωνία.
Ελέγξαμε κάθε ένα από αυτά στο ίδιο το αποθετήριο και όχι σε σελίδα καταλόγου, και θα σας πούμε ποια άδεια ισχύει για το εξάρτημα που πραγματικά χρειάζεται το έργο σας, πριν αφιερώσετε μηχανικό χρόνο σε αυτό. Όταν η απάντηση είναι «καμία δημοσιευμένη άδεια», θέτουμε το ζήτημα στον κατασκευαστή αντί να ελπίζουμε.
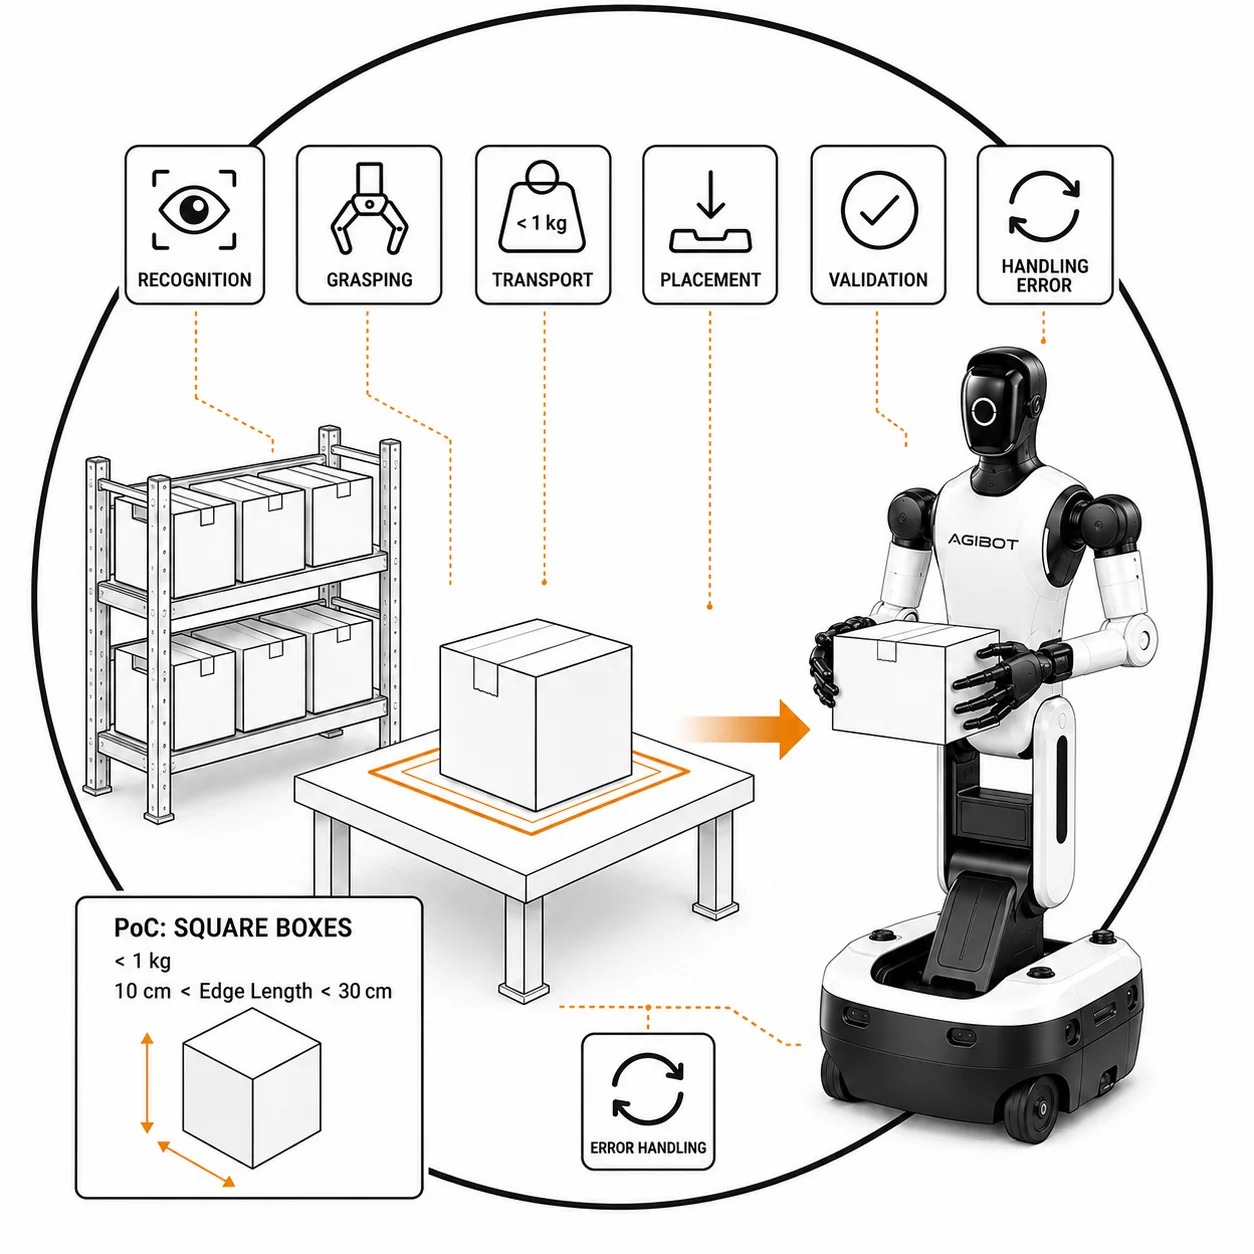
Λογισμικό pick-and-place
Λογισμικό αντίληψης, χαρτογράφησης, πλοήγησης και της ίδιας της διαδικασίας pick-and-place για εργασίες χειρισμού, τιμολογημένο ως ξεχωριστές μηχανολογικές ενότητες αντί για μία ενιαία άδεια χρήσης.
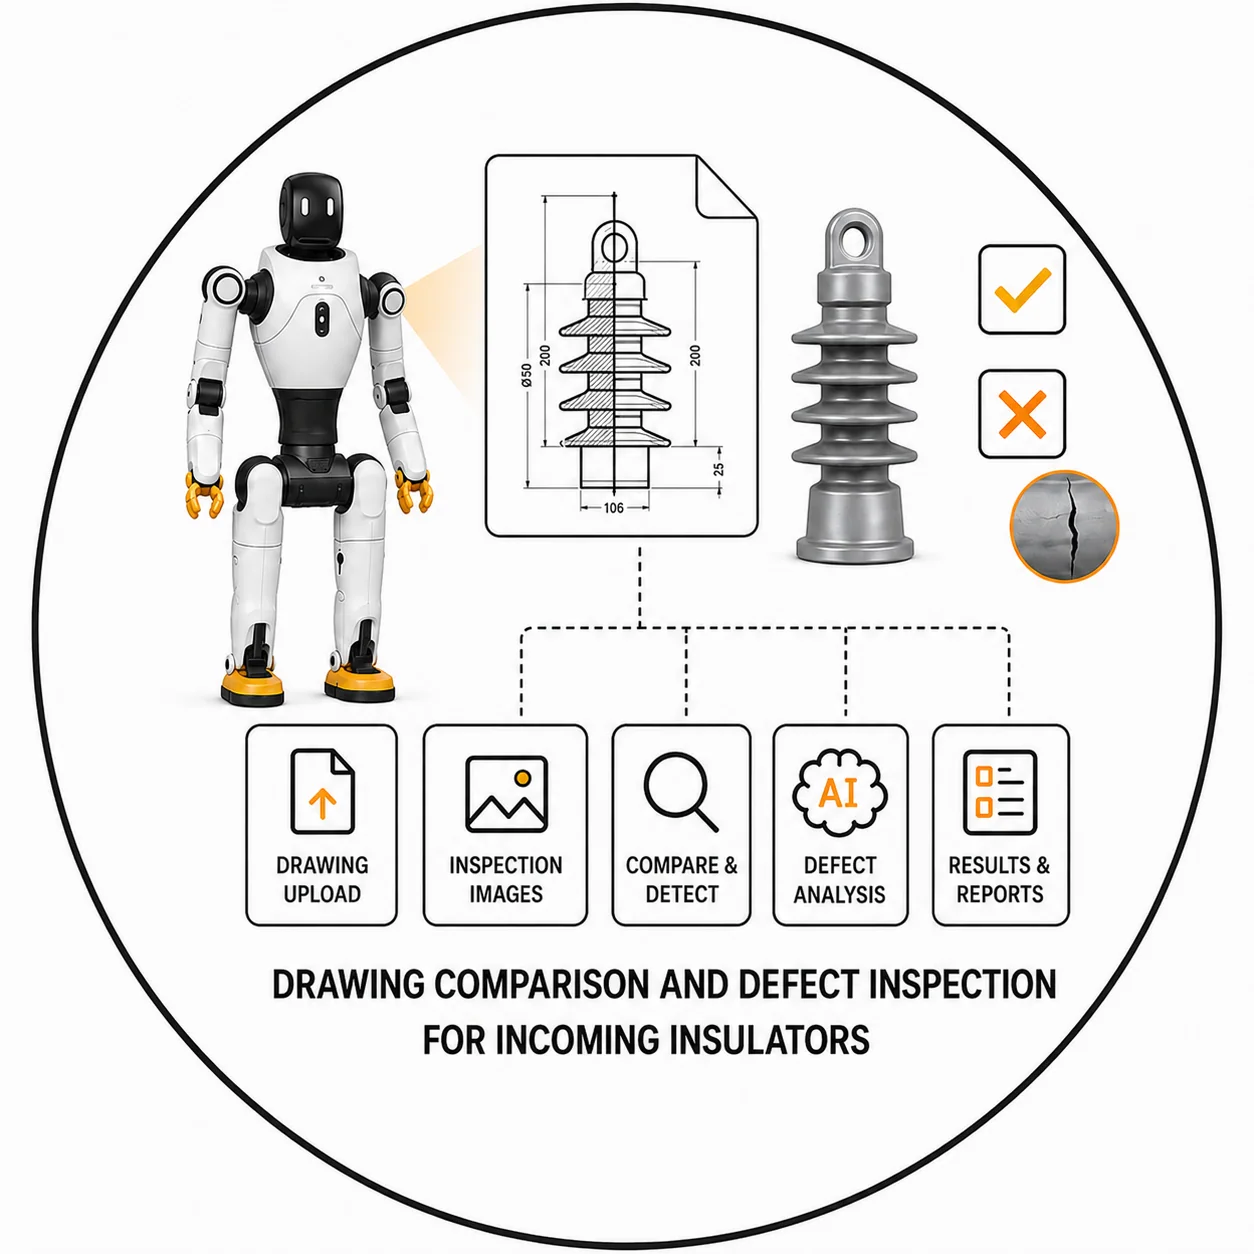
Όραση και επιθεώρηση
Πακέτα επιθεώρησης και παρακολούθησης, χτισμένα πάνω στην αισθητήρια στοίβα κάθε πλατφόρμας, ως ερευνητικά έργα προσαρμοσμένα στα δεδομένα κάθε πελάτη.
Ρομπότ υποδοχής
Λογισμικό αλληλεπίδρασης για υποδοχή, καθοδήγηση πελατών και παρουσία σε δημόσιο χώρο, πάνω σε ανθρωποειδείς πλατφόρμες.
 Διαχείριση μέσω browser
Έλεγχος και παρακολούθηση από τον ίδιο τον ενσωματωμένο υπολογιστή του ρομπότ: μία οθόνη browser για κατάσταση, ανάθεση εργασιών και ιστορικό, για μία μονάδα ή έναν μικρό στόλο.