Към съдържанието

Pick-and-place

Софтуер за възприятие, локализация, навигация и вземане на детайли, предлаган като отделни инженерни модули, а не като една лицензна такса.

6 продукта

В нарисуван кръг бял хуманоиден робот държи контролен списък, отметнат ред по ред, а зад него са начертани зъбно колело и промишлено роботизирано рамо на стойка.

Анализ на изискванията и техническа спецификация, Pick & Place

Анализ на изискванията и техническо задание за внедряване на pick-and-place система. Резултатът е писмен документ с целево време на цикъла и критерии за приемане, съгласувани предварително с Вас. Това е най-достъпният модул от портфолиото и понякога показва, че останалите не са Ви нужни.

Подробности
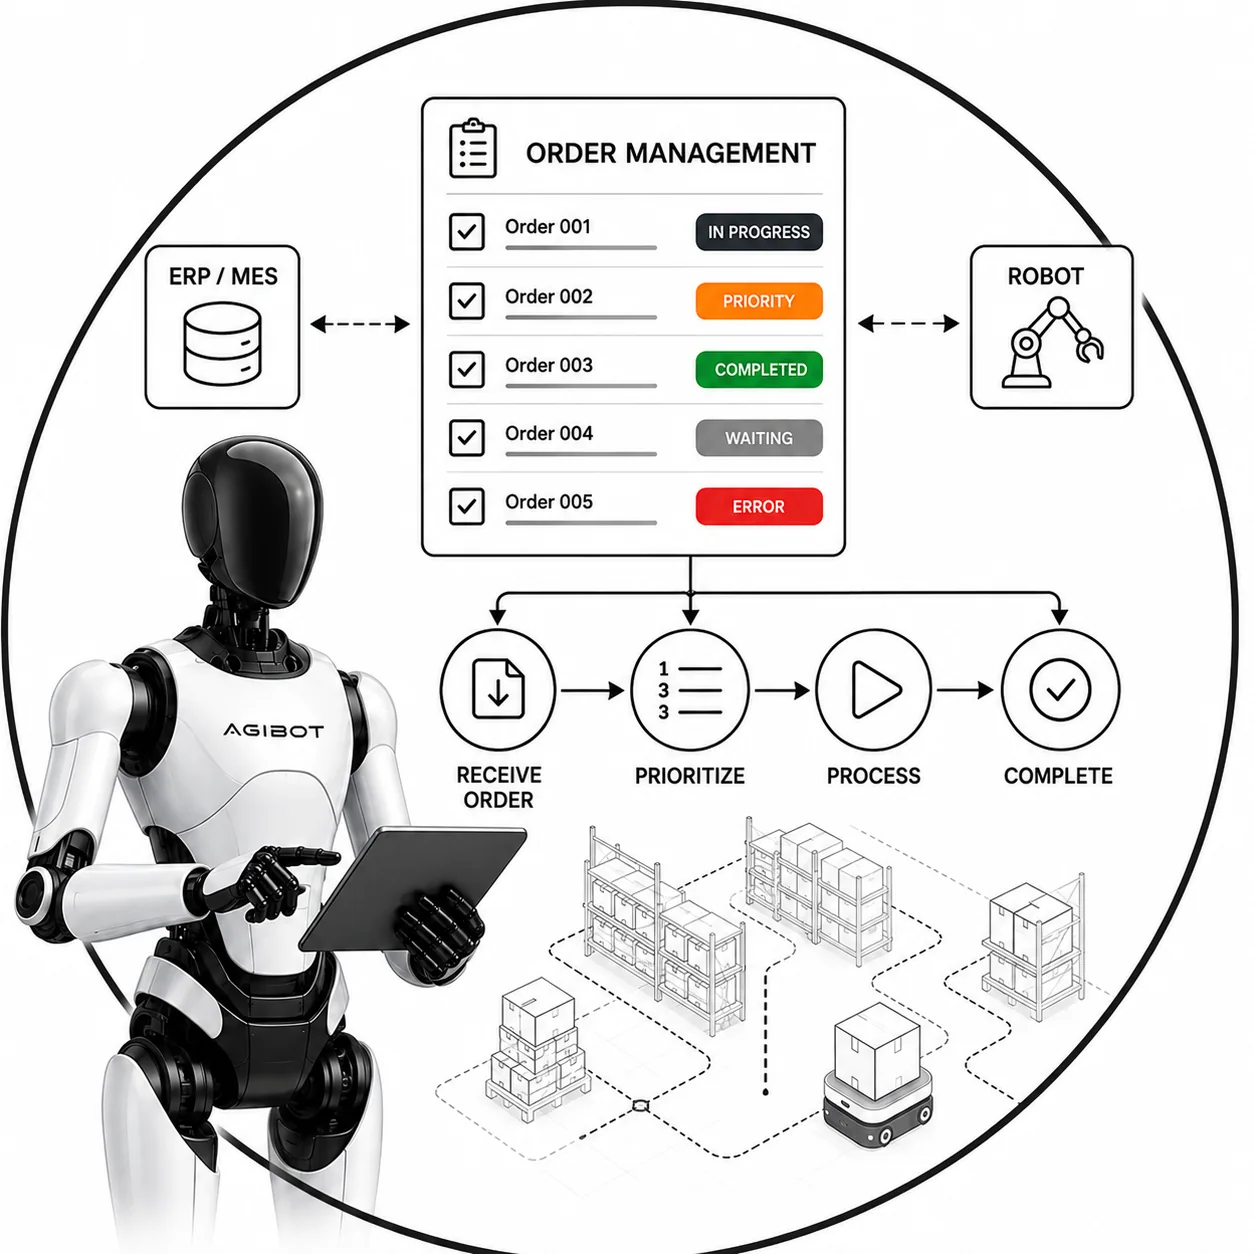
Бял хуманоиден робот държи таблет и сочи екрана му, до начертан панел с пет поръчки и цветни маркери за състояние, между полета за бизнес системата и за робота.

Управление на поръчките (на час)

Интеграция, чрез която работната клетка получава задачите си директно от опашка или система за управление на поръчки. Клетката преминава от операция към операция самостоятелно, вместо оператор да ѝ казва какво следва.

Подробности
Върху колесна база бял хуманоиден робот сочи към начертан изометричен план на склад с маркери, единият от които е над защрихована зона за вземане.

Картографиране (на час)

Изграждаме картата, от която мобилна платформа се нуждае, за да се ориентира в пространството. Обхождаме обекта, записваме формата на средата и подготвяме картата за последваща автономна навигация.

Подробности
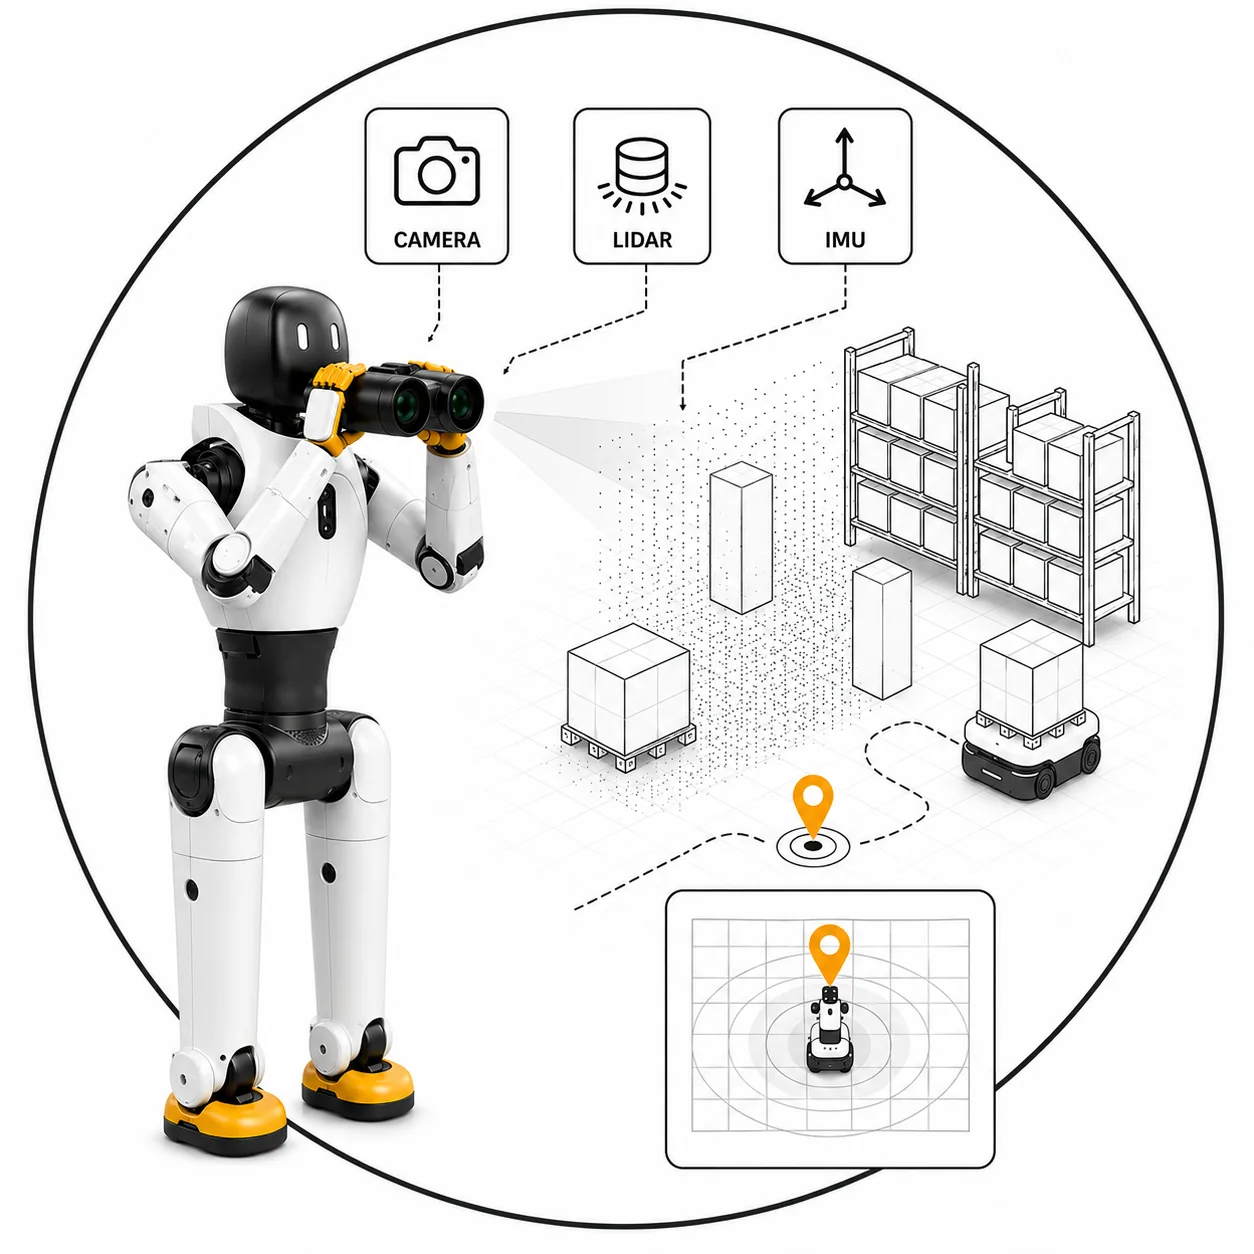
Вдигнал бинокъл пред лицето си, бял хуманоиден робот с жълти ръце и стъпала насочва блед конус над начертан изометричен склад. Отгоре стоят три означени икони за камера, LiDAR и инерциален сензор.

Възприятие и локализация

Модул за възприятие и локализация, който позволява на системата да разпознава детайли и да определя собственото си положение в пространството. Прилага се там, където фиксирана, предварително зададена позиция не е достатъчна за изпълнение на задачата.

Подробности
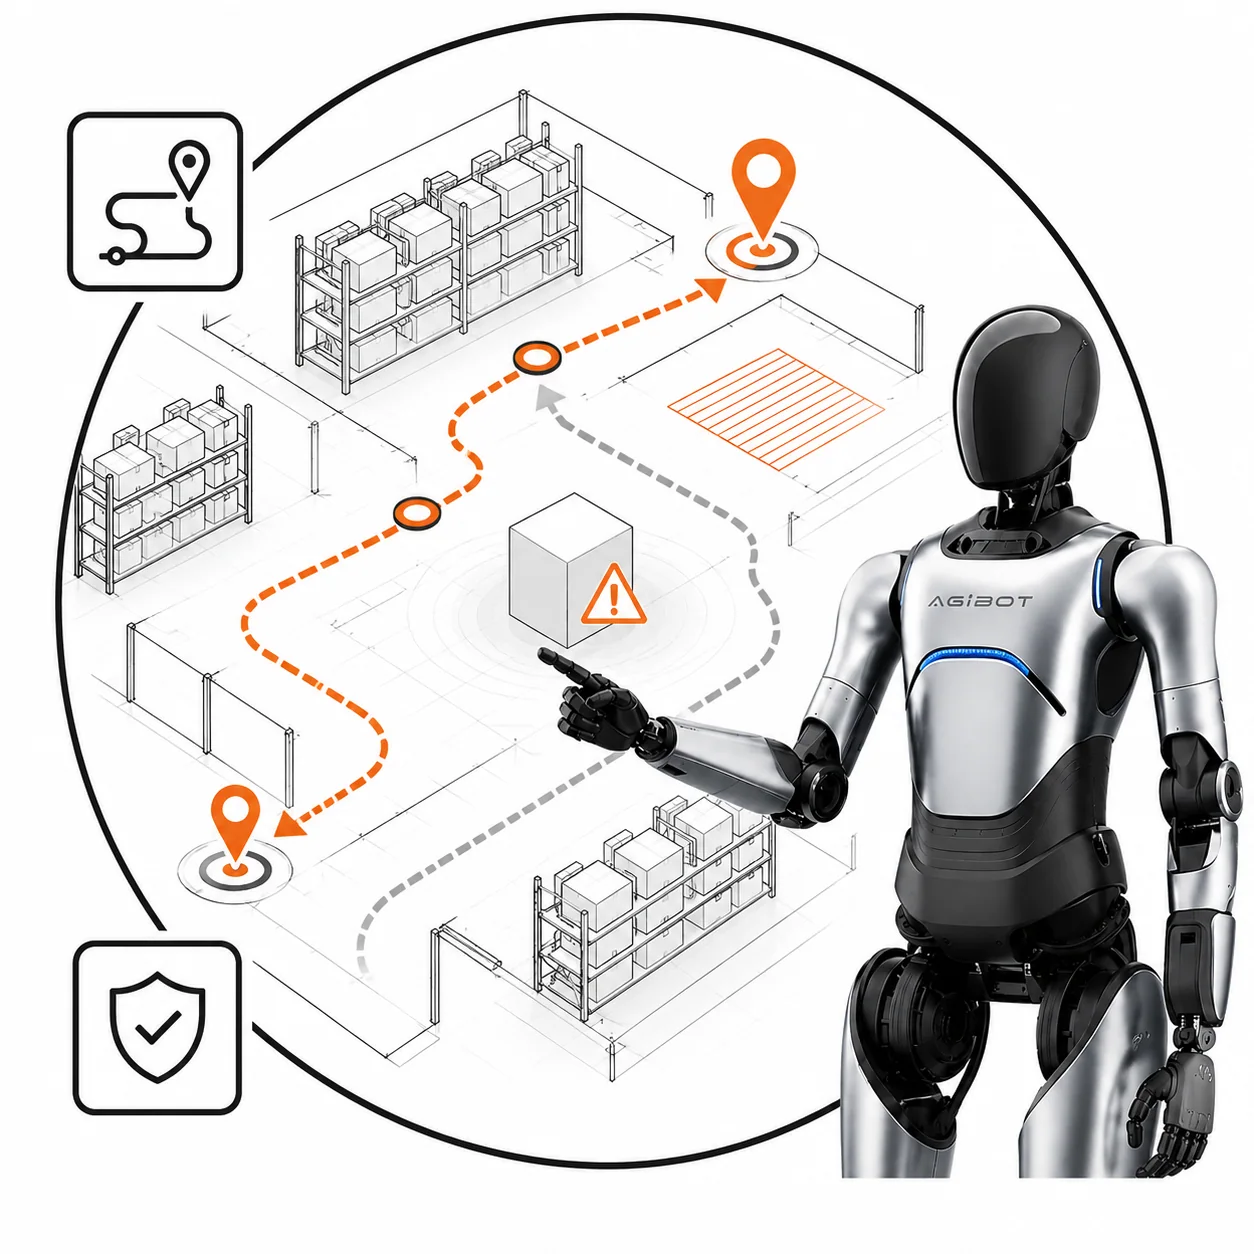
Сребрист хуманоиден робот, заснет отзад с надписа AGIBOT на гърба, сочи с изпънат пръст към начертан склад с оранжев маршрут между два пръстеновидни маркера. Той заобикаля кашон с триъгълник за опасност, а встрани е начертан сив резервен път.

Навигационен стек

Софтуерен пакет за навигация, който позволява на мобилна платформа да се движи през пространство самостоятелно. Отнася се само за мобилни роботи и няма приложение при стационарен робот, закрепен на едно работно място.

Подробности
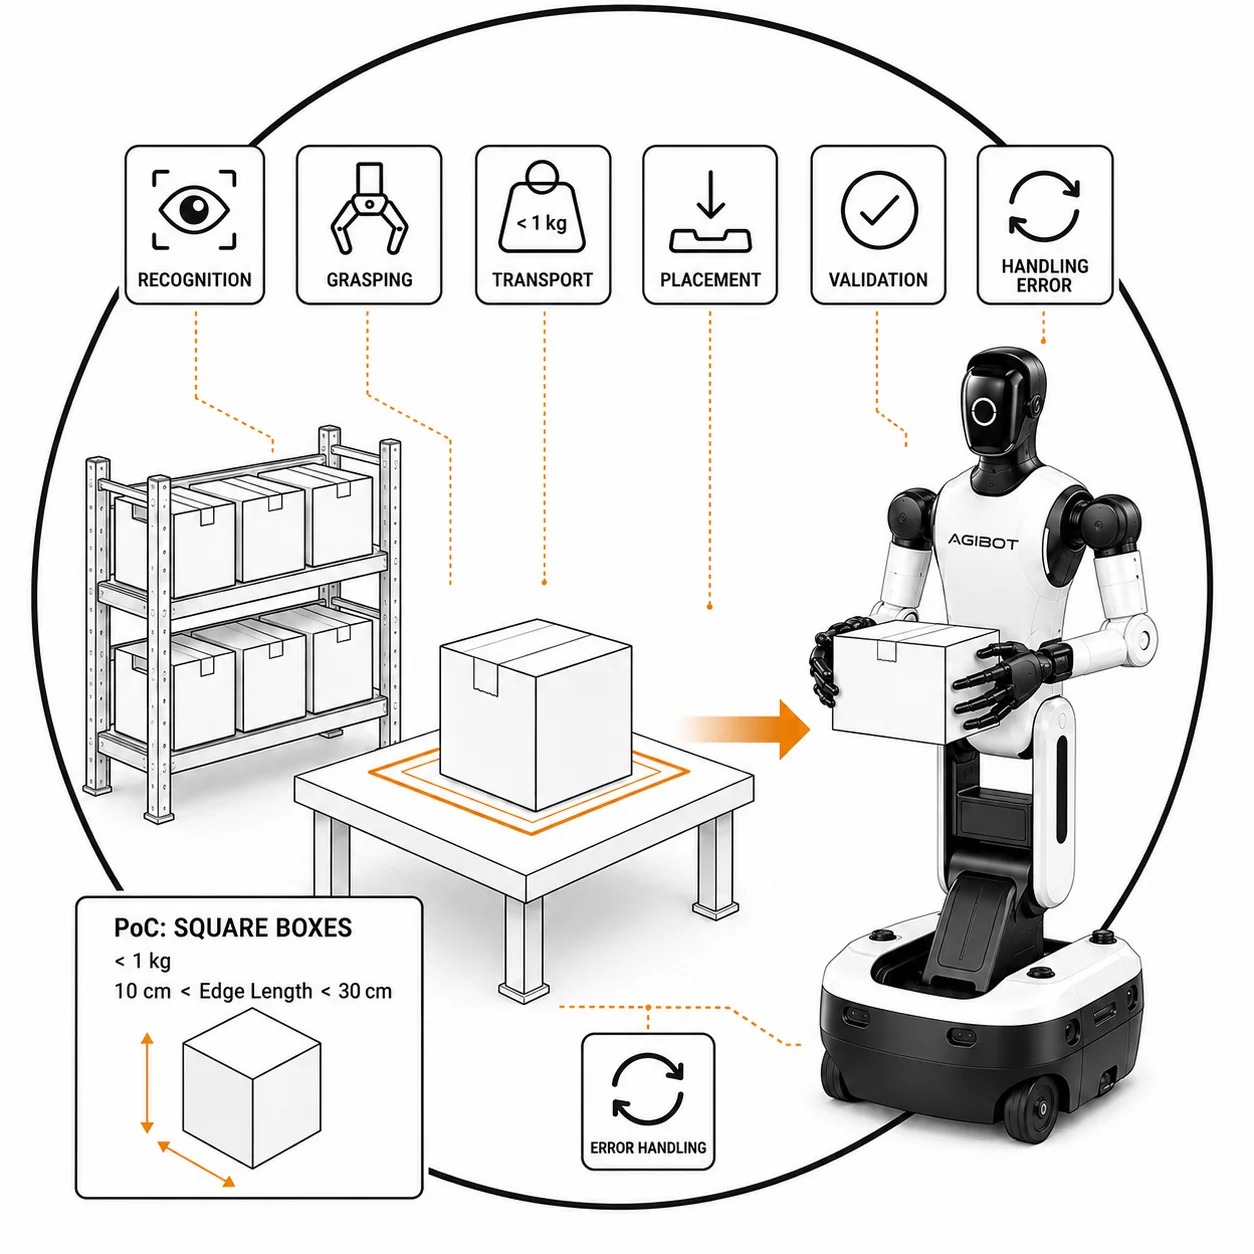
От маса, очертана с оранжев целеви правоъгълник, бял хуманоиден робот на колесна база вдига кашон пред начертани стелажи. Отгоре минава ред от шест означени икони за стъпките, а долу вляво стои панел с размерите и теглото на кашоните в пилотния проект.

Процес на захващане и поставяне (на час)

Разработка на pick-and-place процеса: избор на захват, траектория на приближаване и отдръпване, толеранс на позициониране и обработка на грешки. Именно тук е съсредоточена по-голямата част от стойността на едно pick-and-place внедряване.

Подробности

В какъв ред да купувате

Шест елемента, таксувани поотделно.
Не всеки проект се нуждае от всичките. Купени в грешния ред, те се препокриват и се плащат двойно.
Започнете с анализ на изискванията.
Той е най-евтиният елемент и единственият, който може да Ви каже да не купувате останалите. От него излизат писмен обхват, целево време на цикъл и критерии за приемане. Пропускането му обичайно означава двойно плащане за работа по възприятие, защото толерансът никога не е бил договорен.
Картографиране и възприятие.
Кое точно е нужно зависи от това какво се движи. Неподвижни детайли в приспособление при стационарен робот често не се нуждаят от нито едно от двете, защото зададена позиция бие зрението по цена и повторяемост. Подвижен робот се нуждае от карта, а детайли, разпръснати в кутия или на лента, изискват възприятие. Само при комбинация от двете са нужни и двата елемента.
Навигационен стек само за подвижна платформа.
Робот, закрепен неподвижно на стойка, няма нужда от него. Точно той е елементът, купуван най-често без основание, защото звучи задължителен.
Вземане и оставяне носи най-голямата стойност.
Избор на захват, подход и отдръпване, толеранс на поставяне, обработка на грешки: те решават дали клетката работи без надзор или някой трябва да стои до нея.
Управление на поръчки.
Нужно е, когато клетката получава задачи от система, а не от човек. Пропуснете го, ако опашка на екран е достатъчна.
Таксуване.
Всички елементи се таксуват по час или по инженерен ден, а обхватът се контролира от клиента.

Как се измерва „готово“

Никой не записва какво означава успех.
Оттам тръгват повечето спорове около pick-and-place. Договорете тези стойности, преди да започне инженерната работа.
Време на цикъла, от край до край.
Включва подход, захващане, пренос, поставяне, отдръпване и изчакване за следващото, не само самото вземане. Измерете текущия процес по същия начин, на ръка, със секундомер, преди да сравнявате. Клетка, по-бърза на едно вземане, но по-бавна на един завършен детайл, е честа и скъпа изненада.
Процент на успех, по видове грешка.
За илюстрация, не твърдение за конкретен продукт на Robotoplus: клетка, която взема правилно 98 от 100 детайла, е отлична, ако двата пропуска се разпознават и се оставят настрана. Неприемлива е, ако бъдат изпуснати или поставени грешно незабелязано. Договорете какво прави машината, когато не е сигурна: повторен опит, пропускане с флаг или спиране, три различни продукта с три различни цени.
Номенклатурата от детайли, записана.
Кои, в какво състояние, как пристигат. Клетка, обучена на чисти детайли в приспособление, няма да се справи със същите детайли, покрити с охлаждаща течност. Клетка, обработваща днешните 12 варианта, може да не се справи с тринадесети. Нови варианти на всяко тримесечие са изискване за проектиране, не изненада.
Работно време и намеси.
Договорете допустим брой намеси на оператор за смяна и колко време отнема всяка. Клетка без надзор и клетка с надзор се различават по малко хардуер и много инженерство за обработка на грешки, а там отиват инженерните дни.
Приемателен тест, писмено преди поръчката.
Определен брой детайли от собственото производство на клиента, изпълнени в неговата сграда, в ден, на който присъстват и двете страни, спрямо стойностите по-горе.
Често задавани въпроси

Свържете се с нас