Към съдържанието
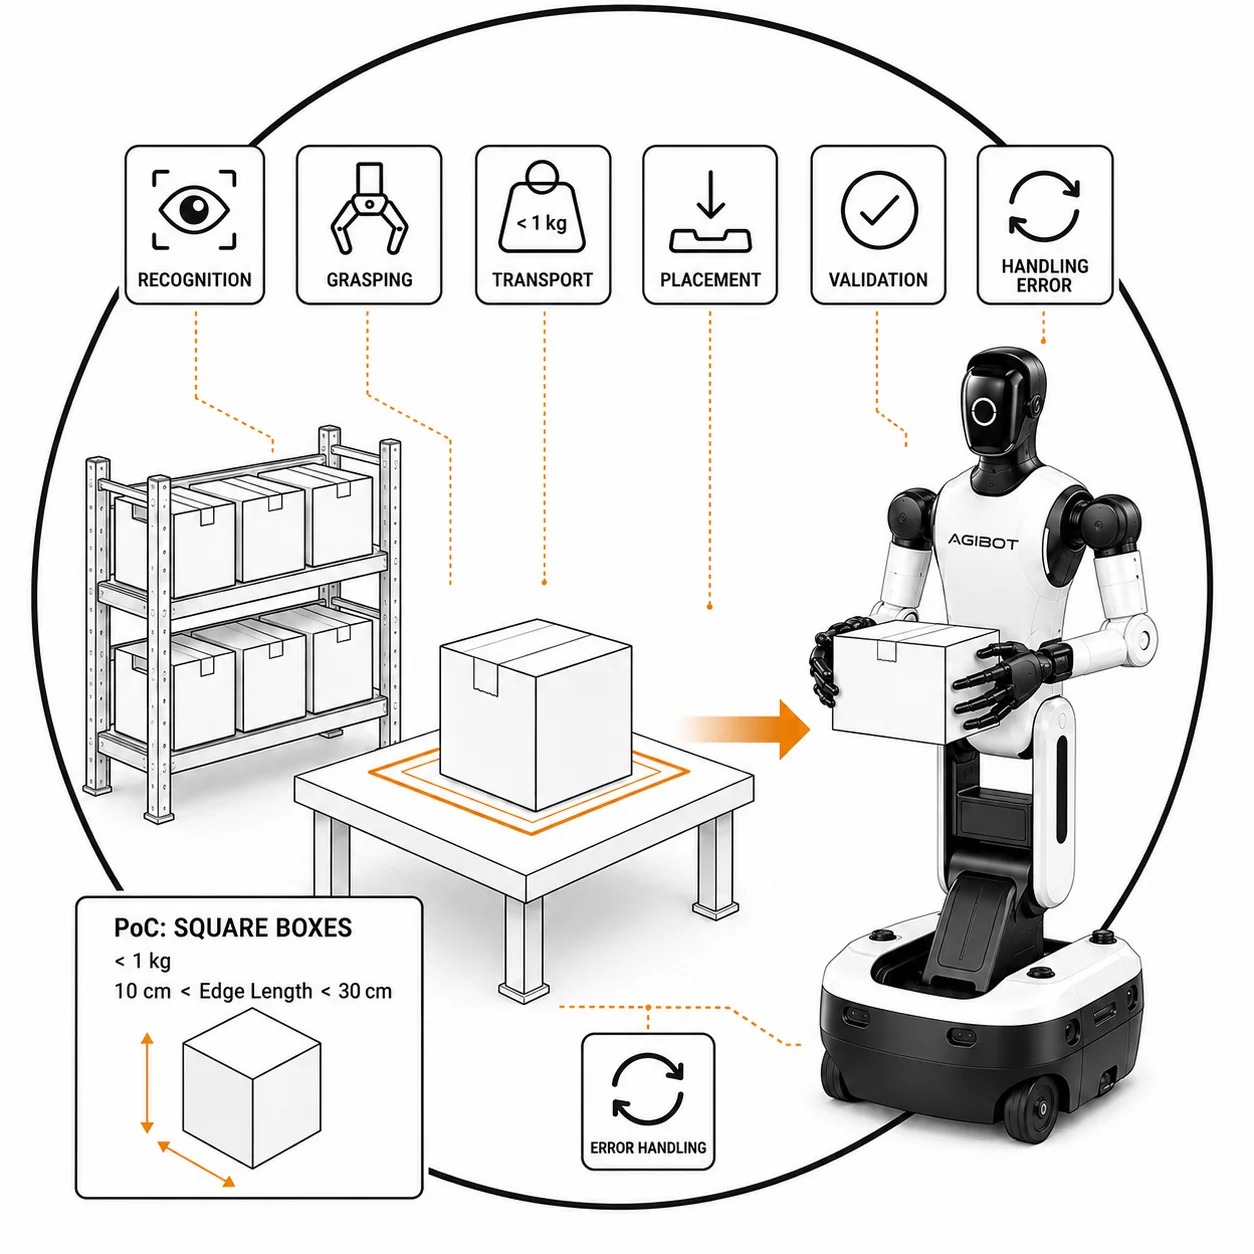
От маса, очертана с оранжев целеви правоъгълник, бял хуманоиден робот на колесна база вдига кашон пред начертани стелажи. Отгоре минава ред от шест означени икони за стъпките, а долу вляво стои панел с размерите и теглото на кашоните в пилотния проект.

Pick-and-place

Процес на захващане и поставяне (на час)

Разработка на pick-and-place процеса: избор на захват, траектория на приближаване и отдръпване, толеранс на позициониране и обработка на грешки. Именно тук е съсредоточена по-голямата част от стойността на едно pick-and-place внедряване.

Заявете оферта

След заявка за оферта получавате обратно конкретна конфигурация на решението, цена и срок за доставка.

Заявете оферта

Какво включва

  • Избор на подходящ захват за конкретния детайл, с траектория на приближаване и отдръпване от него.
  • Толеранс на позициониране при поставяне и поведение при пропуснат или изпуснат захват.
  • Обработка на грешки без спиране на цялата линия, с настройка на скоростта според изискванията на цикъла.
  • Финално тестване с реални детайли от Вашето производство.

Свързани платформи

В нарисуван кръг бял хуманоиден робот държи контролен списък, отметнат ред по ред, а зад него са начертани зъбно колело и промишлено роботизирано рамо на стойка.

Анализ на изискванията и техническа спецификация, Pick & Place

Анализ на изискванията и техническо задание за внедряване на pick-and-place система. Резултатът е писмен документ с целево време на цикъла и критерии за приемане, съгласувани предварително с Вас. Това е най-достъпният модул от портфолиото и понякога показва, че останалите не са Ви нужни.

Подробности
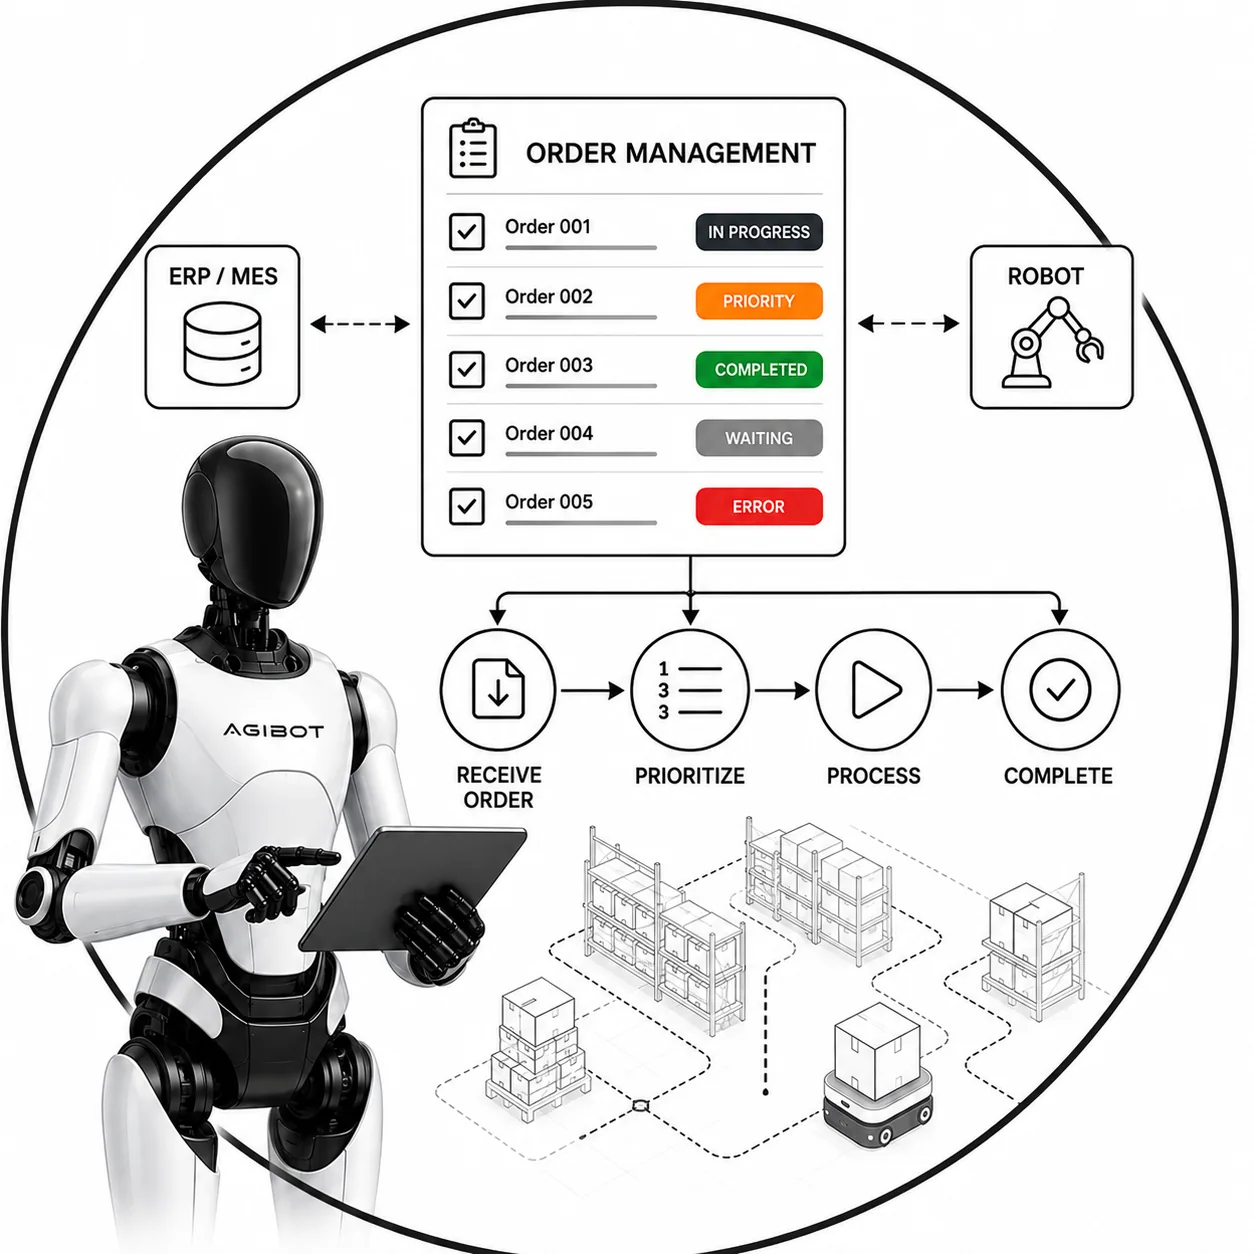
Бял хуманоиден робот държи таблет и сочи екрана му, до начертан панел с пет поръчки и цветни маркери за състояние, между полета за бизнес системата и за робота.

Управление на поръчките (на час)

Интеграция, чрез която работната клетка получава задачите си директно от опашка или система за управление на поръчки. Клетката преминава от операция към операция самостоятелно, вместо оператор да ѝ казва какво следва.

Подробности
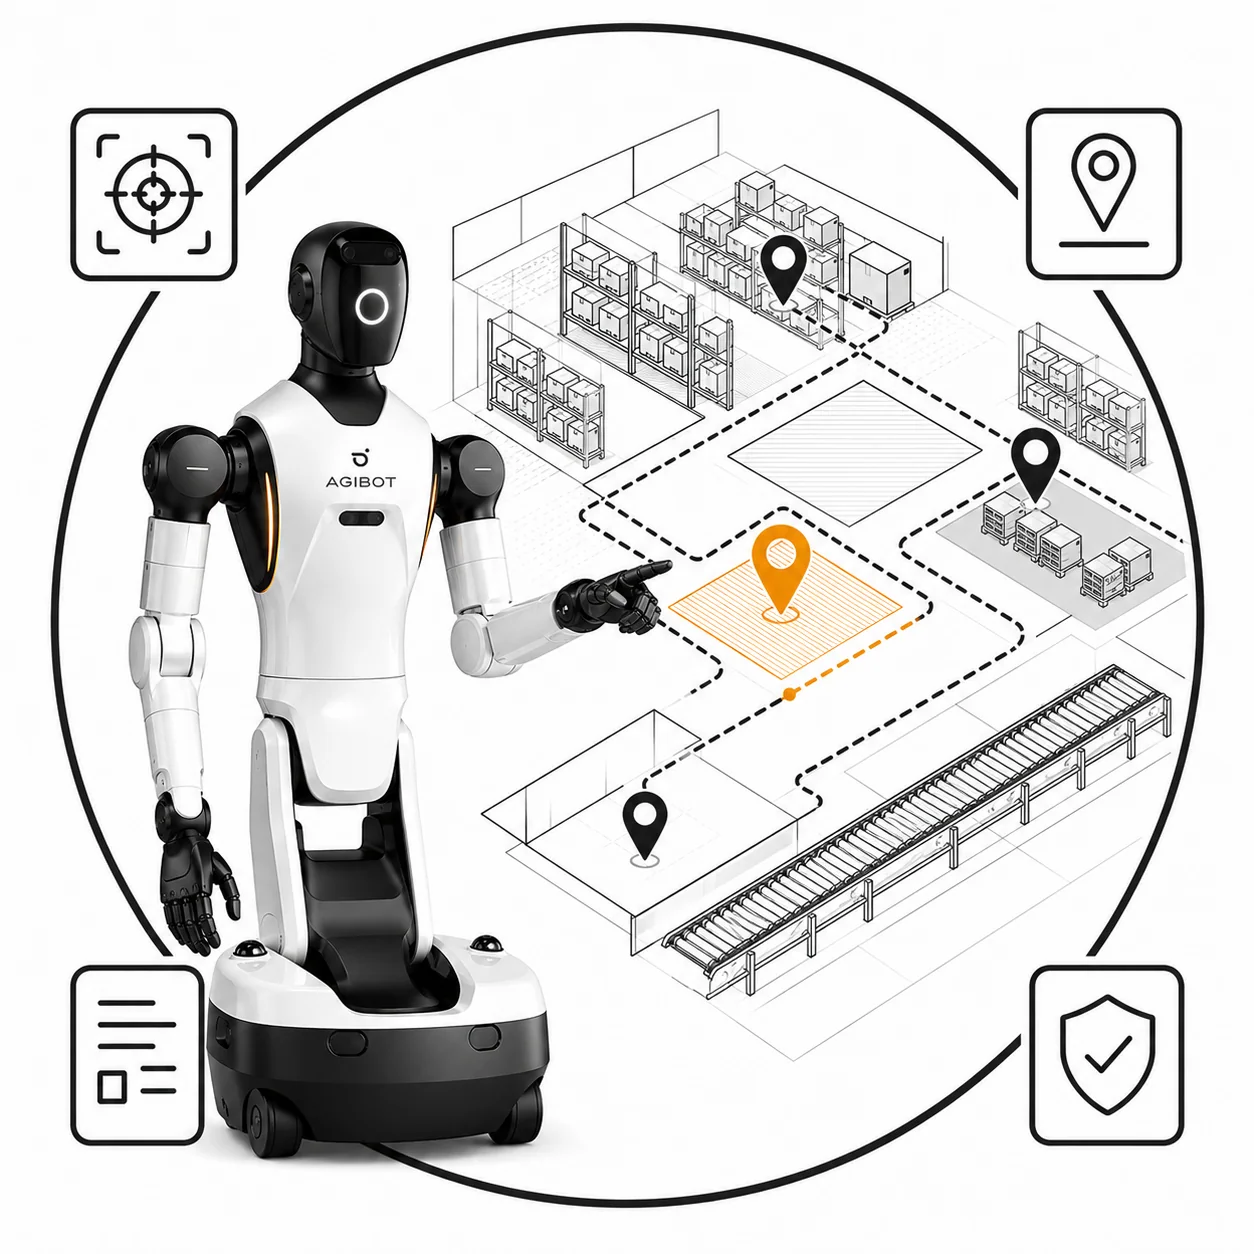
Върху колесна база бял хуманоиден робот сочи към начертан изометричен план на склад с маркери, единият от които е над защрихована зона за вземане.

Картографиране (на час)

Изграждаме картата, от която мобилна платформа се нуждае, за да се ориентира в пространството. Обхождаме обекта, записваме формата на средата и подготвяме картата за последваща автономна навигация.

Подробности
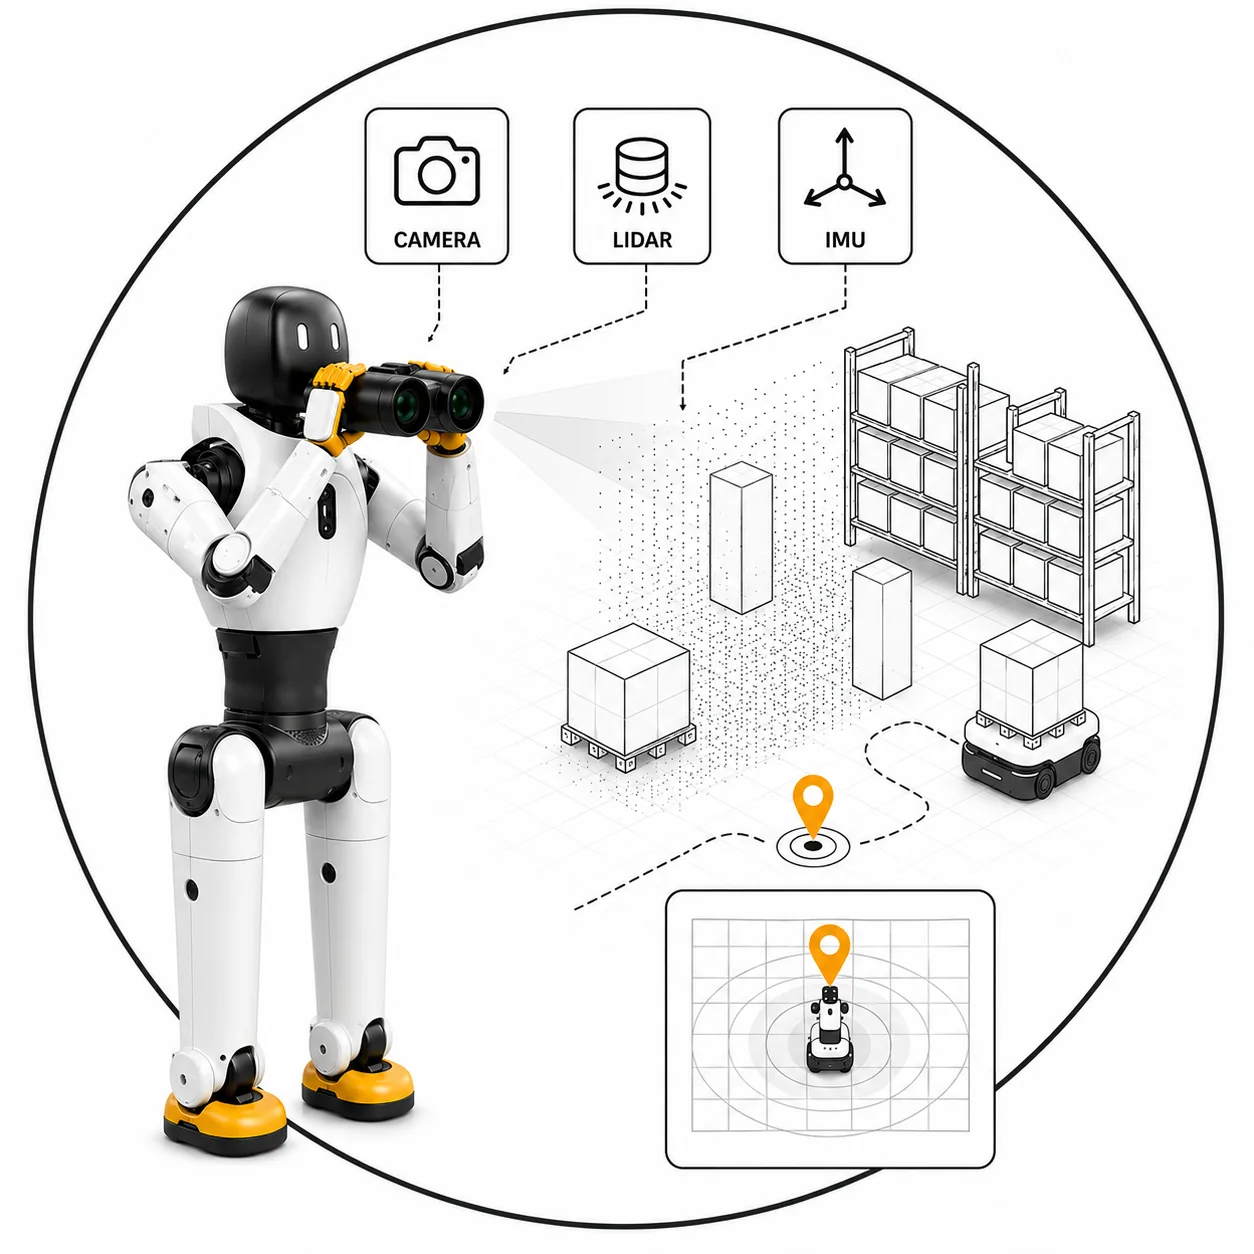
Вдигнал бинокъл пред лицето си, бял хуманоиден робот с жълти ръце и стъпала насочва блед конус над начертан изометричен склад. Отгоре стоят три означени икони за камера, LiDAR и инерциален сензор.

Възприятие и локализация

Модул за възприятие и локализация, който позволява на системата да разпознава детайли и да определя собственото си положение в пространството. Прилага се там, където фиксирана, предварително зададена позиция не е достатъчна за изпълнение на задачата.

Подробности