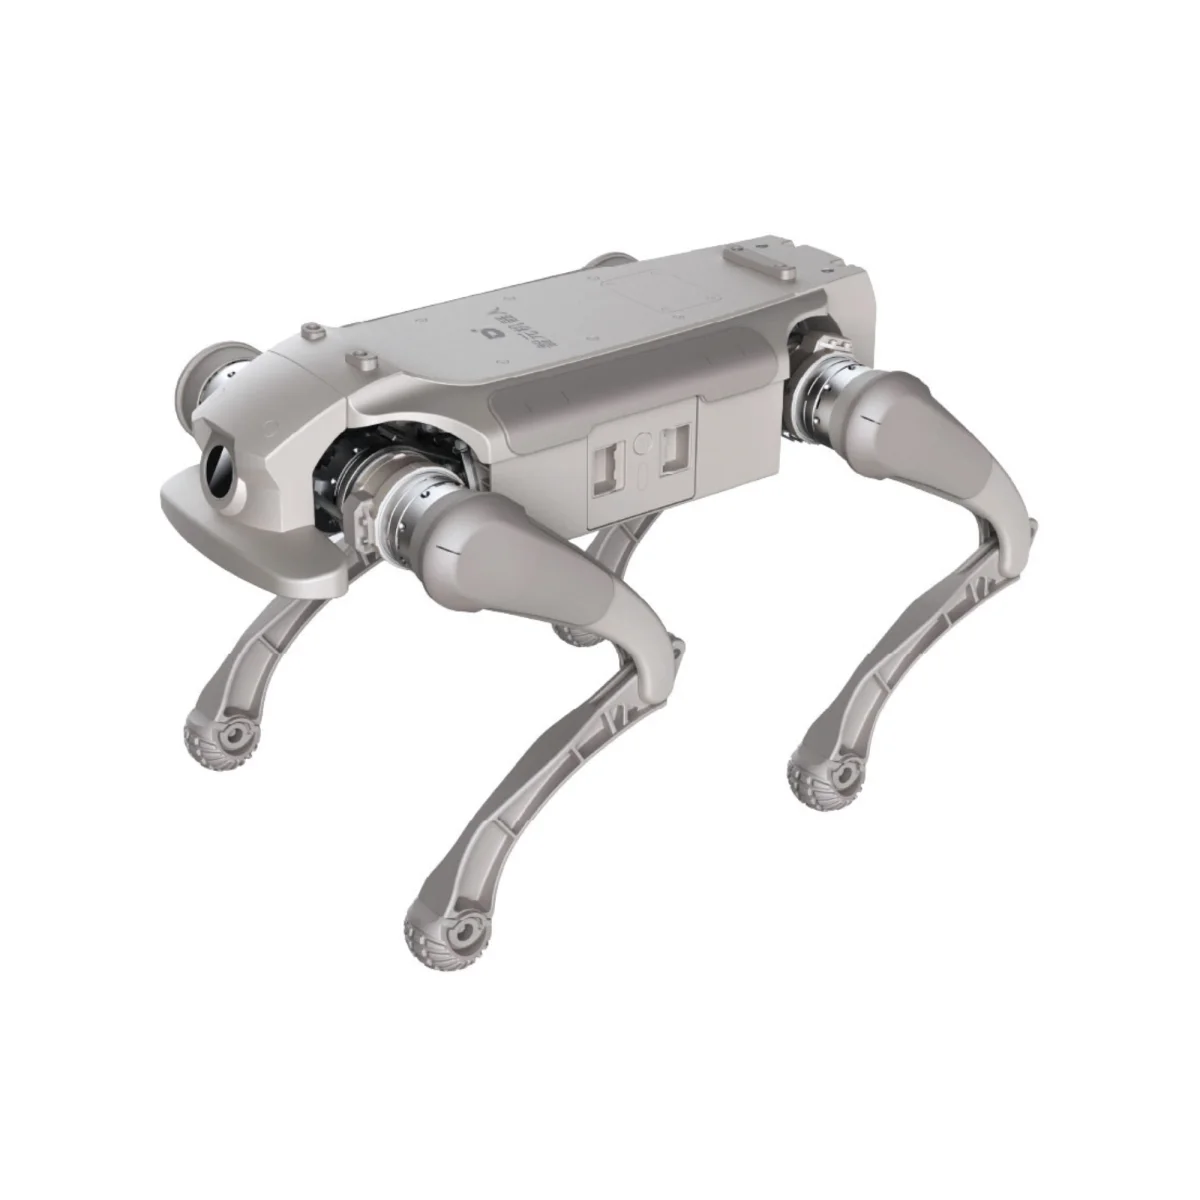
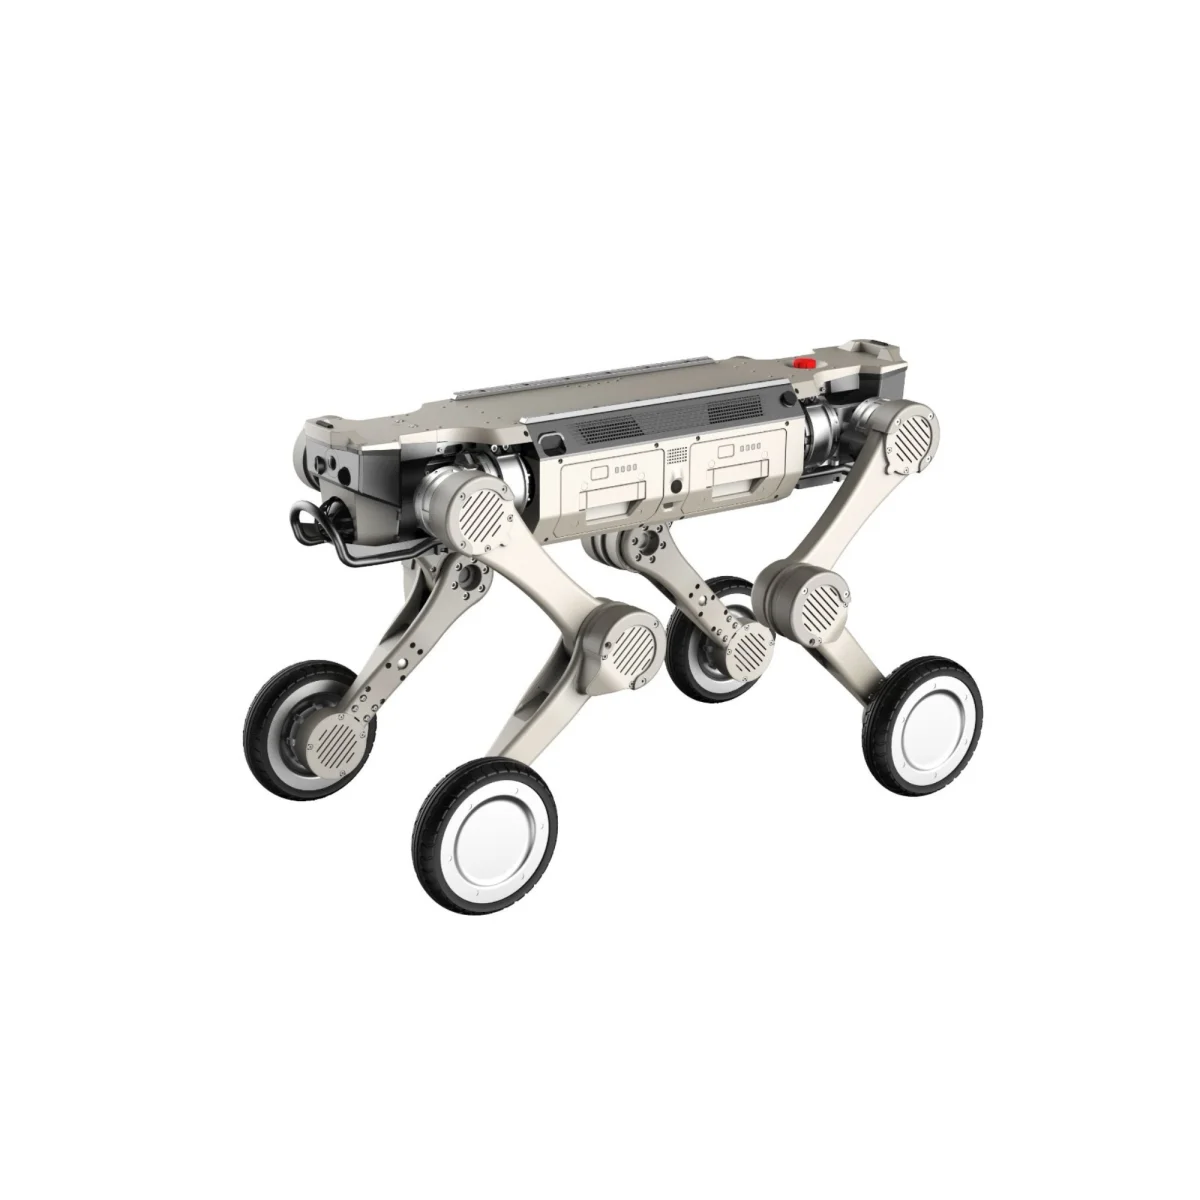
Роботи-собаки йдуть туди, куди не можуть колеса. Вони долають уламки, сходи, гравій і ґрати, щоб дістатися місць, незручних або небезпечних для людини чи колісного робота. Вони несуть камери й сенсори, а не працюють руками. Беріть такого, коли завдання це піти й подивитися на щось на маршруті, а не взяти щось і точно покласти.
- Що він несе, важить більше за те, як швидко йде.
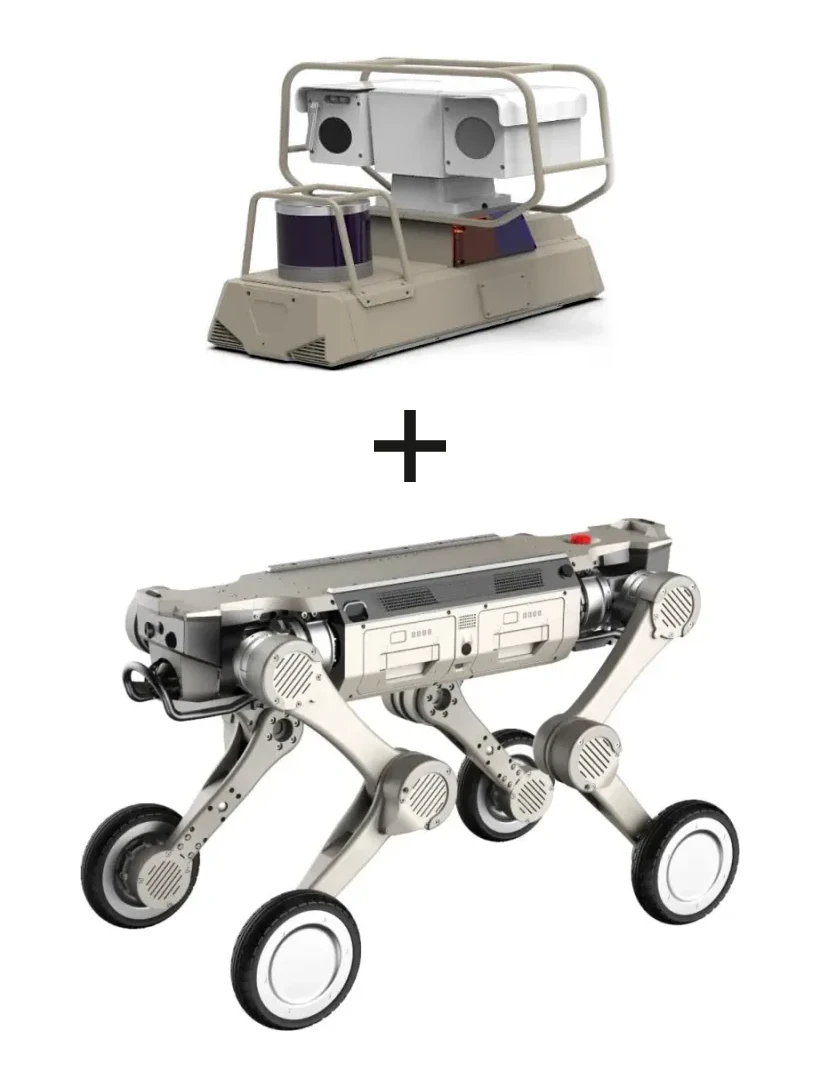
- Кожен робот бере сенсорне навантаження, D1 Ultra ефективні 5 kg. Тож спершу вирішіть, що Вам треба виявляти: тепловізійну камеру для гарячого підшипника, датчик газу для витоку, мікрофон для насоса, що починає виходити з ладу. Саме сенсорний набір платформа має обслуговувати. Натомість D1 Max Patrol постачається з уже встановленими сенсорами, тобто камерою видимого діапазону й тепловізійною камерою, а AGIBOT не публікує показника корисного навантаження для машини з комплектом.
- Моделі різнить дальність.
- D1 Ultra проходить близько 6 km на одному заряді. D1 Max долає найбільше, до 29 km. На обході це різниця між тим, чи покриє маршрут один заряд, чи комусь доведеться йти назустріч роботу. D1 Max Patrol не зберігає дальності D1 Max: з комплектом він, за даними AGIBOT, проходить 9 km.
Почніть із D1 Ultra. AGIBOT постачає до нього SDK, цифрові моделі робота та інтерфейси для симуляції, щоб Ви могли вести власну розробку. Тож невелика команда може робити на ньому реальну роботу без парку за спиною. Посібник із SDK зазначає, що інтерфейсу ROS наразі немає.