Ці комплектації мають спільну базову платформу, тож корисне порівняння це не повна таблиця параметрів, повторена для кожної, а рядки, де кожна каже щось інше. Де варіант є дзеркальною збіркою з ідентичною специфікацією, тут нема чого зводити в таблицю, і ми так і кажемо, а не вигадуємо різницю.
Де ці моделі відрізняються. Рядки, які всі моделі вказують однаково, пропущено.| Технічна специфікація | AGIBOT D1 Ultra | AGIBOT D1 Pro | AGIBOT D1 EDU | AGIBOT D1 Ultra-W |
|---|
| Розміри стоячи | 630 × 360 × 420 mm | 635 × 360 × 420 mm | 635 × 360 × 420 mm | 630 × 430 × 485 mm |
|---|
| Розміри лежачи | 670 × 435 × 145 mm | 675 × 435 × 145 mm | 675 × 435 × 145 mm | 690 × 540 × 165 mm |
|---|
| Маса з акумулятором | 16 kg | 15,5 kg | 15,5 kg | 22 kg |
|---|
| Дальність | 6 km ± 1 km | 6 km ± 1 km | 6 km ± 1 km | 9 km ± 1 km |
|---|
| Макс. швидкість | 3,7 m/s | 3,5 m/s | 3,5 m/s | 3,7 m/s |
|---|
| Порти розширення | 1 × Ethernet, 2 × USB, 2 × роз'єм живлення, 1 × SBUS, 1 × UART | Не встановлено | Ethernet, USB, роз'єм живлення, SBUS, UART | 1 × Ethernet, 2 × USB, 2 × роз'єм живлення, 1 × SBUS, 1 × UART |
|---|
| Ступені свободи | 12 (по 3 на ногу) | 12 (по 3 на ногу) | 12 (по 3 на ногу) | 16 (по 4 на ногу) |
|---|
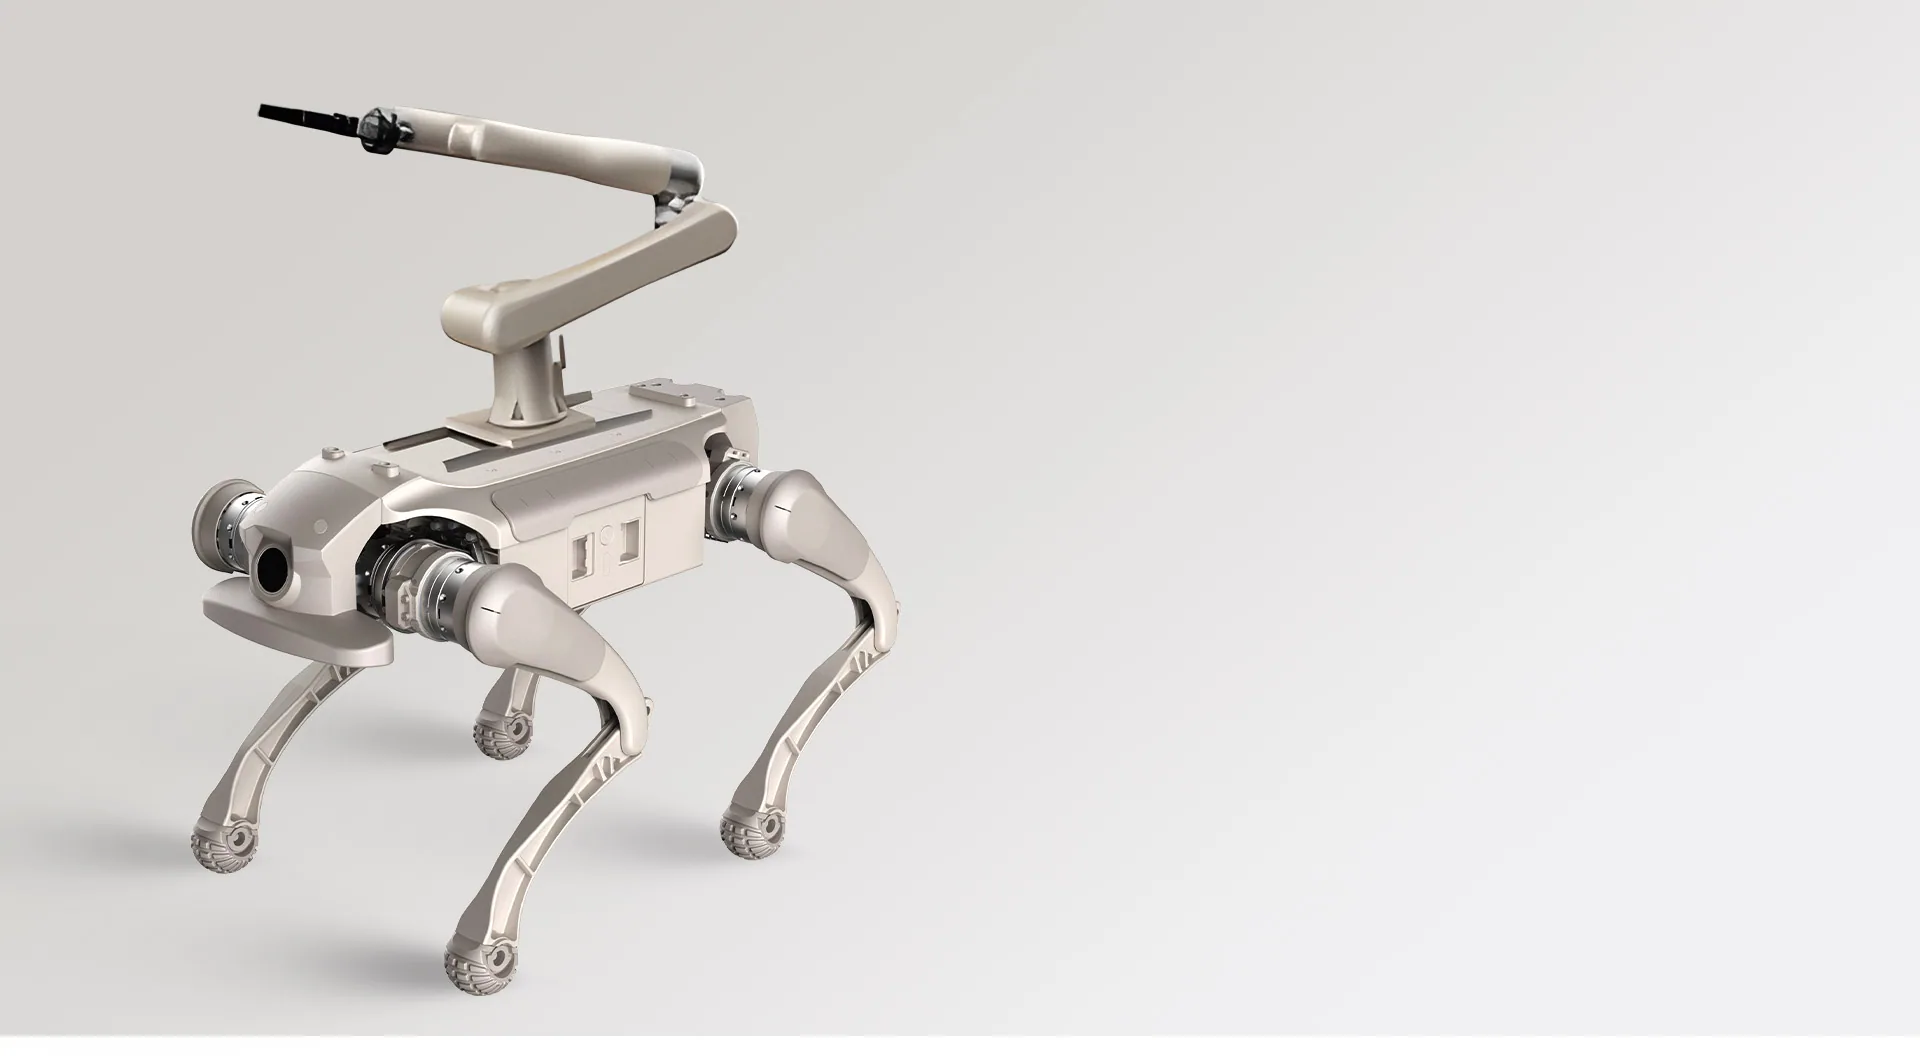
| Розробка з боку клієнта | Підтримується | Не підтримується | Підтримується | Підтримується |
|---|
AGIBOT D1 Pro
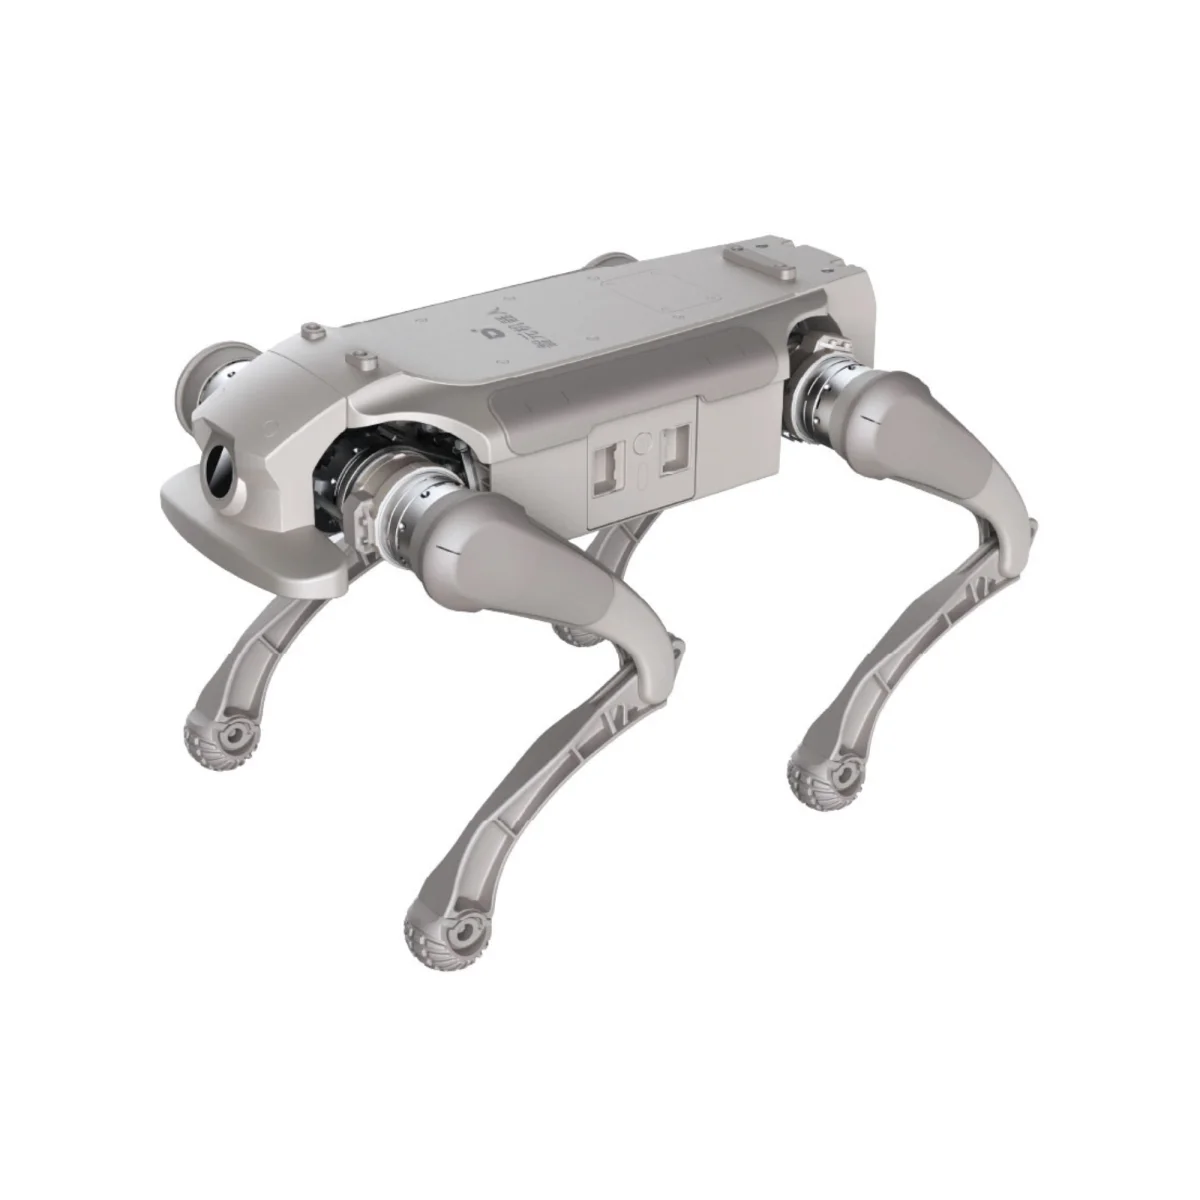
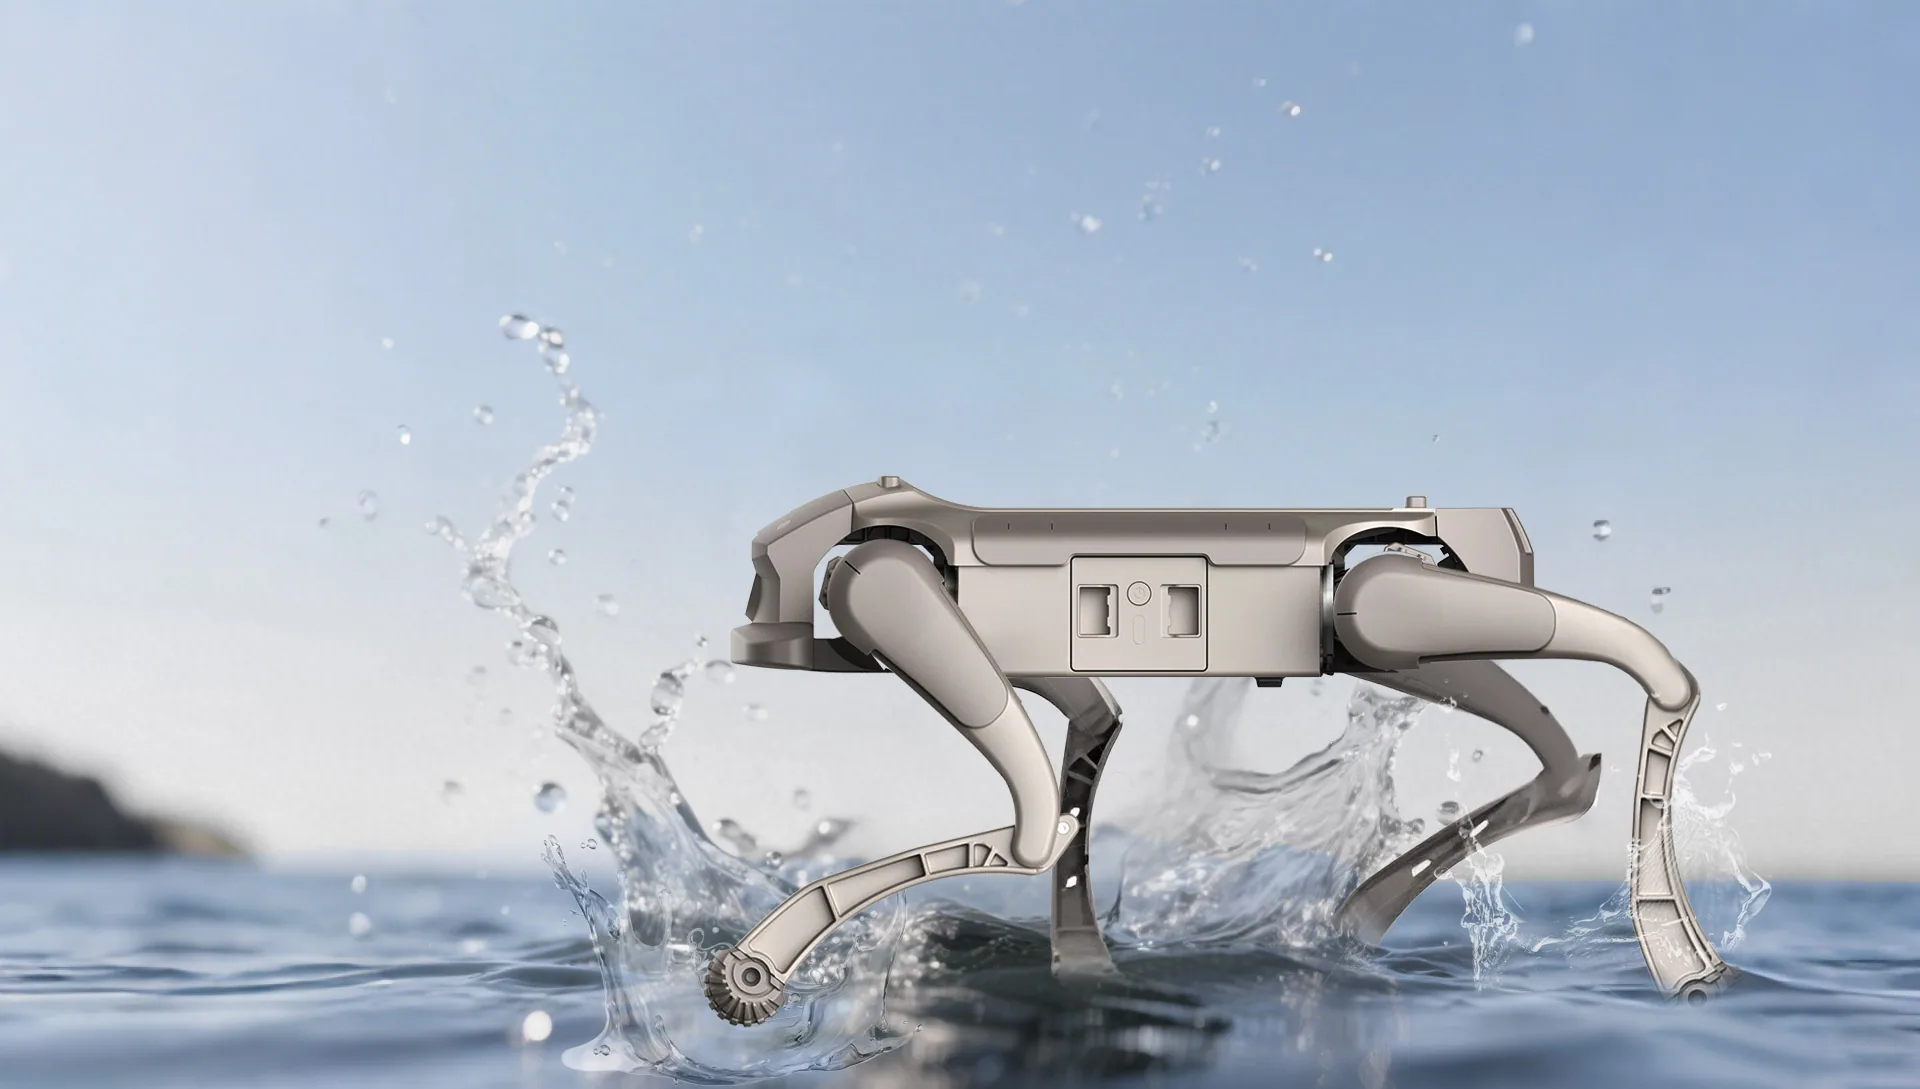
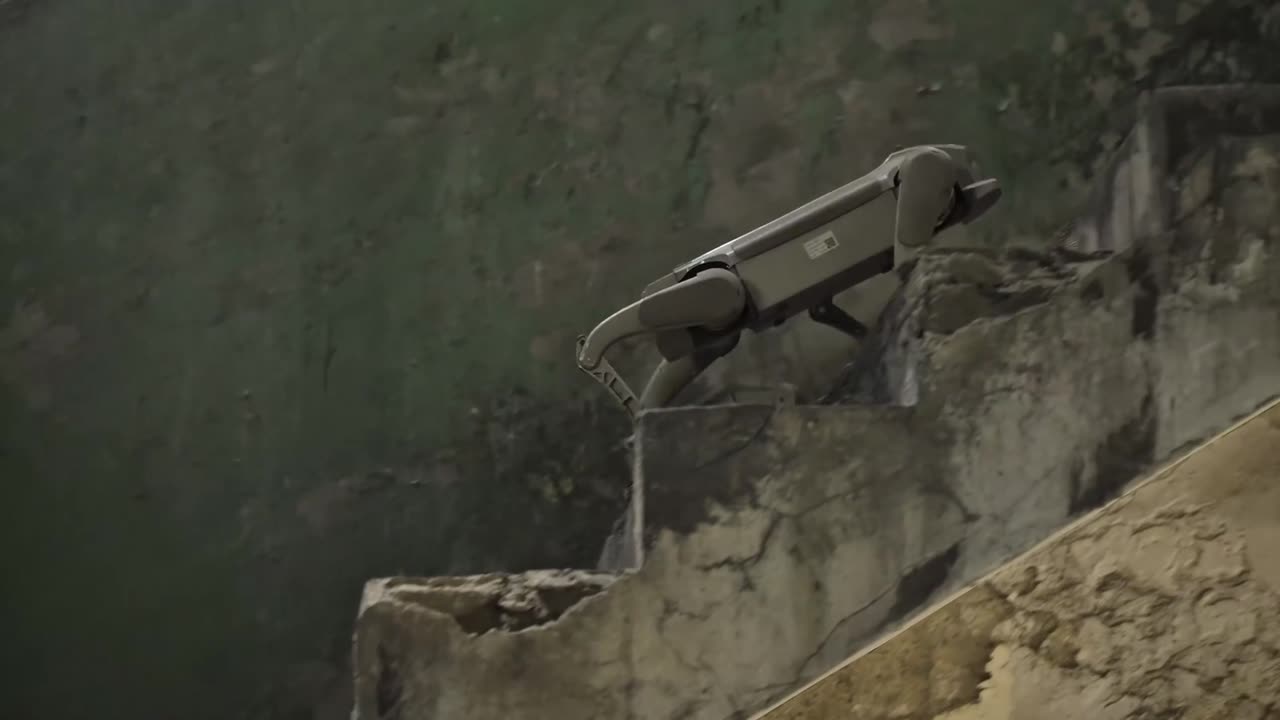
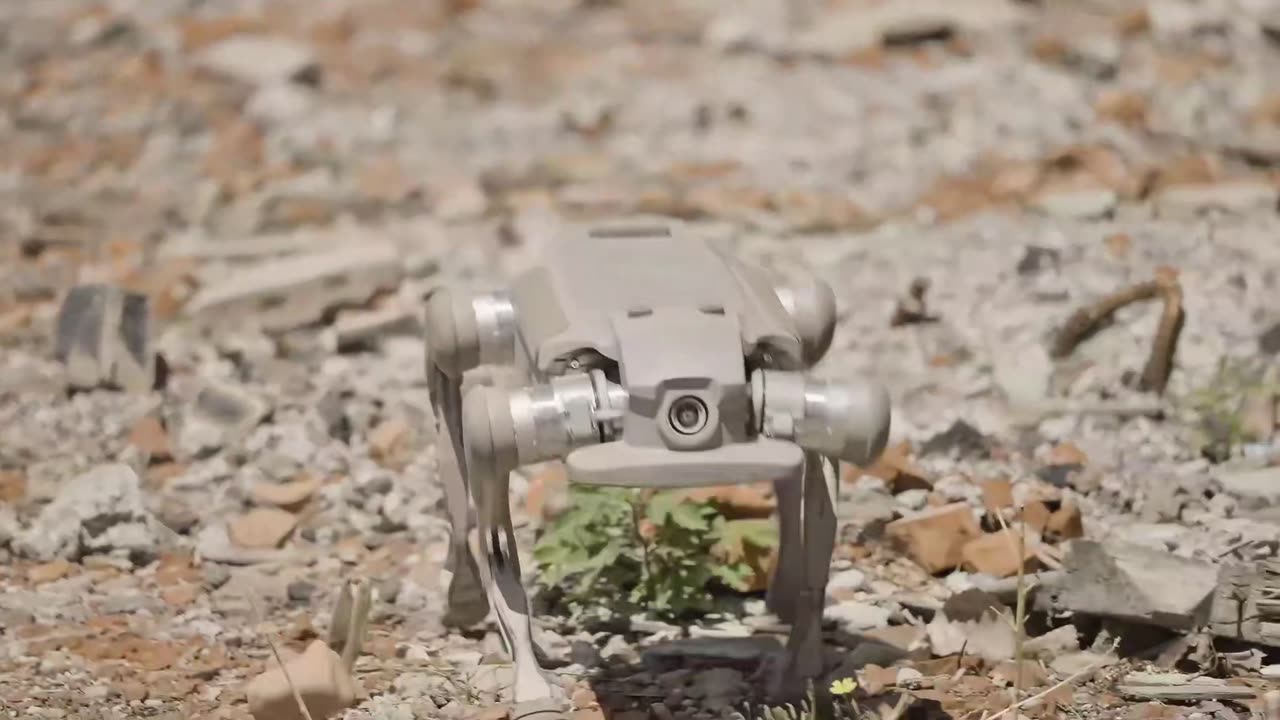
Всюдихідний чотириногий робот, якого AGIBOT позиціонує як платформу для виступів, досліджень і навчання. Шасі те саме, що й у D1 Edu: 15,5 kg. Корисне навантаження 5 kg, дальність 6 km ± 1 km і максимальна швидкість 3,5 m/s. На межі він долає сходинку 16 cm і схил 40°. Єдине, чого він не вміє, це виконувати Ваш код. Вторинна розробка не підтримується, і портів розширення в нього немає, тож сенсорний набір це те, з чим платформа постачається. Якщо Ви маєте намір писати на ньому софт, D1 Edu це та сама машина з двома переставленими рядками.
AGIBOT D1 EDU
Версія D1 Pro для розробки, і причина обрати її це два рядки в таблиці параметрів. Вторинна розробка підтримується, і вона має порти розширення Ethernet, USB, живлення, SBUS та UART. Механічно все ідентичне, тож опубліковані показники діють без змін. Це 15,5 kg і навантаження 5 kg. Дальність 6 km ± 1 km, швидкість 3,5 m/s і стрибок 35 cm. SDK опубліковано на GitHub під BSD-3-Clause, що досить дозвільно, щоб університетська група будувала й публікувала на ньому. Почніть звідси для навчання чи досліджень і збережіть бюджет на сенсори.
AGIBOT D1 Ultra-W
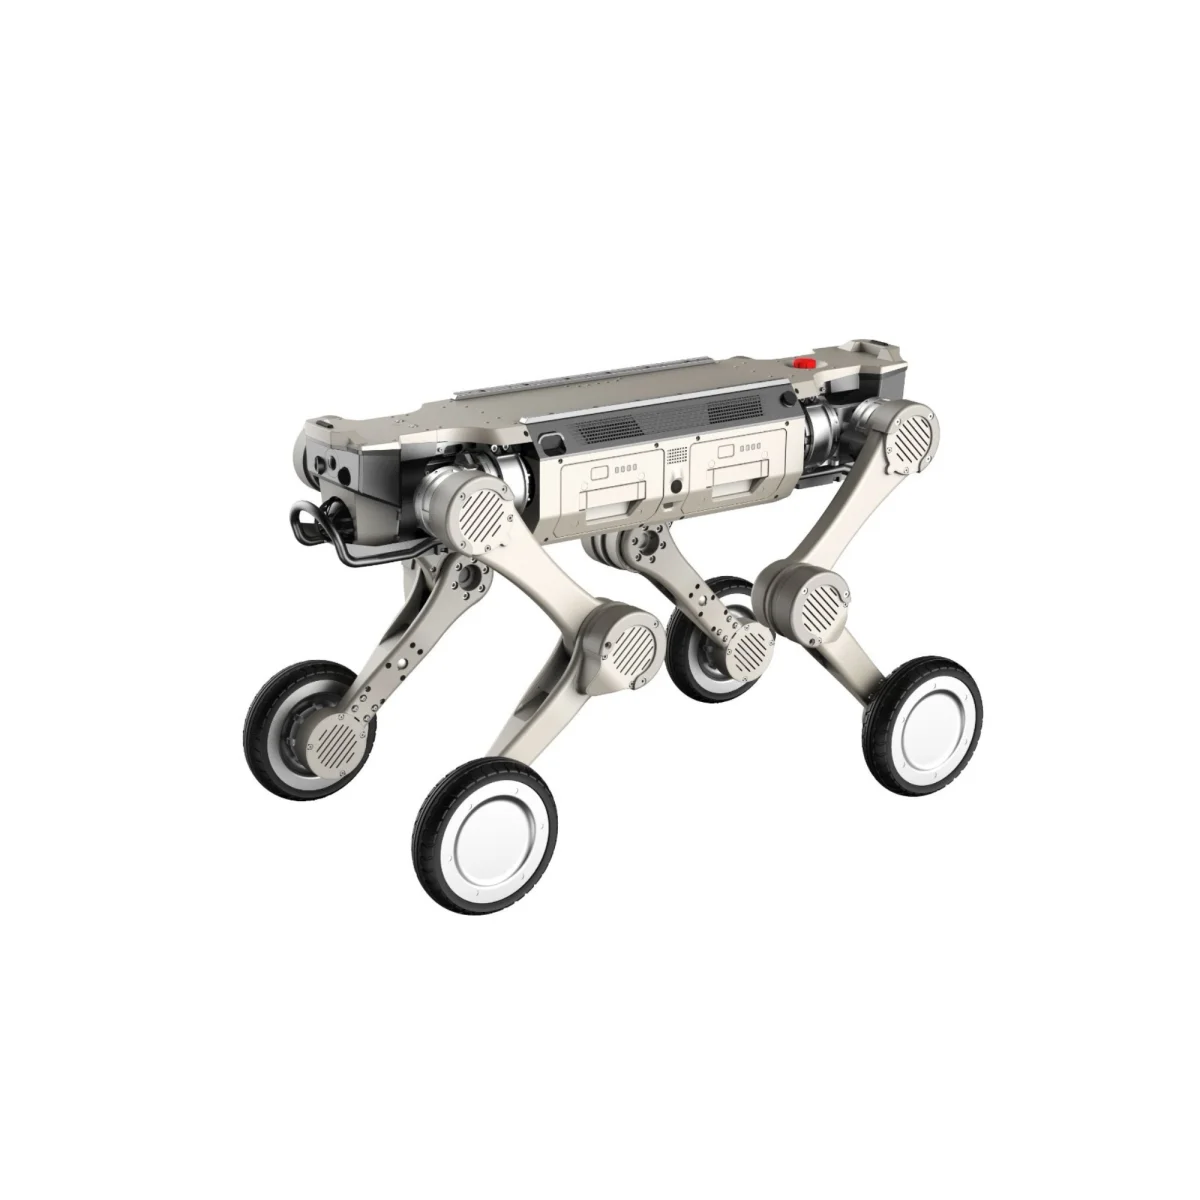
Колісно-крокуючий D1 Ultra для охоронних та інспекційних обходів, довших за ті, які долає крокуюча модель. Кожна нога закінчується колесом із двигуном у маточині й суцільною шиною. Аркуш характеристик AGIBOT наводить для Ultra-W дальність 9 km ± 1 km проти 6 km ± 1 km у D1 Ultra, і обидва показники лабораторні. Час роботи на одному заряді (1–2 години), корисне навантаження 5 kg, максимальна швидкість 3,7 m/s і ступінь захисту IP54 в обох однакові. Інструкція до Ultra-W наводить ту саму дальність, що й аркуш, і називає всі свої показники даними випробувань у режимі Turbo. Цей режим вона описує як придатний для досліджень і демонстрацій, а режим Normal для щоденного використання. Тож перш ніж розраховувати за цією цифрою щоденний обхід, запитайте нас, якої дальності чекати в режимі Normal. Платити за колеса доводиться масою і місцем. З акумулятором Ultra-W важить 22 kg проти 16 kg, а стоячи має розміри 630 × 430 × 485 mm проти 630 × 360 × 420 mm. Крокуючий D1 Ultra підійде краще, якщо обхід короткий, машину переносять між об'єктами або двері вузькі, а місця для зберігання мало.