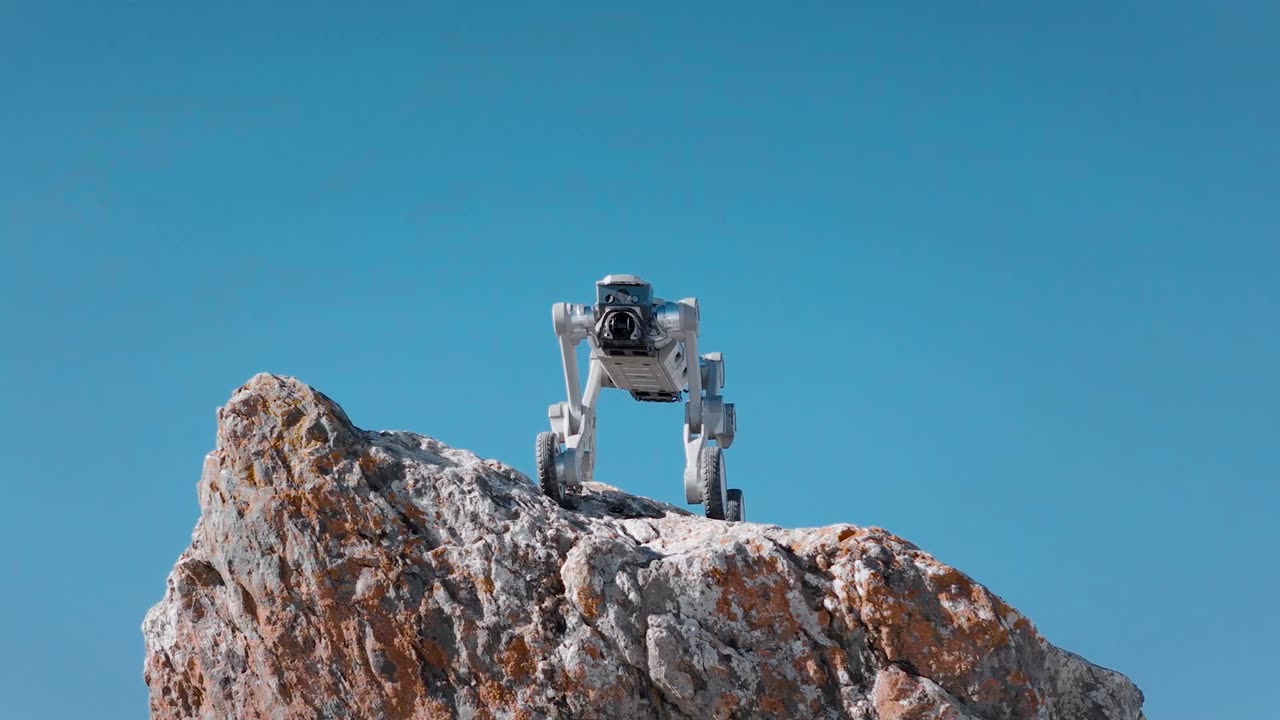
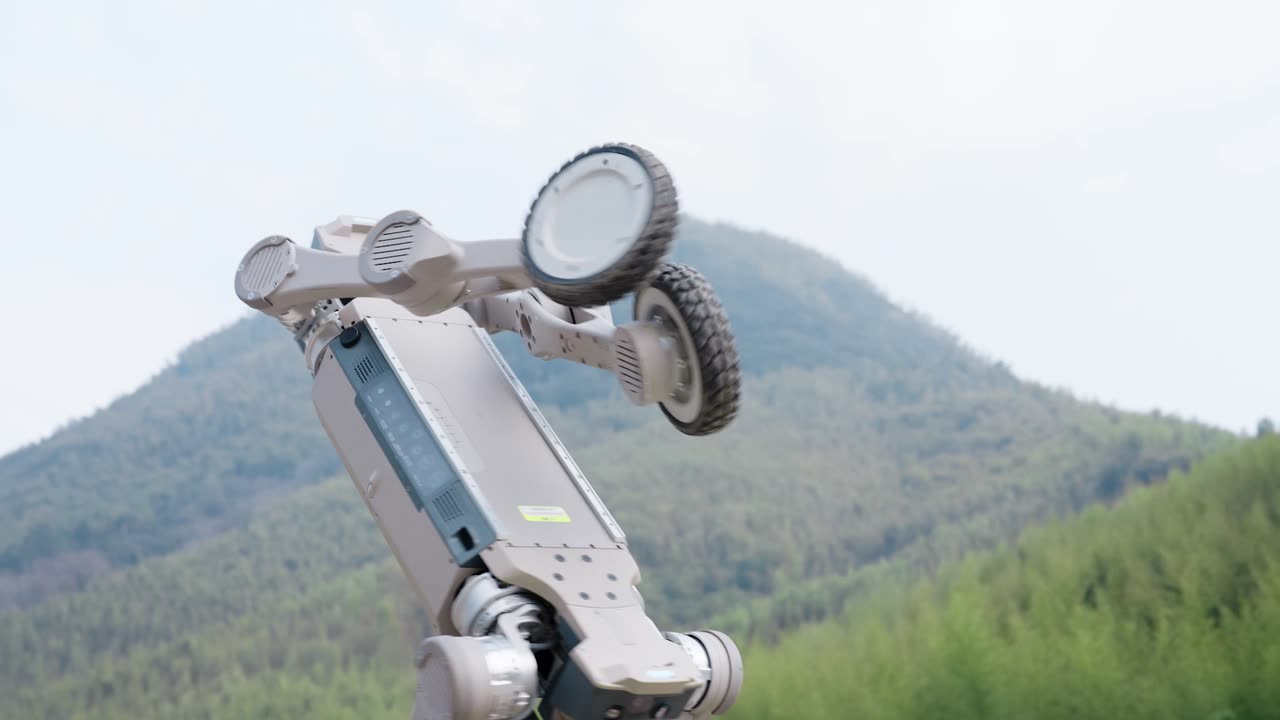
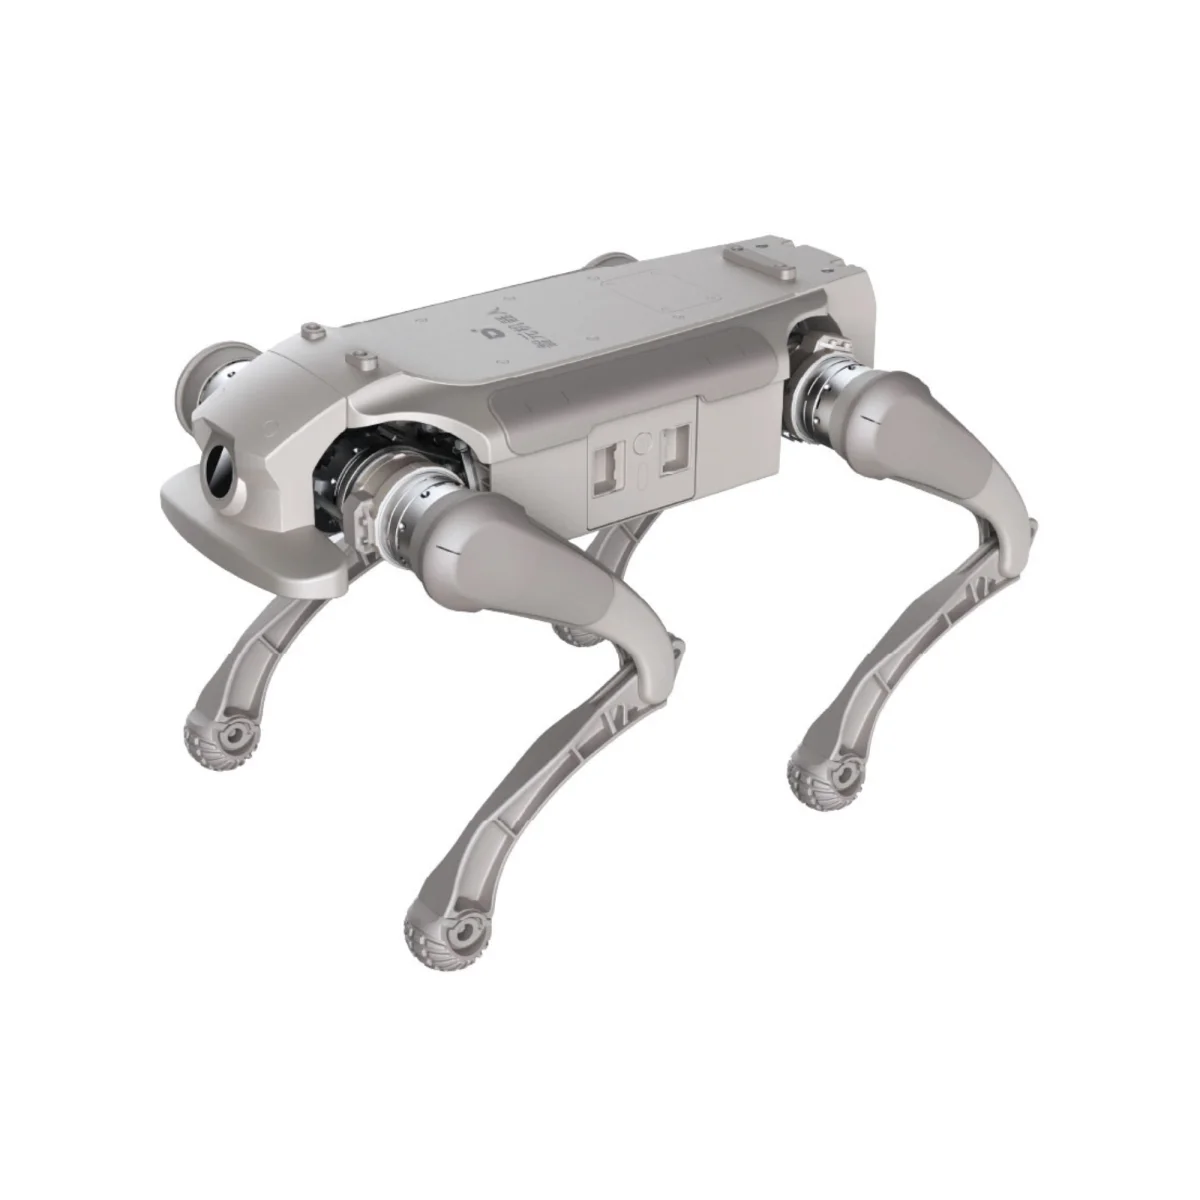
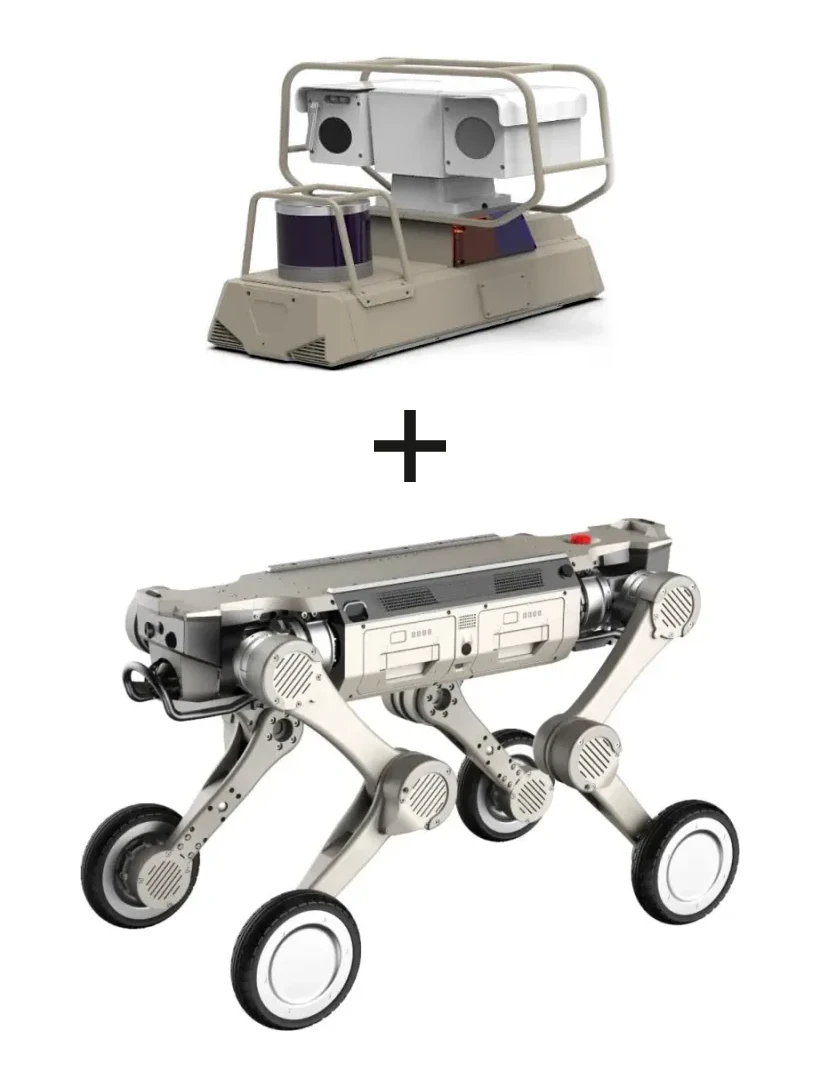
| Матеріал корпусу | Алюмінієвий сплав і високоміцний інженерний пластик |
|---|
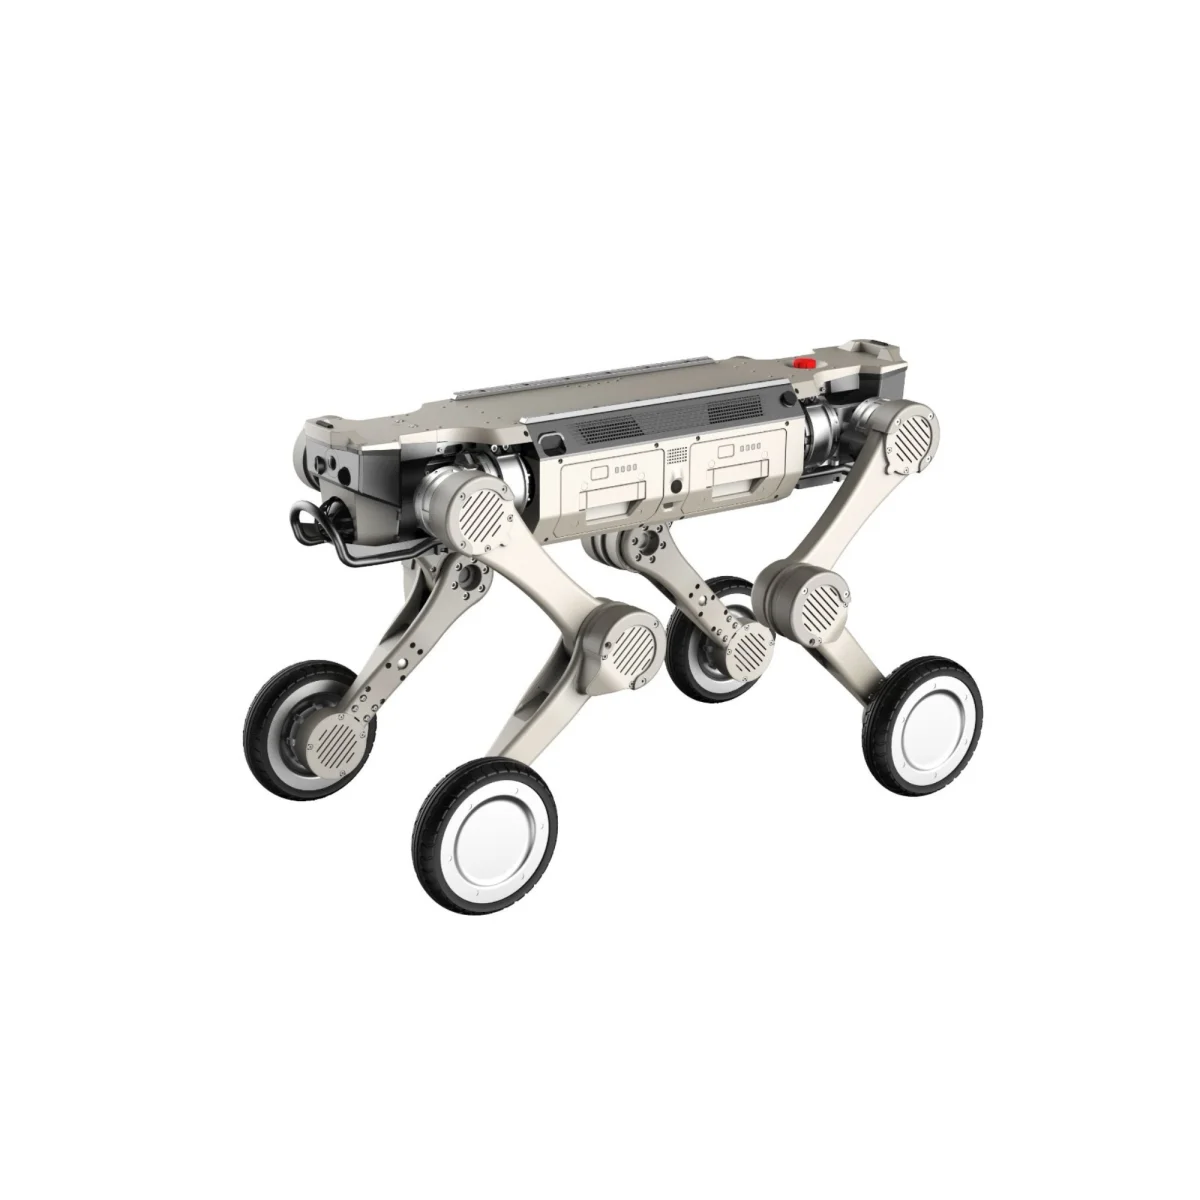
| Розміри стоячи | 930 × 480 × 585 mm |
|---|
| Розміри лежачи | 930 × 630 × 200 mm |
|---|
| Маса з акумулятором | 41 kg |
|---|
| Діапазон робочих температур | від -20 °C до 55 °C |
|---|
| Ступінь захисту (IP) | IP67 |
|---|
| Специфікація акумуляторного модуля | 54 V, 2 × 504,9 Wh, заміна без вимкнення |
|---|
| Час заряджання | менш ніж 1,5 h |
|---|
| Час роботи | 5 ± 0,5 h без вантажу / 3,5 ± 0,5 h з повним вантажем |
|---|
| Дальність | 29 ± 1 km без вантажу / 18 ± 1 km з повним вантажем |
|---|
| Макс. швидкість | 6 m/s |
|---|
| Ефективне корисне навантаження | 25 kg |
|---|
| Робоча висота сходинки | 25 cm |
|---|
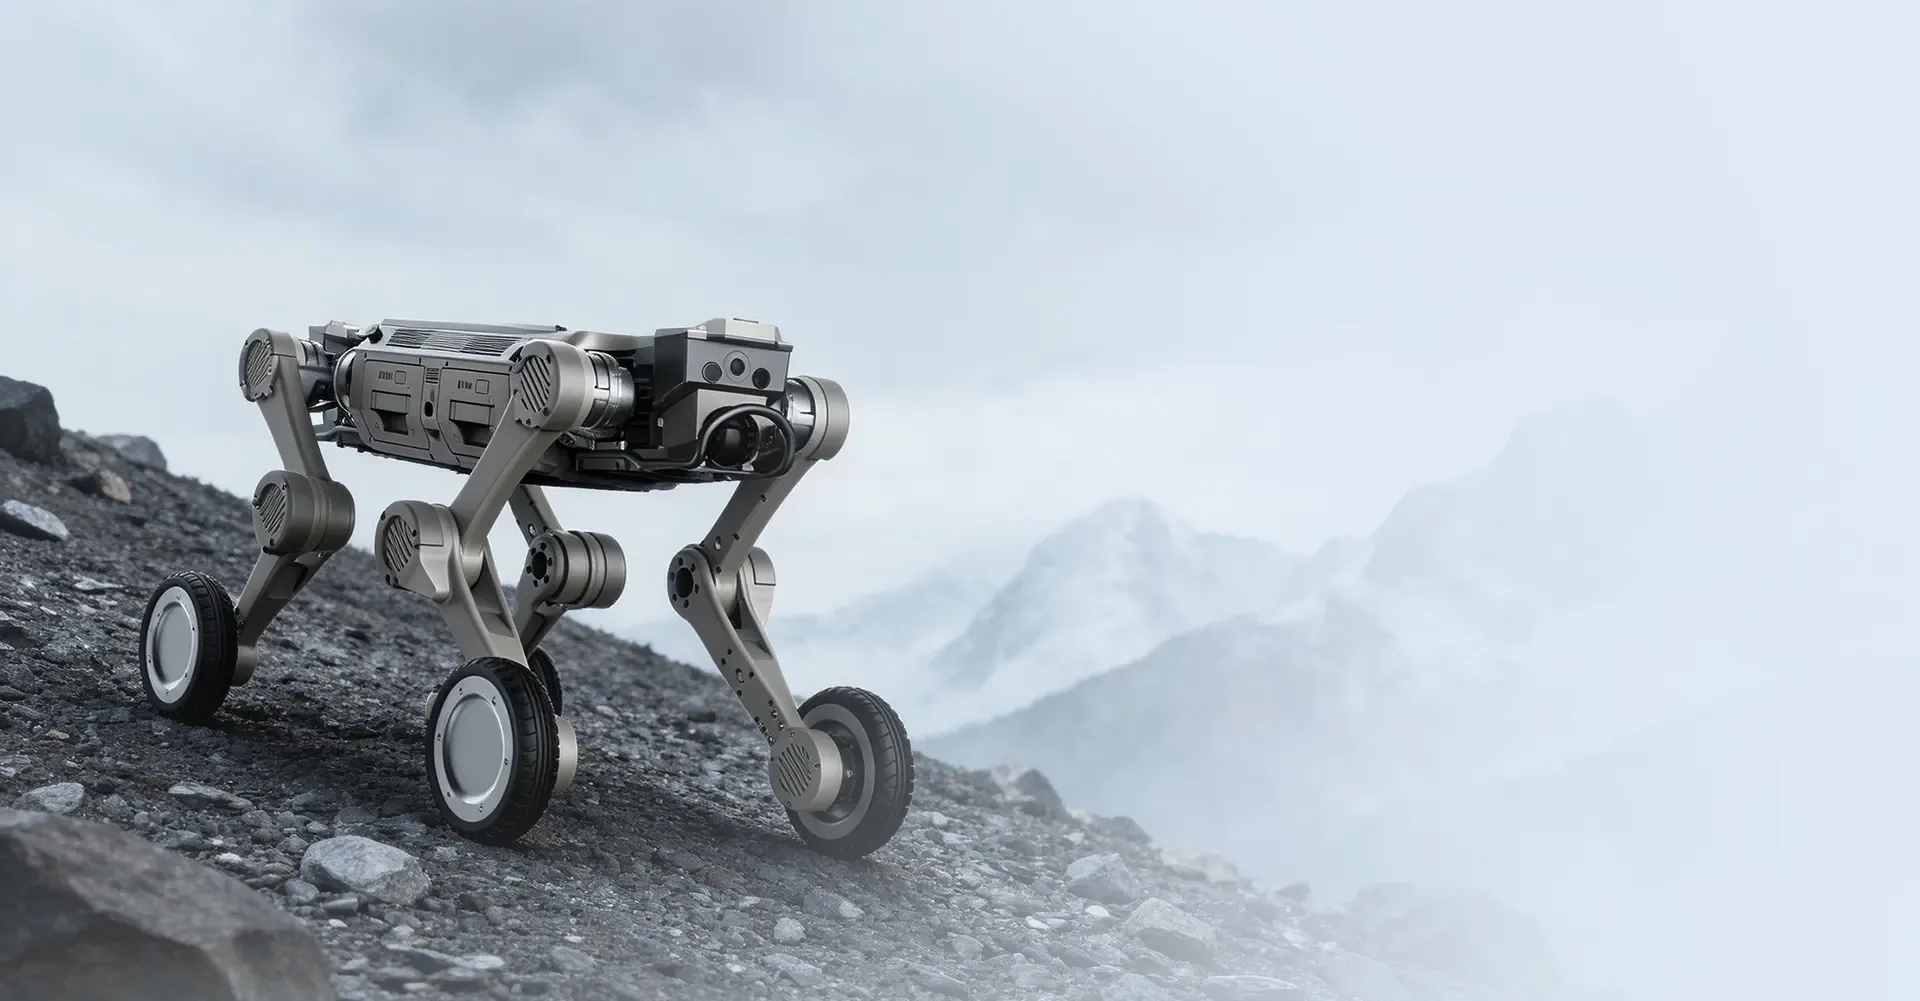
| Макс. кут підйому | 45° |
|---|
| Макс. висота перешкоди | 80 cm |
|---|
| Висота подолання з вантажем | 50 cm |
|---|
| Піковий момент у шарнірі | 150 N·m |
|---|
| Діапазон шарніра корпусу | від -30° до 40° |
|---|
| Діапазон шарніра стегна | від -160° до 160° |
|---|
| Діапазон шарніра гомілки | від -160° до 160° |
|---|
| Специфікація LiDAR | 2 × 96-лінійний, 360° × 90°, діаметр 120 m |
|---|
| Камери | 2 × FPV, одна спереду й одна ззаду, промислового класу, 8 MP, DFOV 122° / HFOV 111° / VFOV 70° |
|---|
| Сенсори | IMU автомобільного класу; GNSS-RTK; 2 ультразвукові сенсори, ліворуч і праворуч (перешкоди на відстані до 5 m); 4 допоміжні ліхтарі, по одному з обох боків кожної камери |
|---|
| Роз'єми живлення | 5 V / 12 V / 24 V / 48 V, макс. 480 W |
|---|
| Порти розширення | 2 × Gigabit Ethernet, 2 × USB 3,0, RS-232, RS-485, 2 × SBUS, PPS |
|---|
| Високопродуктивна обчислювальна плата | NVIDIA Orin NX 16 GB, 100–157 TOPS |
|---|
| Інтерфейси зв'язку | Wi-Fi 5.0, Bluetooth 5.0 |
|---|
| Передача зображення в реальному часі | Підтримується |
|---|
| Розробка з боку клієнта | Підтримується |
|---|
| SDK | SDK, а також файли 3D CAD і URDF для симуляції |
|---|
| Комплект постачання | Адаптер живлення, зарядна база, ручний контролер із вбудованим дисплеєм; док автономного заряджання як опція |
|---|
| Ступені свободи | 12 + 4 |
|---|
| Радіус повороту | Розвертається на місці |
|---|
| Висота в режимі повзання | 34 ± 0,5 cm, регульована; повзе вперед і назад |
|---|
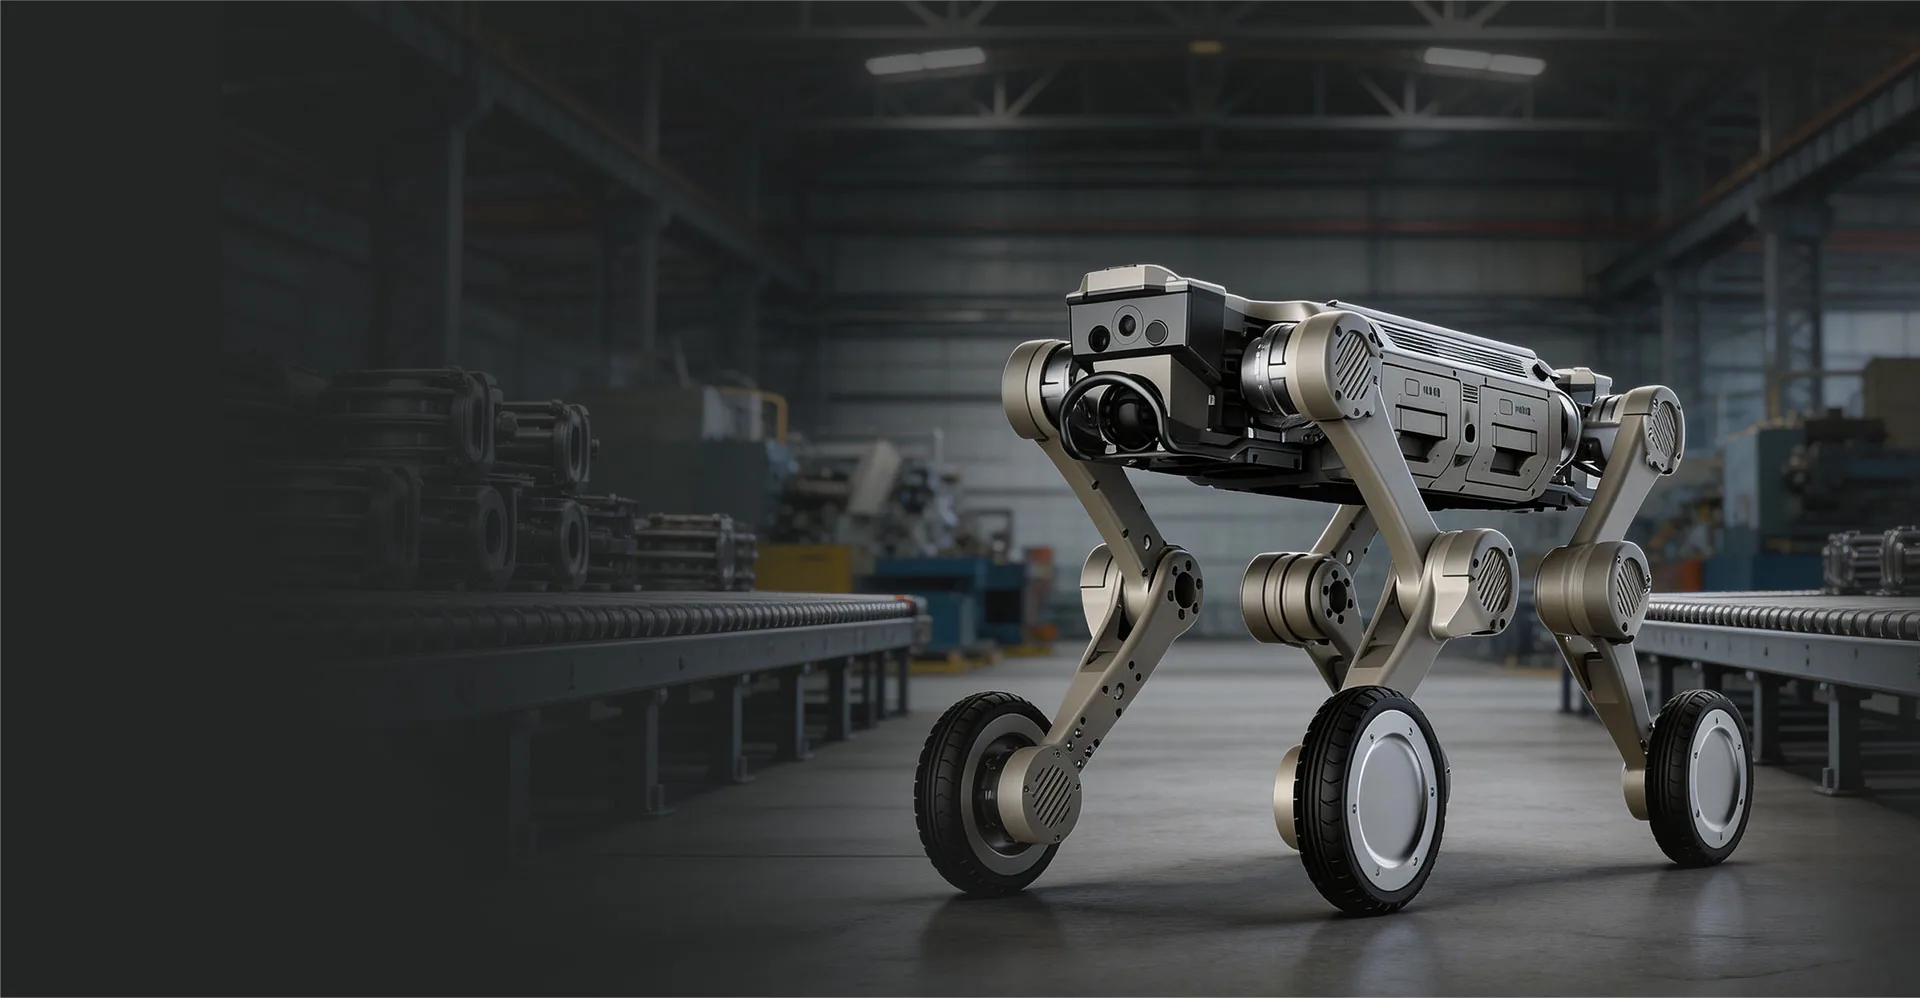
| Режими руху | Крокування, їзда на колесах і повзання, а також різні пози; рухається вперед, назад і вбік, розвертається на місці й повертає на ходу; регульована конфігурація колін |
|---|
| Функції автономності | Вбудовані моделі руху на основі навчання з підкріпленням: стійкість до ударів, гасіння збурень, вставання після падіння |
|---|
| Навігація | Сприйняття середовища, автономна навігація й розпізнавання об'єктів за даними камер, LiDAR, ультразвукових та інерціальних сенсорів |
|---|
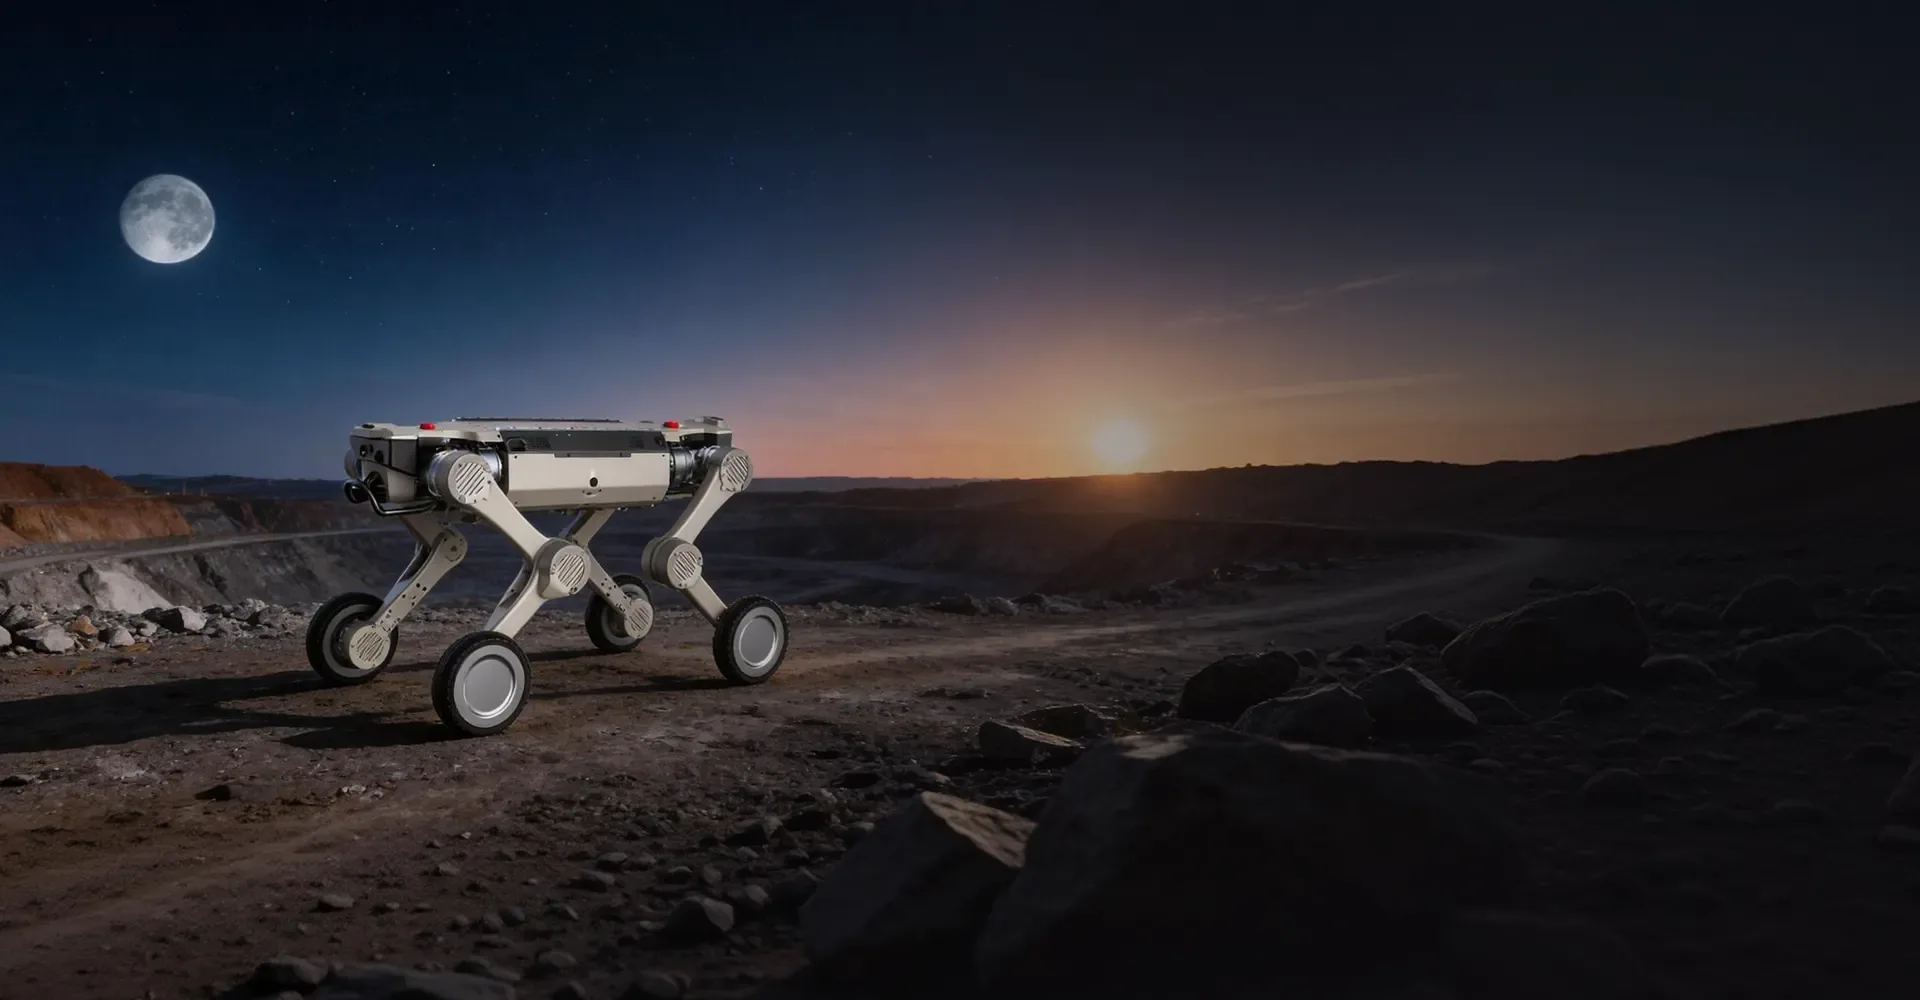
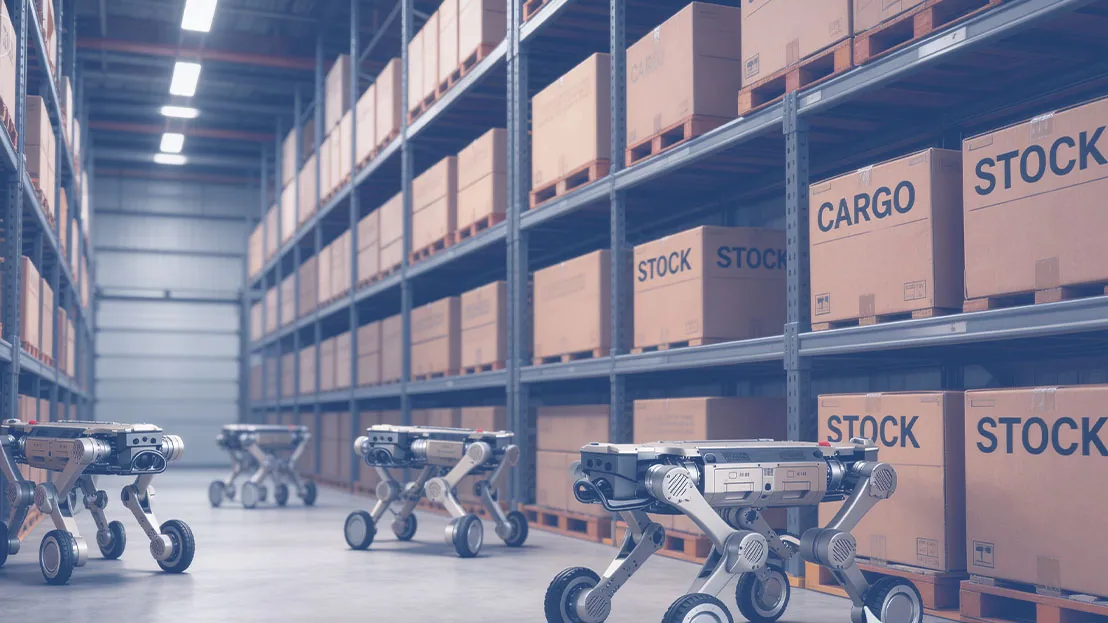
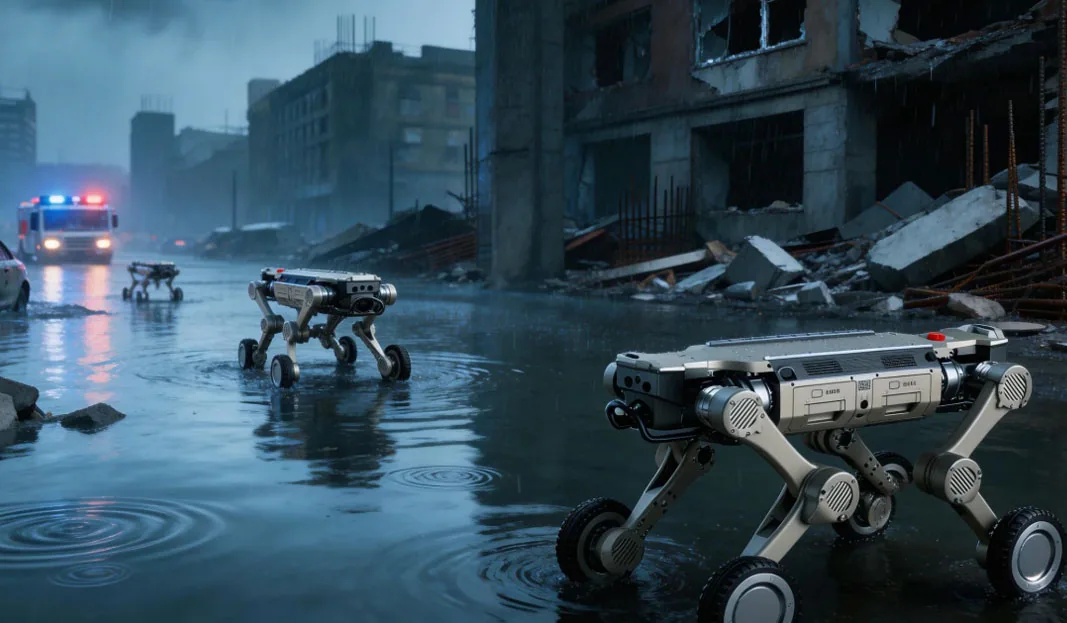
| Призначення | Охоронні обходи, огляд енергетичних об'єктів, логістичні перевезення, пошук і рятування |
|---|
| Напруга заряджання | 220 V AC (вхід зарядної бази) |
|---|
| Вихід зарядного пристрою | 63 V DC, макс. 10 A (вихід зарядної бази) |
|---|
| Ручний контролер | У комплекті: контролер з екраном, дальність дії 700–1000 m (лабораторний показник) |
|---|