Робот-собака в небезпечних зонах: без маркування ATEX
Нафтогазові об'єкти, нафтопереробні заводи і сховища вуглецю одними з перших довели цінність чотириногого робота, і завдання там вужче за просту «інспекцію». Це не обхід за звичним маршрутом, щоб позбавити людину зайвих кроків. Це доставка датчика туди, де ризик для людини і є єдиною причиною посилати робота замість неї.
- Головним є корисне навантаження, а не сама платформа.
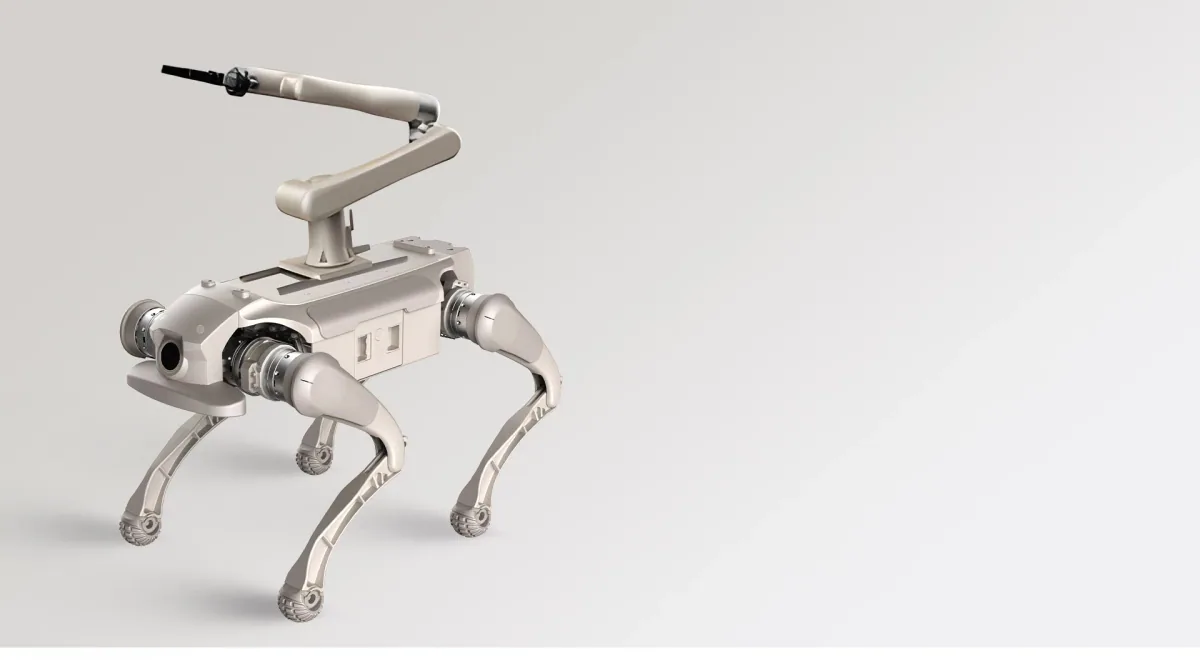
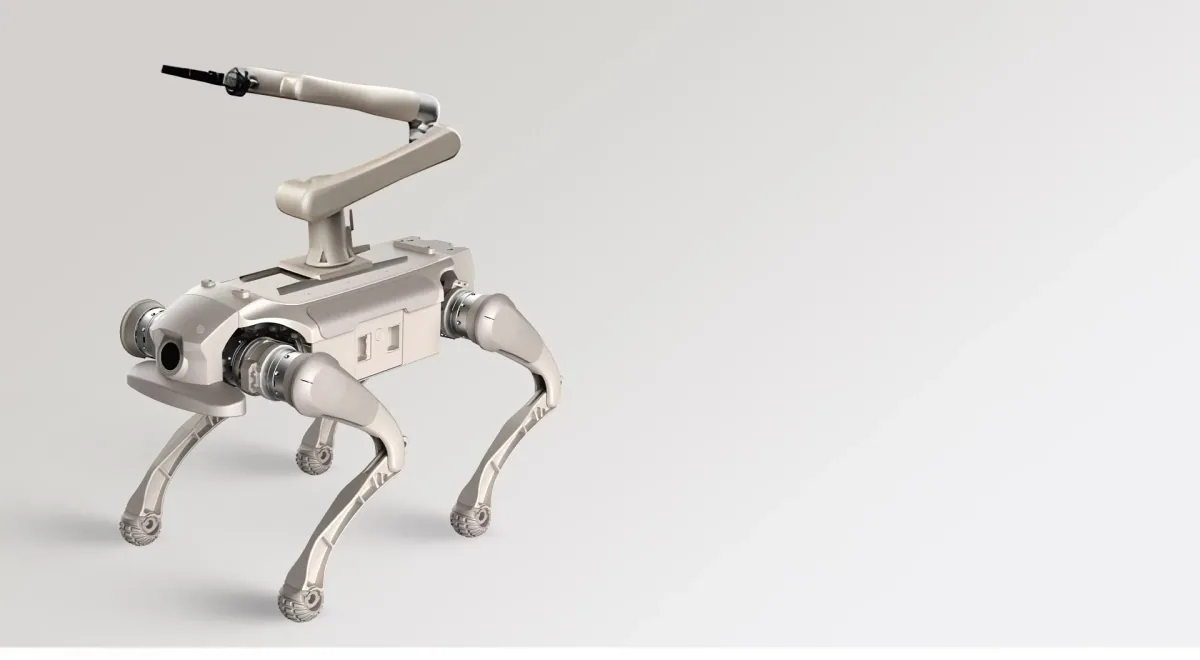
- D1 Ultra й Ultra-W несуть до 5 kg, а Max несе 25 kg. Це не про самого робота. Це про те, що об'єкт хоче закріпити йому на спину: газоаналізатор для компресорної, тепловізійна камера для підшипника, що гріється перед відмовою, акустичний датчик для витоку, який неможливо побачити оком. Чотириногий робот слугує лише носієм. Реальну відповідь на питання «що це виявляє такого, чого не виявляє стаціонарний датчик» дає саме прилад, який покупець обирає під конкретну небезпеку.
- Ноги виправдовують себе там, де колісна платформа не пройде.
- Резервуарний парк має насипи, гравій, сходи й решітки. У замкненому просторі є поріг. Дальність ходу залежить від моделі, і всі цифри тут приблизні. В Ultra це 6 km, в Ultra-W 9 km, а в Max 29 km без навантаження чи 18 km з повним навантаженням. Сенсорика теж різна: інерціальний блок IMU є в усіх трьох, а Max додатково має LiDAR, ультразвукові датчики з дальністю до 5 m і GNSS. За таблицею параметрів AGIBOT, вони призначені для автономної навігації. В Ultra й Ultra-W, за буклетами AGIBOT, автономну навігацію додають окремо: через порти розширення і через доопрацювання, яке виконує покупець або інтегратор. Інструкція до Ultra-W вимагає, щоб оператор тримав робота в полі зору.
- Чесна межа можливостей, без прикрас.
- Ступінь захисту IP означає стійкість до пилу й води: IP54 в Ultra, IP67 в Max та IP55 у D1 Max Patrol. Це той самий Max із комплектом AGIBOT для обходів і його тепловізійною камерою, а постачають цю модель на запит. Ступінь захисту гарантує, що пил і дощ не виведуть з ладу електроніку, а в Max без цього комплекту їй не зашкодить і короткочасне занурення. Він нічого не каже про вибухонебезпечне середовище, і в доступних специфікаціях немає жодного маркування ATEX чи вибухозахисту. Це не дрібниця, яку можна проминути. Якщо маршрут проходить через зону, де може спалахнути саме повітря, варто розрізняти два питання: чи робот виявить такий стан, і чи він сертифікований працювати в ній. Відповідь тут є лише на перше.
- Що робот робить, а чого не робить.
- Він виявляє й контролює. Він розміщує датчик там, де інакше довелося б стояти людині, зчитує результат і дає змогу прийняти рішення поза межами небезпечної зони. Він не робить атмосферу безпечною, не нейтралізує витік і не замінює оцінку ATEX, яку вимагає справді вибухонебезпечна зона. Якщо ступінь захисту від пилу й води сприймати як відповідь на це питання, така прогалина зазвичай виявляється під час аудиту, а не в специфікації.
- Чим це відрізняється від звичайного інспекційного обходу.
- Вибір платформи за дальністю й навантаженням для рутинного обходу відрізняється від вибору платформи через небезпечність самого маршруту. Ця різниця важлива для закупівлі: обирайте під конкретну небезпеку, а не під номер моделі. Max, що несе 25 kg обладнання для моніторингу резервуарного парку, відповідає на інше завдання, ніж Ultra, що щоночі обходить периметр, хоча обидва належать до чотириногих роботів однієї лінійки.
Питання для закупівлі просте: чи є на об'єкті маршрут, де під загрозою людина, яка ним іде, а не графік роботи. Якщо так, першими в специфікації варто перевіряти саме датчик і прогалину щодо ATEX.
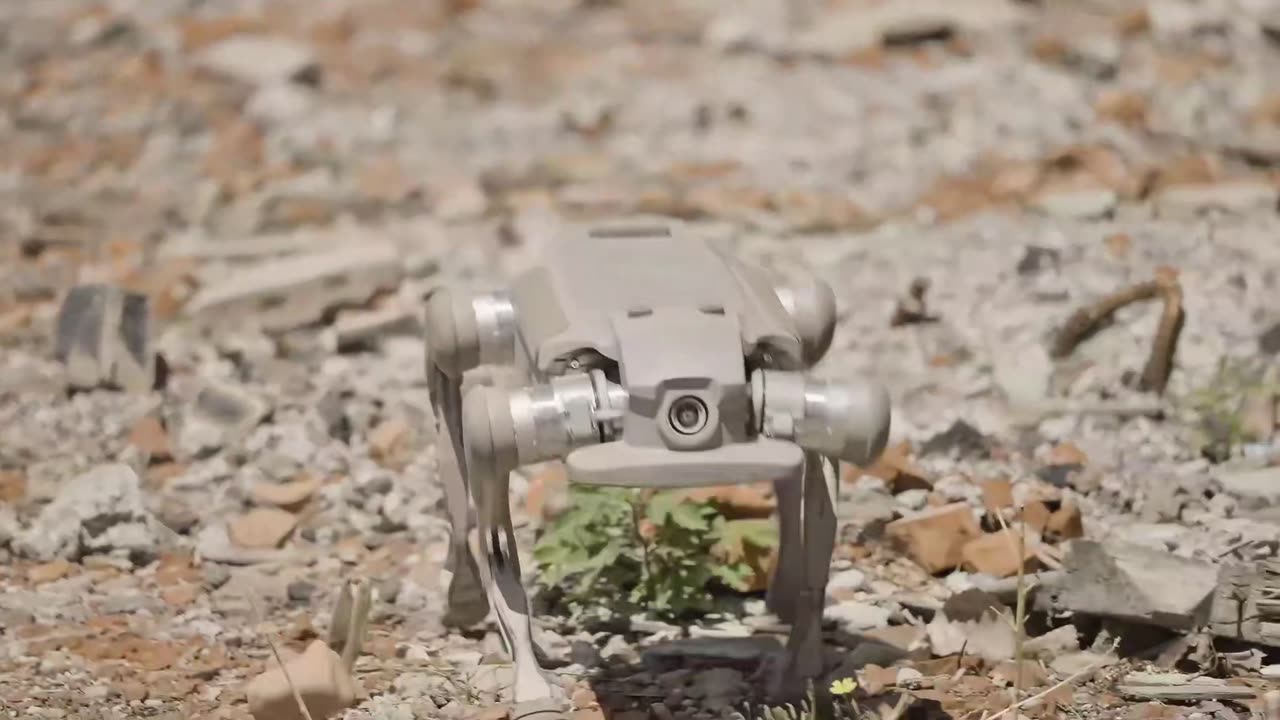
Відео виробника показує D1 Ultra на чагарнику й сипкому камінні. Такою є місцевість реального небезпечного маршруту, де колісній платформі знадобився б пандус. Кадр демонструє прохідність, а не корисне навантаження чи питання ATEX, про які йдеться в тексті вище.
Ми можемо обговорити, яка модель і яке навантаження підійдуть для конкретного небезпечного маршруту, і де питання ATEX потребує окремої відповіді від нас або від Вашого інтегратора.