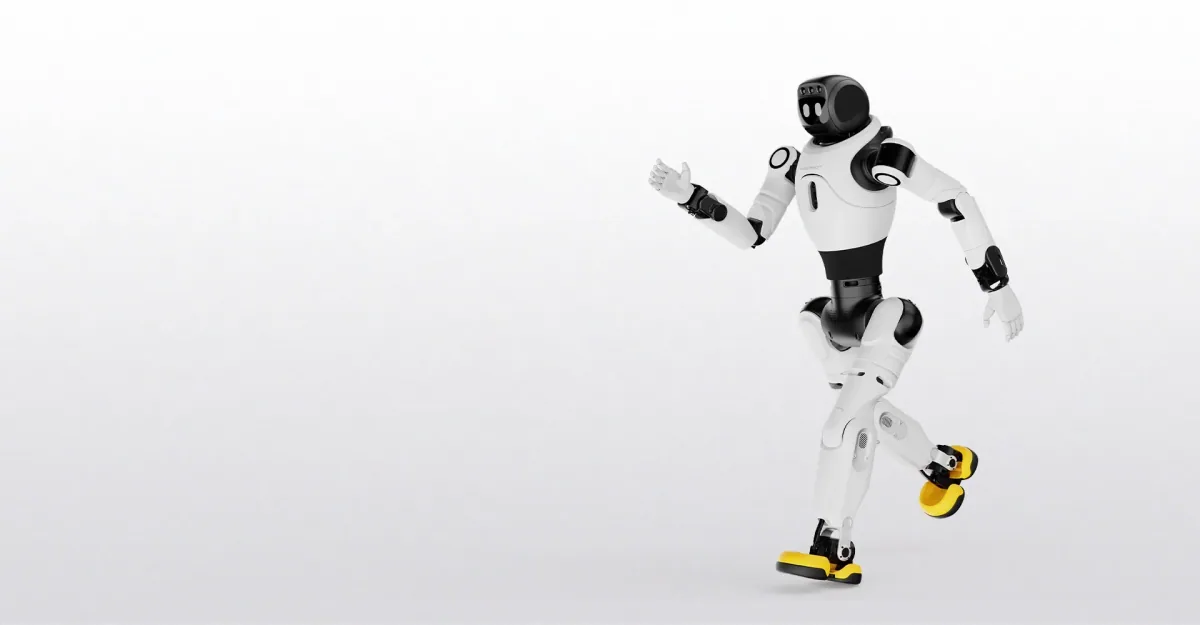
Humanoidni robot za istraživačke laboratorije: AGIBOT X2
Laboratorija koja kupuje humanoidnog robota ne kupuje demonstraciju. Kupuje instrument na kome će studenti pisati kod tri ili četiri godine, na kome će doktorand i dalje izvoditi eksperimente pošto se projekat koji ga je finansirao odavno zatvori, i koji mora da preživi predaju drugoj istraživačkoj grupi svakog semestra. To menja šta je zapravo bitno. Mašina koja izgleda impresivno u fiksnoj rutini ne vredi laboratoriji ništa ako niko u zgradi ne može da uđe u nju.
- SDK odlučuje da li je ovo uopšte platforma.
- AGIBOT objavljuje upravljački sloj X2, nazvan AimDK_X2, i u Python-u i u C++-u. Po AGIBOT-ovoj tabeli, razvoj na strani korisnika podržan je na modelu X2 Ultra, a na modelu X2 Basic nije. To je razlika između robota na kome laboratorija može da gradi predmete i radove i robota koji izvodi fiksan skup trikova koje niko ne može da proširi. Python vodi studenta master studija od ideje do funkcionalnog eksperimenta za jedno popodne; C++ je ono što laboratoriji treba kad eksperiment postane upravljačka petlja u realnom vremenu, a to što oba jezika stoje u jednom SDK-u znači da ista mašina služi i uvodnom kursu interakcije čoveka i robota i doktoratu iz lokomocije, bez prepravke između njih. Zatvoren sistem sa demo režimom ne omogućava ni jedno ni drugo, ma koliko demonstracija dobro izgledala.
- Stepeni slobode i domet ruke odlučuju koja istraživačka pitanja platforma zaista može da nosi
- , a ne specifikacija za divljenje. X2 Basic ima 25 aktivnih stepeni slobode pri masi od 35 kg; X2 Ultra ima 30 aktivnih stepeni slobode pri 39 kg. Za oba AGIBOT objavljuje domet ruke od 558 mm i nosivost do 3 kg u određenim položajima, a u celom opsegu pokreta 1 kg ili manje. Laboratorija koja proučava kako ljudi reaguju na ugrađeno ponašanje robota postavlja pitanja na koja 25 stepeni slobode modela Basic direktno odgovaraju. Za nastavu dvonožne lokomocije, gde studenti pišu sopstvene kontrolere, Basic ne dolazi u obzir. Laboratoriji čije je istraživanje manipulacija, hvatanje uz naučenu upravljačku strategiju, koordinacija obe ruke, treba dodatnih pet stepeni slobode modela Ultra da bi eksperiment uopšte bilo moguće postaviti: manje aktuiranih zglobova nije manja verzija iste studije, već sasvim druga studija.
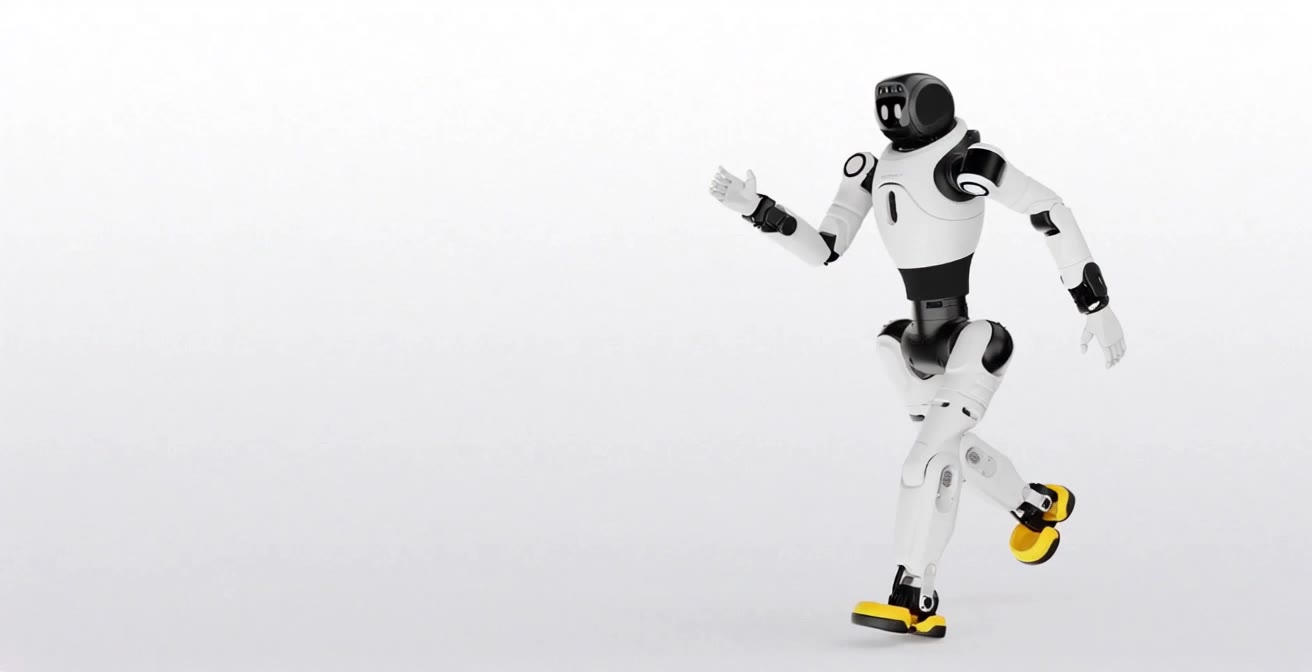
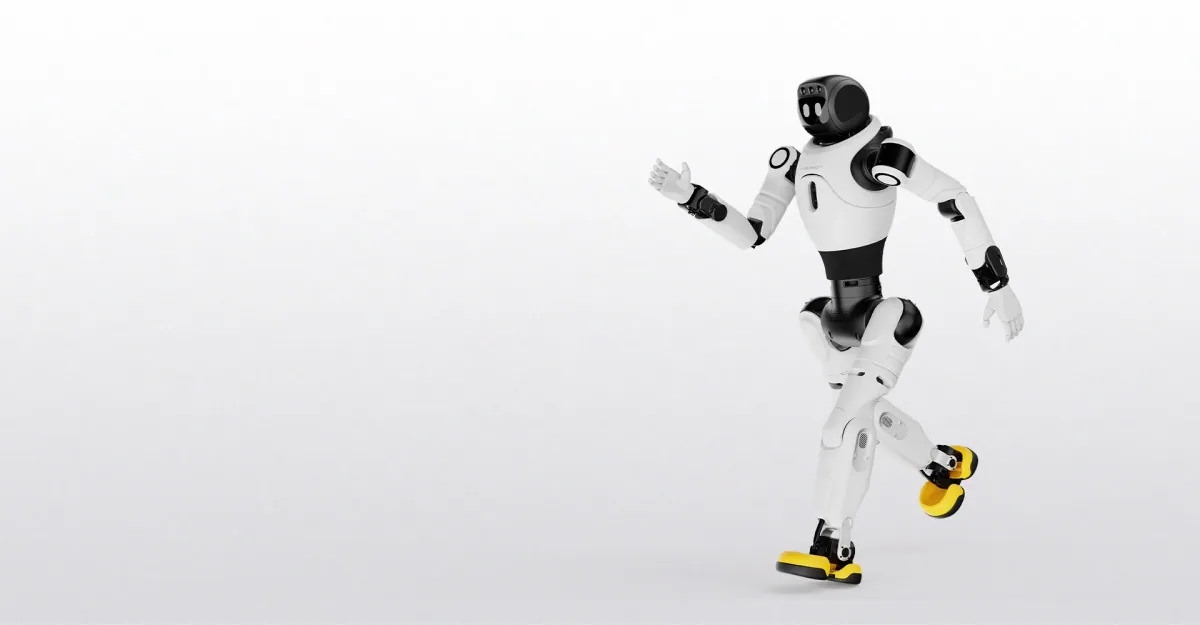
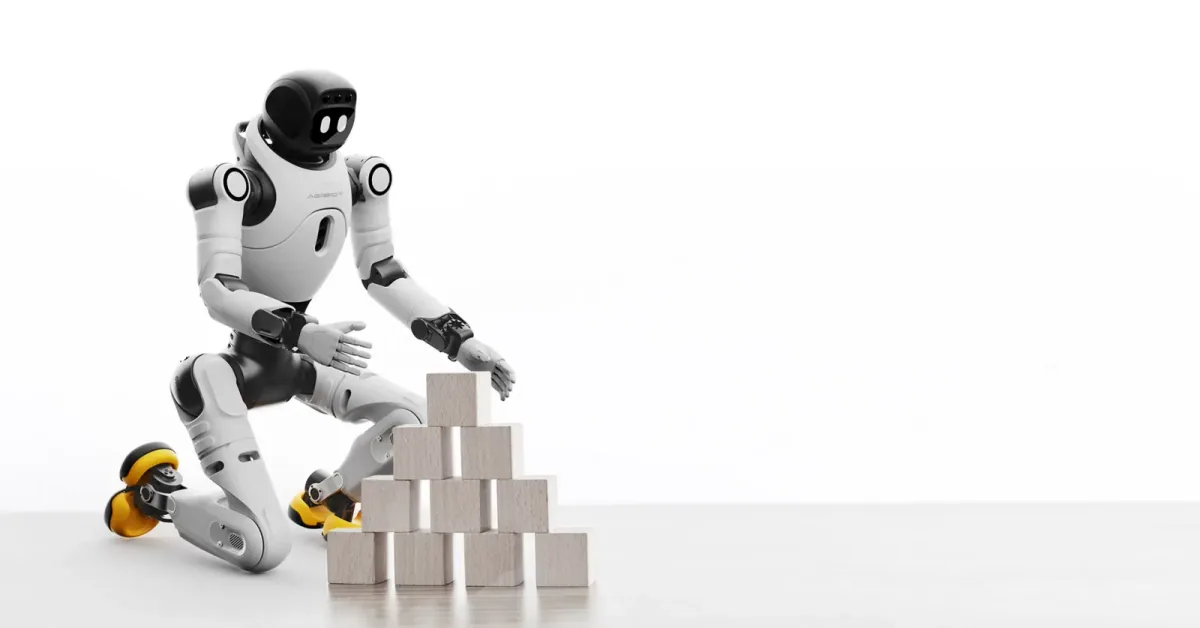
Sintetizovan filmski pokret kamere oko sopstvenog 3D prikaza modela X2 proizvođača AGIBOT, napravljen od jedne nepokretne slike. Ovo nije snimak robota u radu: poza je zamrznuta i pomera se samo kamera. Prikazuje mašinu o kojoj ovaj tekst govori, ne zadatak koji je izvela.
- Dva nivoa modela odgovaraju dvema vrstama laboratorija, i to je prva odluka koju treba doneti ispravno.
- Basic ide uz demonstracije i uz istraživanje interakcije čoveka i robota u kojima robot radi ono što AGIBOT isporuči. Razvoj na strani korisnika na njemu nije podržan, pa kurs na kome studenti programiraju robota traži Ultra. Ultra ide uz istraživanje percepcije i manipulacije koje izvršava naučenu upravljačku strategiju na samom robotu, na čipu NVIDIA Orin NX sa 157 TOPS, uz hod brzinom do 1,8 m/s. Ako plan laboratorije predviđa da strategija izvršava inferencu na samom robotu, a ne na stonom računaru koji šalje komande preko veze, budžet čipa Orin NX je broj koji odlučuje da li Ultra to može da iznese.
- Vredi imenovati i ono što katalog ne objavljuje.
- AGIBOT-ova uputstva za X2 navode više od 20 unapred zadatih pokreta koje robot izvodi na glasovnu komandu, a oni postoje radi demonstracije, ne radi istraživačkog programa; laboratorija koja gradi tezu na unapred zadatoj rutini gradi je na pogrešnom sloju sistema. Ne postoji ni objavljen podatak o uspešnosti manipulacije ili pouzdanosti hvatanja proizvoljnih predmeta ni za jedan od dva nivoa: taj broj ne postoji ni u jednom dostupnom izvoru, pa laboratorija kojoj on treba mora sama da ga generiše, a upravo za to i služi SDK.
Dva pitanja rešavaju koji nivo i koliko jedinica laboratoriji zaista treba: da li iko treba da pokreće sopstveni kod na robotu, što je po AGIBOT-ovoj tabeli podržano samo na modelu Ultra, i da li nastavni plan traži jednu jedinicu deljenu tokom semestra ili više njih paralelno. Jednonedeljni najam daje odgovor na oba pitanja pre nego što se napiše narudžbenica: Basic se iznajmljuje po 1.500 EUR nedeljno, Ultra po 2.500 EUR nedeljno. To je jeftinije od nagađanja i brže od čekanja da specifikacija odgovori na pitanje za koje nije ni napisana.