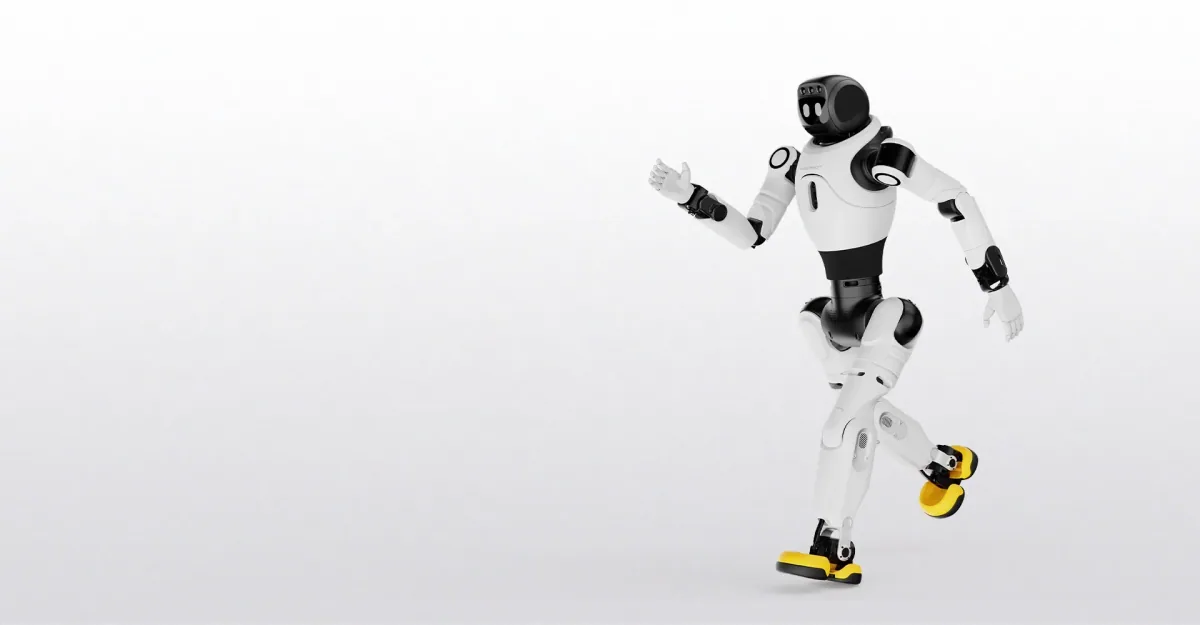
Що змінюється, коли X2 сам мусить знайти деталь
Стаціонарна рука ніколи не мусить шукати деталь. Вона закріплена в одній точці, деталь надходить конвеєром на відомій висоті, і всі показники з технічного листа виміряні саме від цієї фіксованої точки. Мобільна платформа свідомо відмовляється від цієї переваги, і з цієї миті на перший план виходить інший набір чисел.
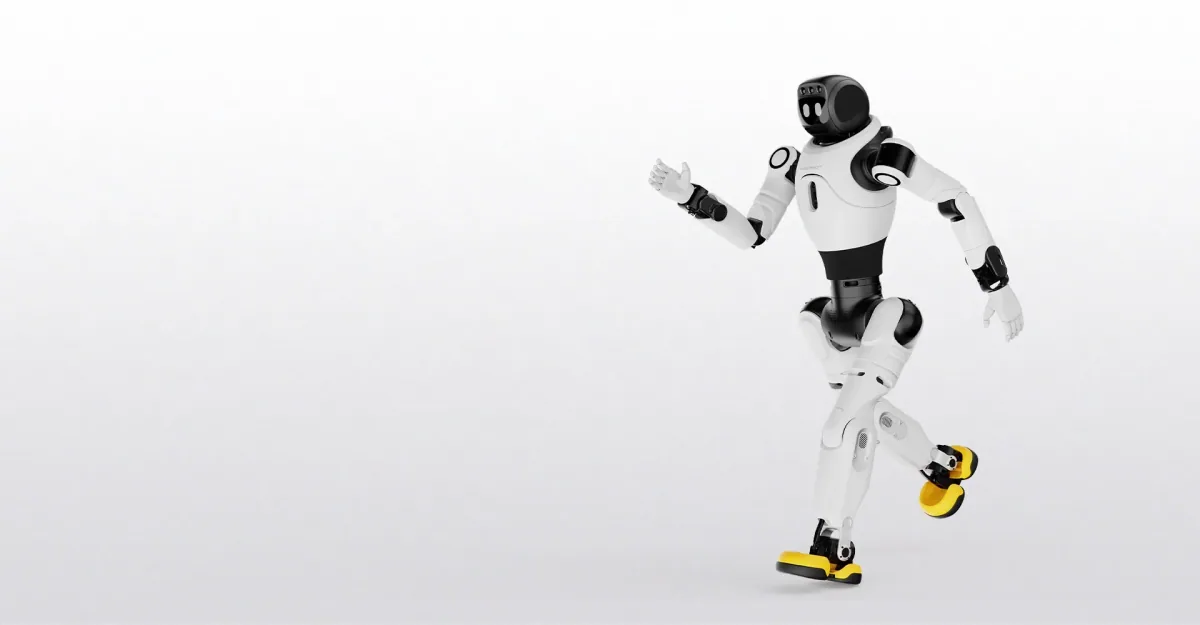
X2 Ultra зручно порівнювати з базовою версією, бо AGIBOT продає обидві в одному каталозі: X2 Ultra і спрощену X2 Basic. Різницю між ними задають сенсори й обчислювальна потужність, потрібні саме для навігації. X2 Ultra несе плату NVIDIA Orin NX на 157 TOPS, рухається зі швидкістю до 1,8 m/s і працює близько 2 годин між зарядками. Діставшись до місця, він піднімає до 3 kg. X2 Basic не має LiDAR і камери глибини, які додає Ultra. Тож саме Ultra доводиться самостійно вирішувати задачу, під яку Basic не пристосований: знайти дорогу до деталі, перш ніж щось із нею робити.
- Обчислювальна потужність витрачається ще до руху руки.
- 157 TOPS на платі Orin NX це не запас на майбутню, більшу нейромережу. Мобільна платформа витрачає значну частку цієї потужності на локалізацію і уникнення перешкод ще до того, як сплановано хоч одне захоплення. Контролер стаціонарної руки не витрачає на це жодного відсотка свого бюджету, бо йому не треба з'ясовувати, де він перебуває. Це чесна ціна відмови від кріплення до підлоги, і варто запитати постачальника, яка частка заявлених TOPS уже зайнята до початку планування завдання.
- 1,8 m/s це швидкість пересування, а не швидкість циклу, і типовим значенням AGIBOT називає 0,8 m/s чи менше.
- Це число показує, як швидко платформа перетинає цех між станціями, а не як швидко вона завершує одне захоплення. Комірку навколо стаціонарної руки можна спроєктувати так, щоб час циклу визначало саме захоплення. У комірці навколо мобільної платформи до цього додається час пересування, залежний від маршруту: піддона в проході, дверей не в той бік, людини у невдалий момент. Число реальне, але вимірює воно вужче, ніж здається.
- Графік зміни залежить від часу роботи на одному заряді: близько 2 годин під час ходьби зі швидкістю 0,5 m/s.
- Стаціонарна рука працює, доки її не вимкнуть. Мобільна платформа має повертатися, а близько 2 годин між зарядками означає, що процедура заміни акумулятора чи підзарядки входить у план розгортання з першого дня. Це не те, що можна додати пізніше, коли пілотний проєкт уже запрацював. Це питання не лише живлення, а й планування цеху: потрібне місце, куди платформа повертається, і план, хто чи що покриває дільницю, поки вона заряджається.
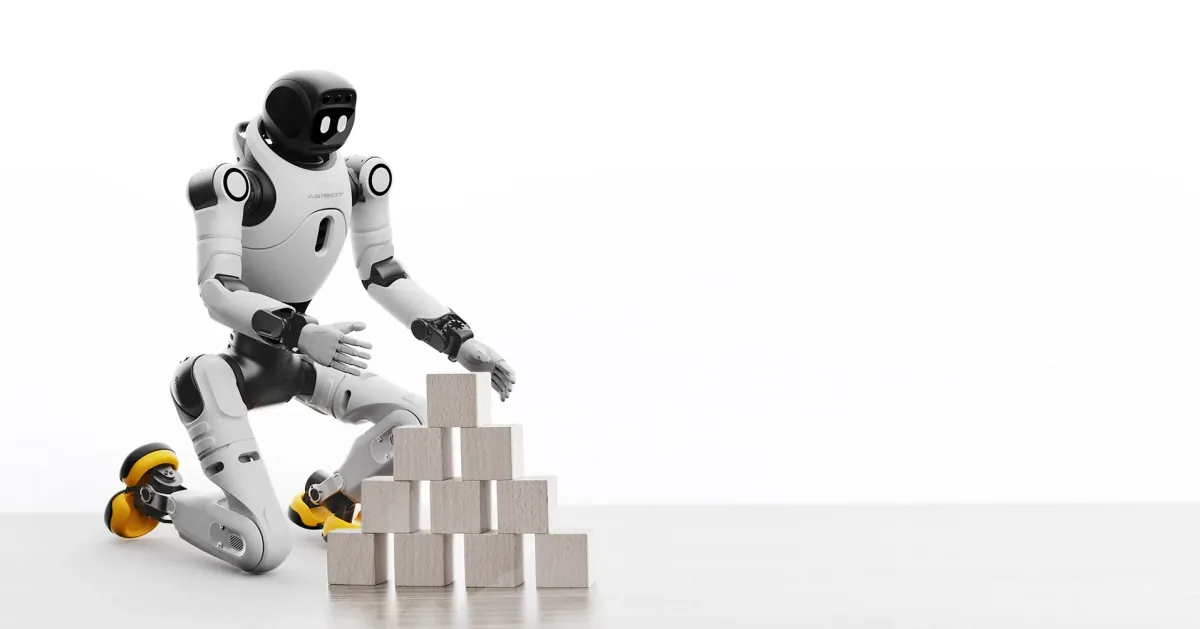
- Чи виправдала себе автономність, вирішує корисне навантаження: до 3 kg у певних позах і не більше 1 kg у всьому діапазоні рухів.
- Робот, який сам знаходить дорогу до деталі, але не може її підняти, розв'язав не ту половину задачі. Саме корисне навантаження Ultra варто перевіряти першим, ще до швидкості й обчислювальної потужності. Навігація окупається лише тоді, коли рука в кінці маршруту здатна виконати роботу, яка на неї чекає.
- Про що мовчить каталог.
- Каталог не публікує точність позиціювання для навігації Ultra, як і максимальний прохідний зазор чи висоту сходинки. Саме ці числа вирішують, чи підходить конкретний план цеху без виїзду на об'єкт. Їхню відсутність варто назвати прямо, а не домислювати. Запитайте постачальника про них до того, як специфікувати комірку під цю платформу, а не після.
Автономність не дається безкоштовно. За неї платять обчислювальним бюджетом, часом пересування і процедурою повернення на базу, описаними вище. Цей обмін виправданий лише тоді, коли корисне навантаження руки в кінці шляху здатне нести деталь. Саме в такому порядку варто перевіряти ці числа, а не в тому, у якому вони йдуть у технічному листі.
Ми можемо разом обговорити, що потрібно мобільній комірці, побудованій під ці показники, ще до того, як щось буде остаточно специфіковано.