Назвати сенсор ще не означає порахувати його
Рядок сенсорів у специфікаційній таблиці зазвичай лише називає тип датчика і на цьому зупиняється: слово «LiDAR» каже, що робот вміє сканувати простір навколо себе, але не скільки модулів це роблять і яка плата обробляє отримані дані. Якщо пройтися всім каталогом AGIBOT, деталізація за цим словом коливається від переліку з кількістю кожного сенсора до одного слова: «є» або «немає». Серед гуманоїдів найдалі йде G2. Те, що він публікує порівняно з X2 Ultra і X2 Basic, каже про вартість апаратури сприйняття і про те, що каталог обирає розповісти, більше, ніж будь-яка окрема специфікаційна таблиця сама по собі.
- Серед гуманоїдів компоненти деталізує лише G2.
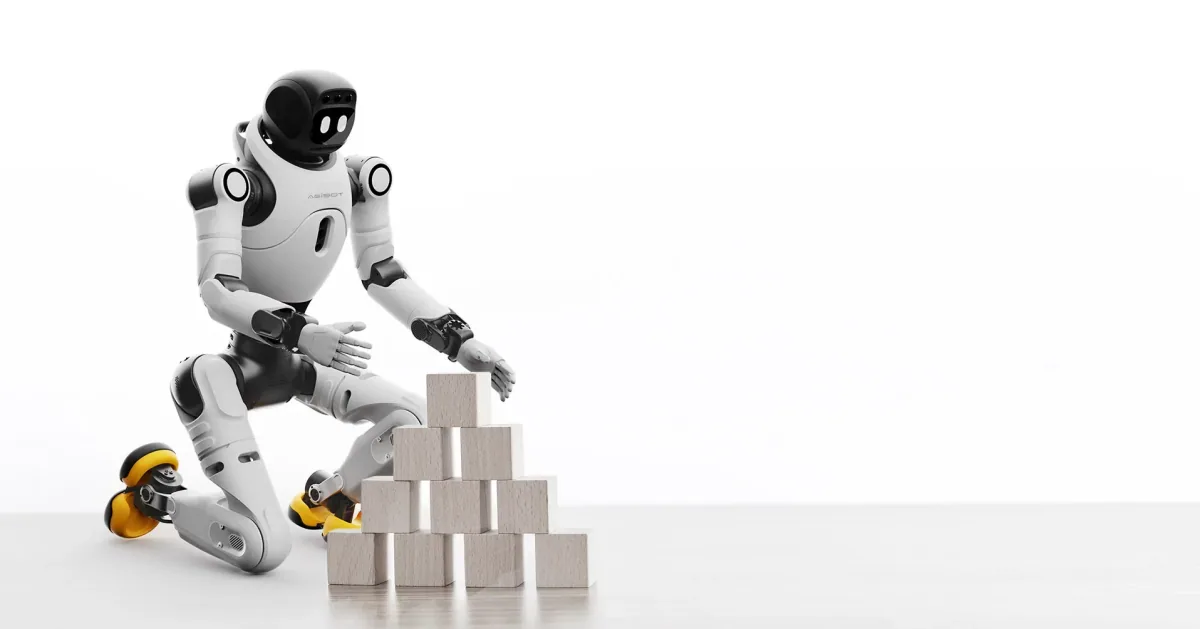
- Його рядок сенсорів називає два модулі 3D LiDAR, три камери «риб'яче око», одну бінокулярну камеру і три камери RGB-D: одну в голові й дві на зап'ястях. До них додаються вісім ультразвукових датчиків, IMU і мікрофонна решітка з чотирьох мікрофонів. Три з цих типів мають у таблиці ще й власний порахований рядок: 3D LiDAR (2), камера «риб'яче око» (3) і камера RGB-D (3). Обчислювальною платформою таблиця називає HUIXI R1 з показником 500 TOPS на INT8. G2 є колісним, а не крокуючим гуманоїдом, тобто саме такою конфігурацією, якій потрібно самостійно визначати своє положення на плані приміщення і обходити перешкоди без людини поруч. У таблицях інших гуманоїдів каталогу жоден тип сенсора не має власного порахованого рядка.
- X2 Ultra називає схожі типи сприйняття і зупиняється на самій назві типу.
- Його власний перелік називає 3D LiDAR, RGB-D, передню стереокамеру RGB, задню камеру RGB і тактильні датчики. Обчислювальною платою в його таблиці названо NVIDIA Orin NX з показником 157 TOPS. Із переліку G2 приблизний відповідник тут мають LiDAR, камери RGB-D і бінокулярна камера. Для камер «риб'яче око», ультразвукових датчиків, IMU і мікрофонної решітки відповідника немає. Бракує саме числа: перелік каже, що Ultra має LiDAR, але не скільки модулів, і RGB-D, але не скільки камер. Зіставлення порахованих рядків G2 з непорахованими рядками Ultra є чеснішим порівнянням. Тут воно наведене як друга точка даних у тому самому каталозі, а не як твердження, що одна платформа переважає іншу за охопленням сприйняття: сама лише назва модальності цього показати не може.
- X2 Basic дає найчіткішу відповідь із трьох: нуль.
- У його власній таблиці в рядках 3D LiDAR і камери RGB-D стоїть «не встановлено»: заявлений нуль замість мовчання. Коли платформа взагалі нічого не каже про тип сенсора, це може означати, що його немає, а може означати, що рядок просто не заповнили, і покупець ззовні цього не розрізнить. AGIBOT прибирає цю невизначеність саме для Basic, застосовуючи ту саму дисципліну, яку G2 демонструє на протилежному кінці діапазону, тільки у зворотному напрямку: вказувати число навіть тоді, коли воно дорівнює нулю.
- Навіть найповніша деталізація серед гуманоїдів має прогалини.
- Рядок сенсорів G2 зупиняється на кількості. Ні дальності, ні поля зору, ні роздільної здатності таблиця не наводить для жодного сенсора. Не каже вона й того, яка плата обробляє дані якого сенсора. Для найдеталізованішого гуманоїда в лінійці це ще не повний опис сенсорики, і назвати цю прогалину корисніше, ніж вважати, що кількість заміняє решту характеристик.
Ніщо з цього не є аргументом на користь G2 перед іншими двома платформами. Колісний гуманоїд, сенсорно оснащена платформа і неоснащена платформа вирішують різні завдання, і апаратура сприйняття виправдовує свою вартість лише тоді, коли завдання справді потребує такого обсягу сприйняття. Натомість це аргумент на користь того, щоб до будь-якого рядка сенсорів ставити три однакові питання, перш ніж вважати слово «автономний» доведеним. Ці питання прості: який тип сенсора, скільки модулів і яка плата обробляє отримані дані. Власна таблиця G2 відповідає на перші два питання для кожного названого в ній сенсора; X2 Ultra відповідає лише на перше питання; X2 Basic не відповідає на жодне, бо для LiDAR і RGB-D йому просто нічого рахувати. Про число, якого бракує, запитуйте прямо, а не читайте назву модальності так, ніби вона вже і є відповіддю.
Ми можемо разом розглянути, яким має бути повний перелік сенсорів для конкретного об'єкта, перш ніж обирати платформу лише на підставі її рядка сенсорів.