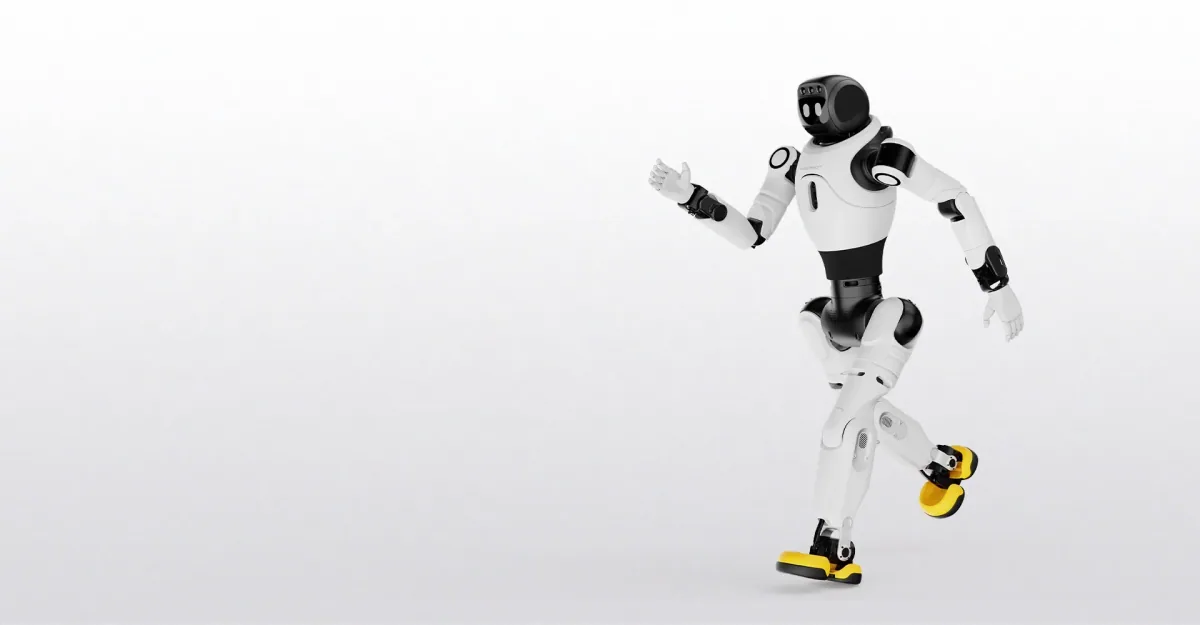
Гуманоїдний робот для лабораторії: AGIBOT X2
Лабораторія купує гуманоїдного робота не заради демонстрації. Вона купує інструмент, на якому студенти писатимуть код три-чотири роки поспіль. На цьому ж інструменті докторантський проєкт усе ще проводитиме експерименти після завершення гранту, що його фінансував, і сам інструмент має витримати передачу іншій дослідницькій групі щосеместру. Це змінює критерії оцінки. Машина, що ефектно виконує заданий трюк, лабораторії ні до чого, якщо всередину неї ніхто в будівлі не може потрапити.
- SDK вирішує, чи є це взагалі платформою.
- AGIBOT публікує рівень керування X2 під назвою AimDK_X2 одразу для Python і C++. Розробку з боку клієнта таблиця AGIBOT позначає як підтримувану на X2 Ultra і непідтримувану на X2 Basic. Це і є різниця між роботом, на якому лабораторія будує курси й статті, і роботом, що виконує заданий набір трюків, який ніхто не може розширити. Python дає змогу магістранту перейти від ідеї до робочого експерименту за один день. C++ потрібен, коли експеримент перетворюється на контур керування реального часу, і наявність обох мов в одному SDK дає змогу тій самій машині обслуговувати і вступний курс із взаємодії людини й робота, і докторську роботу з локомоції без переписування коду. Закрита платформа з демонстраційним режимом не відповідає на жодне з цих питань, хоч би якою вражаючою була демонстрація.
- Ступені свободи й довжина руки визначають, які дослідницькі питання платформа здатна підтримати насправді
- , а не є характеристикою для замилування. X2 Basic має 25 активних ступенів свободи при масі 35 kg, а X2 Ultra має 30 активних ступенів свободи при масі 39 kg. Для обох заявлено довжину руки 558 mm і корисне навантаження до 3 kg у певних позах та не більше 1 kg у всьому діапазоні рухів. Лабораторії, яка вивчає, як люди реагують на закладену виробником поведінку робота, достатньо 25 ступенів свободи Basic. Викладати на ньому двоногу локомоцію не вийде: на такому курсі студенти пишуть власні контролери, а це підтримує лише Ultra. Лабораторії, що працює з маніпуляцією, захопленням із навченою поведінкою чи координацією обох рук, для самої постановки експерименту потрібні додаткові ступені свободи Ultra: менша кількість активних шарнірів означає не меншу версію того самого дослідження, а інше дослідження.
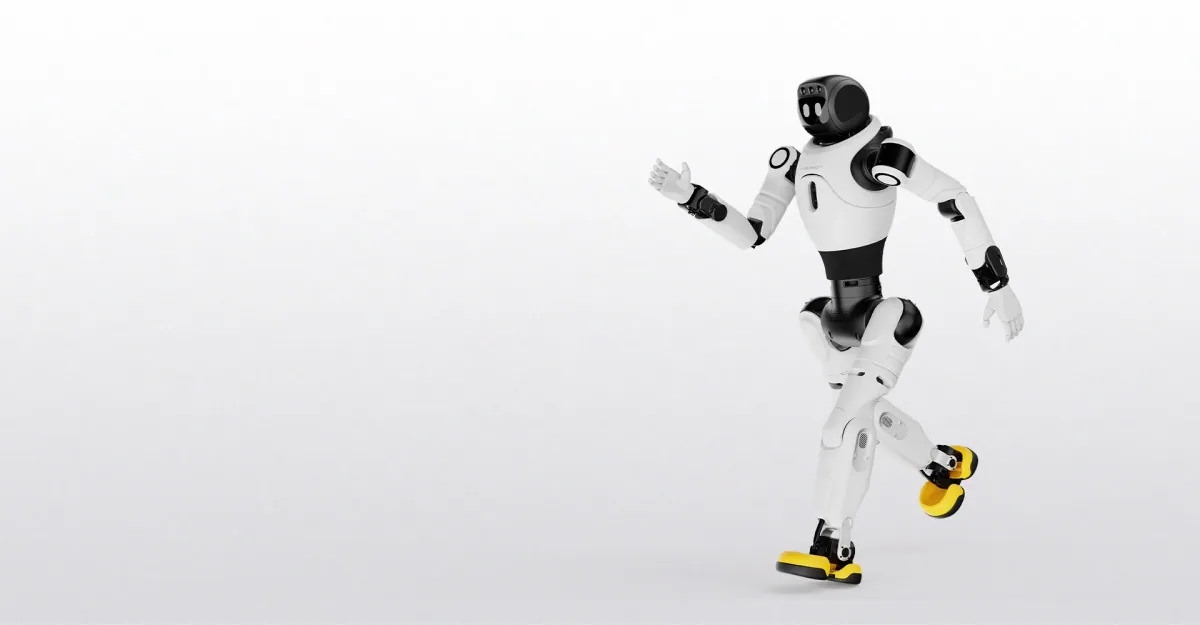
Це синтезований кінематографічний рух камери навколо власного рендеру X2 від AGIBOT, створений з однієї нерухомої картинки. Це не відео роботи робота: поза застигла, рухається лише камера. Кадр показує саму машину, про яку йдеться в тексті, а не виконане нею завдання.
- Дві моделі відповідають двом типам лабораторій, і це перше рішення, яке треба ухвалити правильно.
- Basic підходить для демонстрацій і досліджень взаємодії людини й робота, яким досить закладеної виробником поведінки. Розробка з боку клієнта на ньому не підтримується, тож курсу, на якому студенти програмують робота, потрібен Ultra. Ultra підходить для досліджень сприйняття й маніпуляції, де навчена поведінка виконується прямо на борту, на платі NVIDIA Orin NX потужністю 157 TOPS, під час ходьби зі швидкістю до 1,8 m/s. Якщо в плані лабораторії модель виконує висновування прямо на борту робота, а не на стаціонарному ПК, що надсилає команди каналом зв'язку, саме обчислювальний ресурс Orin NX визначає, чи впорається з цим Ultra.
- Варто назвати і те, чого каталог не публікує.
- У посібниках AGIBOT до X2 наведено понад 20 заготовлених дій, які робот виконує за голосовою командою. Вони існують для демонстрації, а не для дослідницької програми. Лабораторія, що будує дисертацію на заготовленому русі, будує її не на тому рівні стека. Також немає опублікованого показника успішності маніпуляцій чи надійності захоплення довільних предметів для жодної з моделей: такої цифри немає в жодному з доступних джерел, і лабораторії, якій вона потрібна, доведеться отримати її самостійно, а саме для цього й існує SDK.
Яку модель і скільки одиниць насправді потрібно лабораторії, вирішують два питання. Перше: чи хтось має запускати власний код на борту робота, а це, за таблицею AGIBOT, підтримується лише на Ultra. Друге: чи курсу потрібна одна одиниця на весь семестр, чи кілька паралельно. Оренда на тиждень дає відповідь на обидва питання ще до оформлення закупівлі: Basic коштує 1 500 євро на тиждень, Ultra коштує 2 500 євро на тиждень. Це дешевше за здогадки і швидше, ніж чекати, поки специфікація дасть відповідь на питання, для якого вона не писалася.