Які сенсори насправді має робот, перш ніж його називають «автономним»
«Автономний» на технічному паспорті означає програмне забезпечення, встановлене поверх конкретного, перевірюваного переліку компонентів, і на кількох платформах AGIBOT цей перелік коротший, ніж обіцяє слово.
- LiDAR і RGB-D є опцією рівня Ultra на лінійках X2 і A3, а не стандартом.
- X2 Basic за власним переліком AGIBOT не має жодного з двох; X2 Ultra має 3D LiDAR, камеру RGB-D та передню й задню камери. Базовий A3 постачається з двома RGB-камерами, GPS і позиціюванням UWB, без LiDAR чи RGB-D; A3 Ultra додає до тієї самої пари камер LiDAR, RGB-D і GPS-RTK. Саме так і розходяться заявлена на папері автономність і ящик, що приїжджає: «A3» чи «X2» замовляють, не перевіривши комплектацію.
- Дві платформи, представлені в цьому каталозі однією комплектацією, стандартно мають LiDAR і RGB-D.
- A2 Ultra є тут єдиною моделлю A2, і її набір сенсорів такий: LiDAR, RGB-D, камера «риб'яче око», стереокамери, мікрофонна решітка, сенсори сили й моменту та IMU. G2 є тут другою платформою з єдиною комплектацією. Власний перелік G2 налічує два модулі 3D LiDAR, три камери «риб'яче око», бінокулярну камеру, три камери RGB-D, вісім ультразвукових сенсорів, IMU і мікрофонну решітку з чотирьох мікрофонів. Урізаної версії жодна з двох у цьому каталозі не має. Проте у власній таблиці AGIBOT поряд з A2 Ultra стоїть A2 Lite без LiDAR, камери RGB-D чи камери «риб'яче око». Тому в замовленні на A2 теж перевіряйте назву моделі.
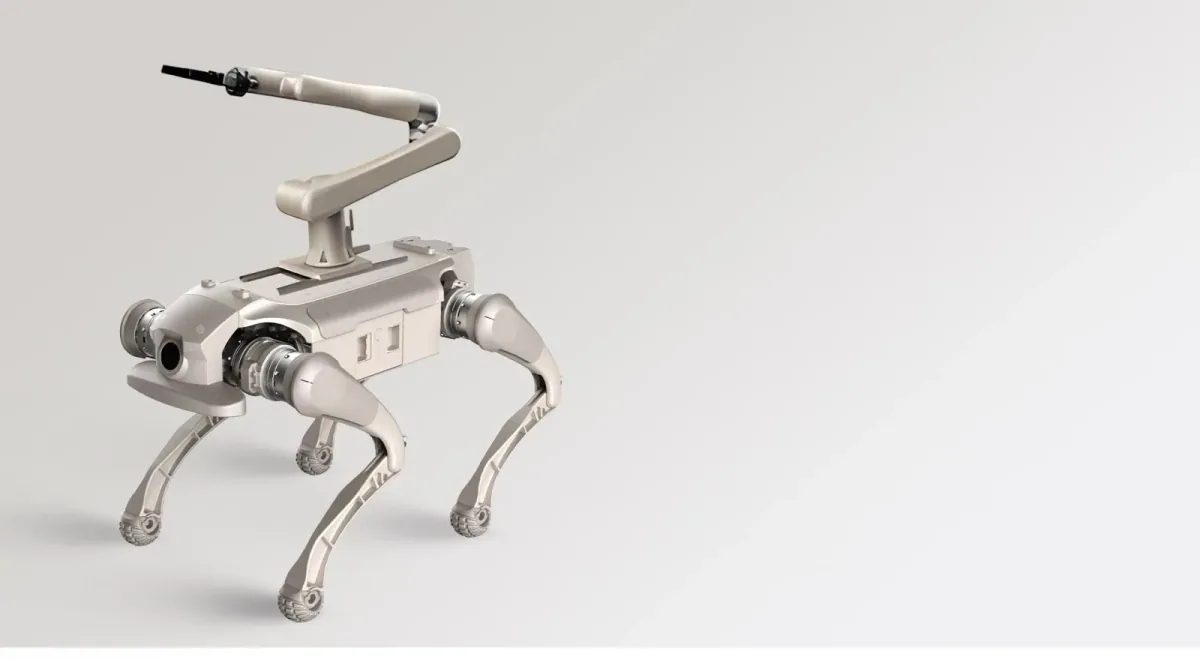
- Камери й LiDAR чотириногих роботів компенсують одне одного, і D1 Max та D1 MaxPro роблять цей вибір по-різному.
- D1 Max несе два 96-лінійні LiDAR, спереду і ззаду, з дальністю 120 m у діаметрі та полем огляду 360 на 90 градусів. До них додаються GNSS-RTK, ультразвук з дальністю до 5 m, чотири додаткові фари і дві FPV-камери на 8 мегапікселів із відносно вузьким кутом огляду. D1 MaxPro зберігає ту саму кількість ліній в одному передньому блоці, зате наводить власний показник точності, 1,5 cm, якого перелік D1 Max не публікує, і замінює вузькокутні камери на дві ширококутні по 2 мегапікселі. Жоден з двох переліків не є просто кращим: перший дає покриття двома сенсорами і роздільність камер, а другий дає ширший кут огляду й заявлену точність. Який вибір важливіший, залежить від того, чи шукають дрібний дефект, чи оглядають велику відкриту ділянку.
- LiDAR і сенсор глибини дають змогу платформі знайти те, чого їй ніхто не показував, а не просто рухатися.
- Платформа без жодного з двох, як-от X2 Basic, все одно ходить туди, куди її скерує людина, і відтворює складений заздалегідь номер із рухів і мовлення. Чого вона не вміє, так це сама знаходити дорогу: сторінка AGIBOT про X2 каже, що ця комплектація не підтримує автономної навігації й активного уникнення перешкод. Саме тут проходить реальна межа, яку задає перелік сенсорів, і дешевше поставити це питання до замовлення, ніж після того, як робот приїде і не зможе виконати те єдине завдання, яке передбачала пропозиція.
Питайте перелік сенсорів окремо за кожним пунктом, за платформою і за комплектацією, перш ніж «автономний» чи «зі штучним інтелектом» визнають характеристикою самі по собі. У цій лінійці це визначає перелік деталей, і він не однаковий на кожному артикулі, що має ту саму назву платформи.