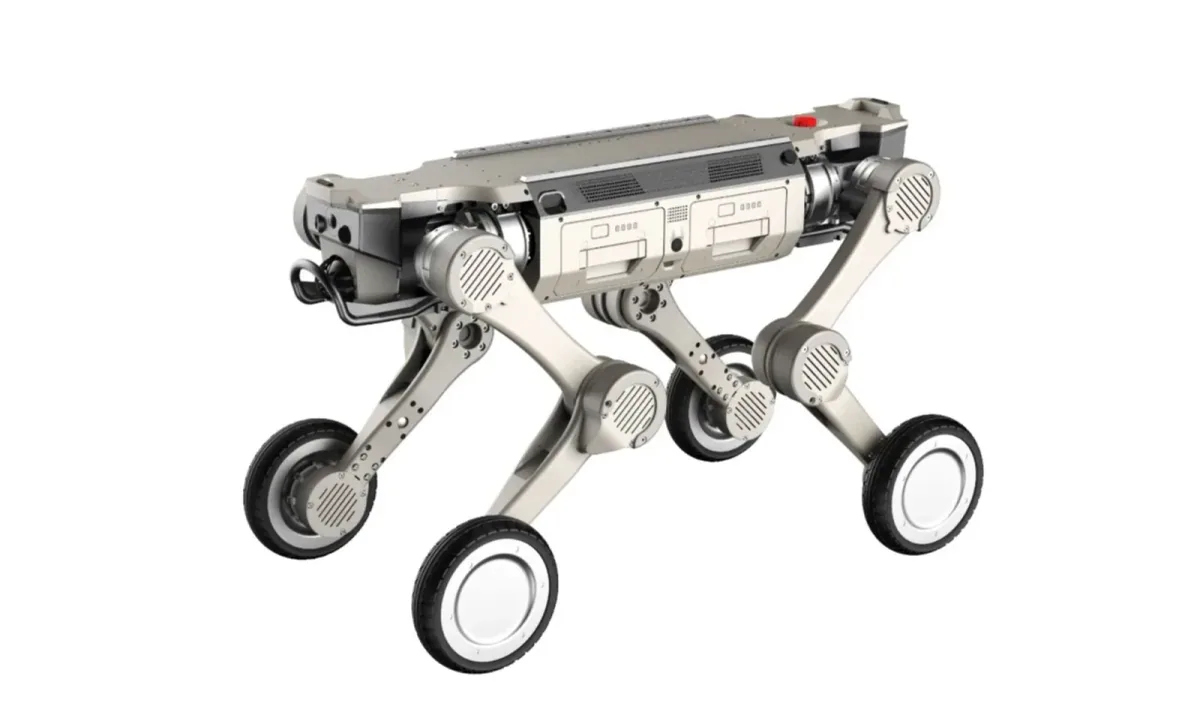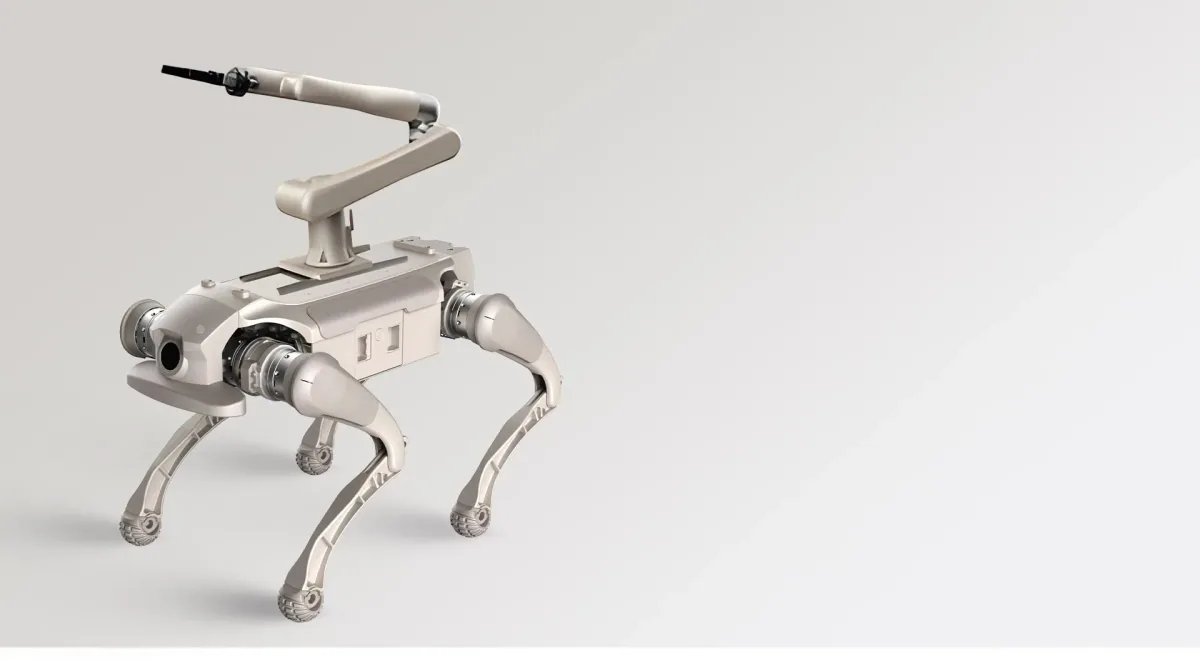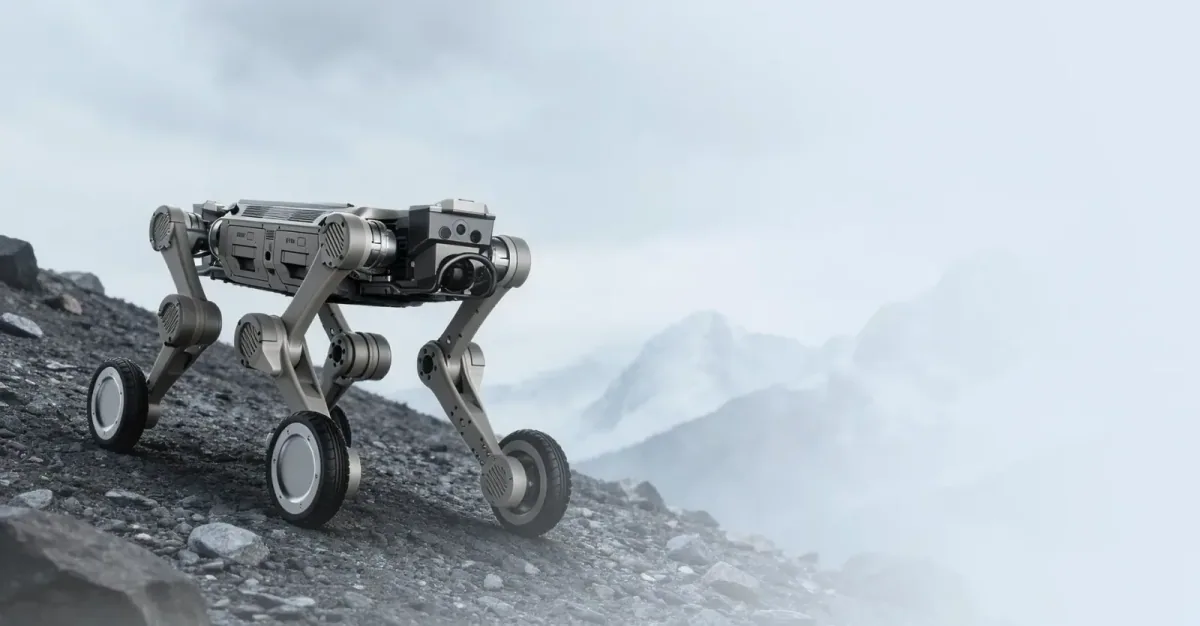
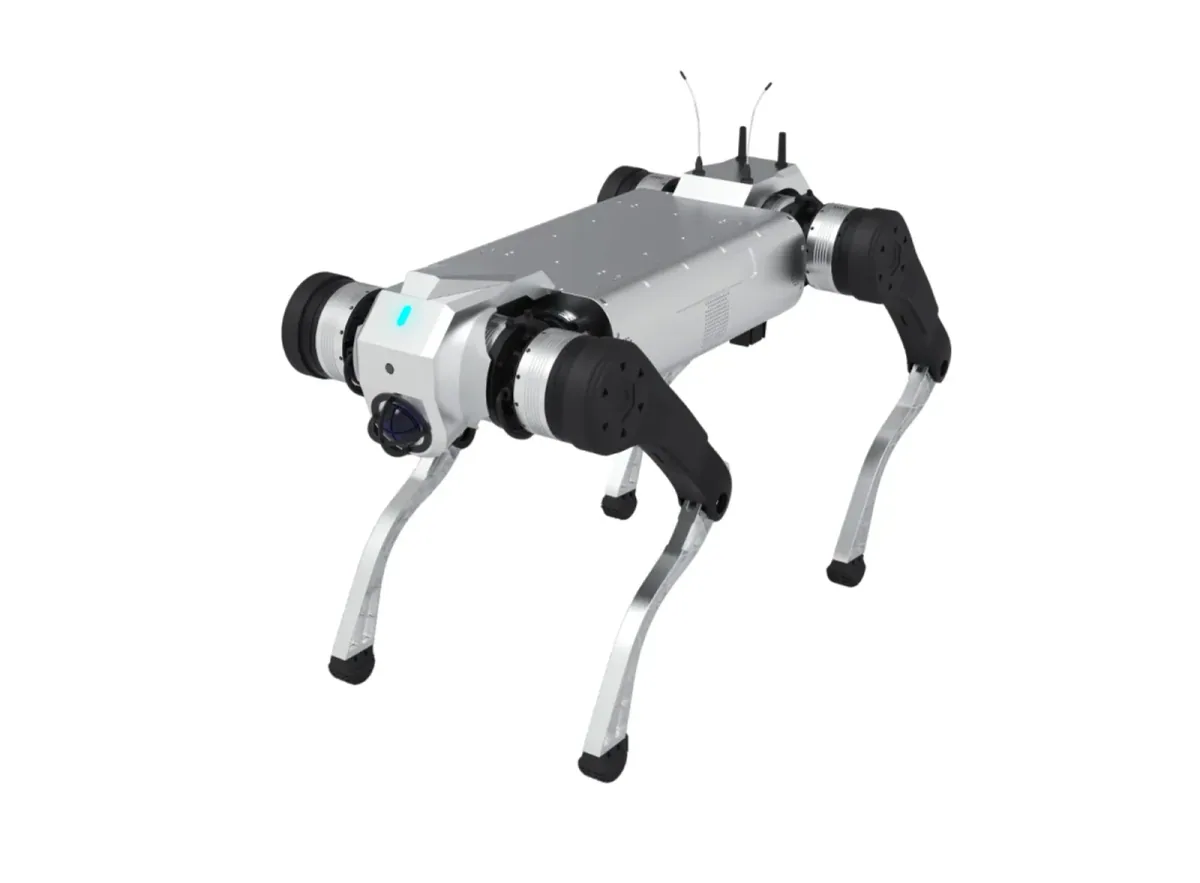
D1 MaxPro це інший клас навантаження, а не просто більша версія того самого робота
Показники корисного навантаження чотириногих роботів порівнюють так, ніби вони на одній шкалі. Це не так. Машина, розрахована нести кілька кілограмів сенсорів, відповідає на інше запитання, ніж машина, розрахована нести ящик, і D1 MaxPro стоїть по інший бік цієї межі.
- Одне число, і для чого воно.
- AGIBOT розраховує D1 MaxPro на корисне навантаження 50 kg, а власна сторінка продукту називає його сталим. Інструкція до D1 MaxPro наводить одну більшу цифру і називає її навантаженням для машини, що стоїть. Посібник із SDK подає ту саму цифру як миттєве навантаження. Отже, 50 kg, які інструкція наводить як тривале навантаження на рівній місцевості, є тим, що платформа має нести протягом усього робочого циклу. Більшого тривалого навантаження жоден із двох документів для неї не заявляє. Покупець, який планує маршрут із важчим вантажем, виводить машину за межі всього, що заявляє виробник, а маршрут із 50 kg у кожному циклі вже вичерпує весь номінал.
- Що насправді змінює клас навантаження.
- Робот, розрахований нести блок сенсорів, і робот, розрахований стабільно нести 50 kg, це не один інструмент з різними наліпками. Нижче цього порога задача це інспекція: пройти маршрутом, спостерігати, звітувати, а навантаження дорівнює вазі сенсорів. Вище порога задача стає перевезенням: робот несе частину матеріального потоку, а не лише спостерігає за ним, і це інша інтеграція, інша оцінка ризиків та інше питання до постачальника. Якщо Ваше завдання це перевезення, а не спостереження, інспекційна репутація платформи нічого не каже про те, чи витримає вона вантаж на заявленій висоті сходинки.
- Висота сходинки це теж показник навантаження, а не окремий пункт.
- Заявлена висота сходинки 30 cm виглядає як показник рухливості, доки не запитати, що з нею стається під 50 kg. Подолання сходинки, бордюру чи краю рампи є ударним навантаженням, а не звичайним кроком, і сприймають його несучі шарніри, а не кріплення сенсорів. Будь-яка платформа може заявити висоту сходинки з порожньою спиною, але для задачі перевезення важливо, чи заявлена ця висота саме з робочим навантаженням на борту. Інструкція до D1 MaxPro на це відповідає: 50 kg розраховано на рівну місцевість, а на сходи, уламки й круті драбини цей показник не поширюється.
- Про що каталог мовчить і чому це варто назвати.
- AGIBOT публікує для D1 MaxPro дві точки: 5,5 год без вантажу і щонайменше 2 год із 50 kg. Між ними нічого немає, зокрема кривої автономності залежно від навантаження, яка показала б, як змінюється час роботи акумулятора, поки вантаж зростає від нуля до 50 kg. Виробники публікують і навантаження, і автономність, а покупці припускають, що ці величини пов'язані лінійно, хоча на крокувальній платформі вантаж змінює ходу й навантаження на шарніри непропорційно. Доки така крива не опублікована, чесна відповідь така: реальне число знає лише сам виробник на власному випробувальному майданчику. Пілотний проєкт на Вашому власному маршруті це єдиний спосіб дізнатися його самостійно.
- Яку роботу справді варто доручати цьому класу.
- Платформа в цьому класі навантаження підходить для перевезення вантажів фіксованим маршрутом між станціями, якщо цей маршрут рівний. Вона також підходить для інспекції, під час якої робот несе не лише камеру, а й випробувальне обладнання. Її не варто розглядати як інспекційного чотириногого робота, у якого просто більше число в графі навантаження. Конструкція, навантаження на шарніри і сама інтеграція стають зовсім іншими, коли вантаж це реальна вага, а не блок сенсорів.
Якщо Ваш маршрут передбачає перевезення, а не спостереження, саме номінальні 50 kg варто брати за основу. Якщо на маршруті є сходи чи уламки, обговоріть це з нами ще до того, як Ви визначите решту вимог.