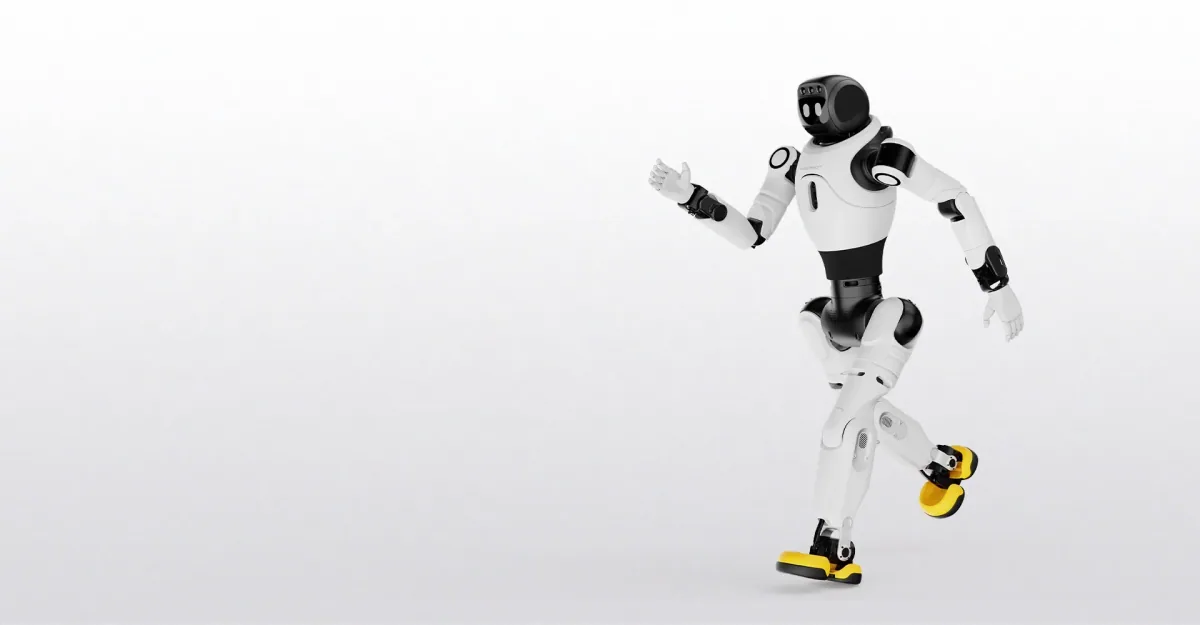
Araştırma laboratuvarı için insansı robot: AGIBOT X2
Bir insansı robot satın alan laboratuvar, bir gösteri satın almaz. Öğrencilerin üç dört yıl kod yazacağı, hibesi kapandıktan sonra bile bir doktora projesinin deney yürütmeye devam edeceği bir alet satın alır. Her dönem farklı bir araştırma grubuna devredilmeye de dayanmalıdır. Bu, neyin önemli olduğunu değiştirir. Sabit bir rutini etkileyici biçimde yapan bir makine, binadaki kimse ona erişemiyorsa laboratuvar için hiçbir işe yaramaz.
- Platform olup olmadığını belirleyen SDK'dır.
- AGIBOT, X2'nin kontrol katmanı AimDK_X2'yi hem Python hem C++ olarak yayımlar. Tablosuna göre ise müşteri tarafında geliştirme X2 Ultra'da desteklenir, X2 Basic'te desteklenmez. Bu, bir laboratuvarın üzerine ders içeriği ve makale kurabildiği bir robotla, kimsenin genişletemediği sabit bir numara setini uygulayan bir robot arasındaki farktır. Python, bir yüksek lisans öğrencisini çalışan bir fikirden bir öğleden sonrada yürüyen bir deneye taşır. C++ ise deney gerçek zamanlı bir kontrol döngüsüne dönüştüğünde laboratuvarın ihtiyaç duyduğu şeydir. İkisinin tek bir SDK'da bulunması, aynı makinenin bir giriş düzeyi İnsan-Robot Etkileşimi dersine ve bir yürüyüş doktorasına, yeniden yazmaya gerek kalmadan hizmet etmesi demektir. Gösteri modundaki kapalı bir yazılım yığını, gösterisi ne kadar iyi görünürse görünsün, iki sorudan hiçbirini yanıtlamaz.
- Serbestlik derecesi ve kol erişimi, hayranlık duyulacak bir teknik özellik değil, platformun gerçekte destekleyebildiği araştırma sorularını belirleyen şeydir.
- X2 Basic 35 kg ağırlıkla 25, X2 Ultra ise 39 kg ağırlıkla 30 aktif serbestlik derecesiyle çalışır. İkisi de 558 mm kol erişimi yayımlar; taşıma kapasitesi belirli duruşlarda 3 kg'a kadar, tüm hareket aralığında ise en fazla 1 kg'dır. İnsanların, robotun hazır gelen davranışlarına nasıl tepki verdiğini inceleyen bir laboratuvar, Basic'in 25 serbestlik derecesinin doğrudan yanıtladığı sorular sorar. Araştırması manipülasyon, öğrenilmiş bir davranış politikasıyla kavrama ya da iki elle koordinasyon olan bir laboratuvar farklıdır. Böyle bir laboratuvarın, deneyi kurabilmek için bile Ultra'nın fazladan beş serbestlik derecesine ihtiyacı vardır. Daha az aktif eklem, aynı çalışmanın küçük bir versiyonu değildir. Farklı bir çalışmadır.
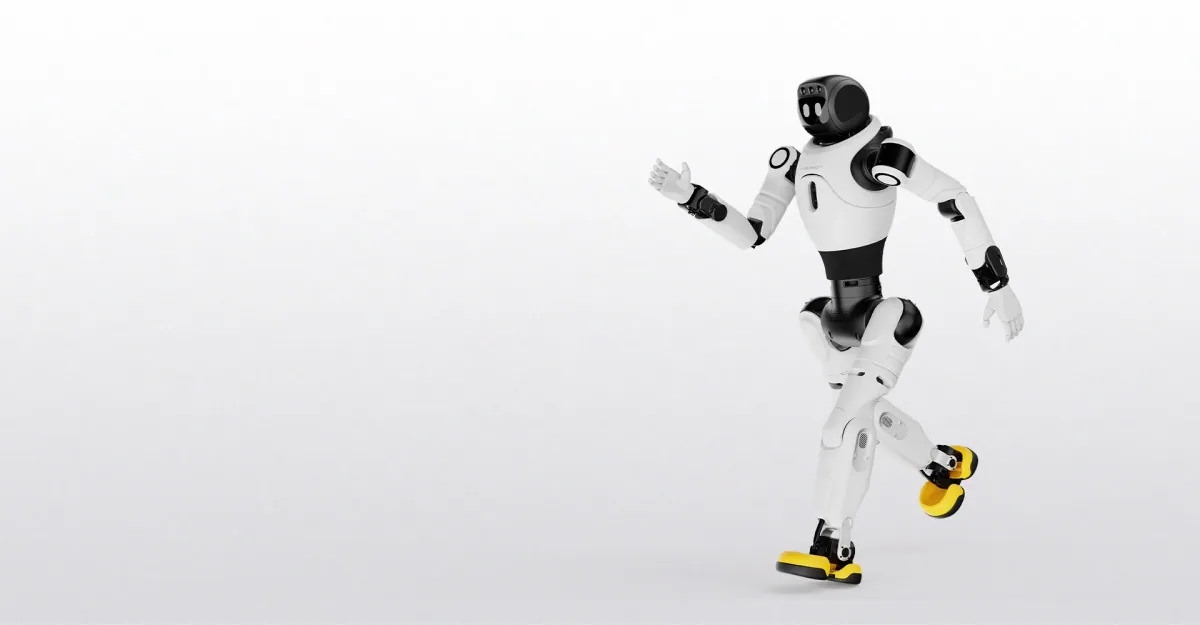
Bu, AGIBOT'un kendi X2 render görselinden, tek bir kareden üretilmiş sentetik bir kamera hareketidir. Robotun çalışırken çekilmiş görüntüsü değildir: poz sabittir ve yalnızca kamera hareket eder. Yazının konusu olan makineyi gösterir, yaptığı bir görevi değil.
- İki kademe iki tür laboratuvara karşılık gelir ve doğru alınması gereken ilk karar budur.
- Basic, AGIBOT'un yüklediği yazılımla yürütülen gösteri ve insan-robot etkileşimi çalışmalarıyla eşleşir. Müşteri tarafında geliştirme bu kademede desteklenmez; öğrencilerin robotu programladığı bir derse Ultra gerekir. Ultra ise algı ve manipülasyon araştırmasıyla eşleşir: NVIDIA Orin NX üzerinde 157 TOPS ile öğrenilmiş bir davranış politikası çalıştırır ve 1,8 m/s'ye kadar yürür. Bir laboratuvarın yol haritasında, komutları bağlantı üzerinden gönderen bir masaüstü yerine çıkarımı robotun kendisinde çalıştıran bir davranış politikası varsa, karar Orin NX bütçesine bakar. Bu rakam, Ultra'nın bu yükü kaldırıp kaldıramayacağını belirler.
- Kataloğun yayımlamadığı şey de belirtilmeye değer.
- AGIBOT'un X2 kullanım kılavuzları, robotun sesli komutla yaptığı 20'den fazla hazır hareketi listeler. Bunlar gösteri içindir, bir araştırma programı için değil. Hazır bir rutinin üzerine tez kuran bir laboratuvar, yığının yanlış katmanına inşa etmiş olur. Ayrıca ne hiçbir kademenin manipülasyon başarı oranı ne de rastgele nesnelerde kavrama güvenilirliği için yayımlanmış bir kıyaslama vardır. Bu rakam burada erişilebilir hiçbir kaynakta yoktur. Buna ihtiyaç duyan bir laboratuvarın onu kendisi üretmesi gerekir. SDK'nın var oluş nedeni tam olarak budur.
Bir laboratuvarın gerçekte hangi kademeye ve kaç üniteye ihtiyaç duyduğunu iki soru çözer. Robotta kendi kodunu çalıştırması gereken biri var mı? AGIBOT'un tablosuna göre bu yalnızca Ultra'da desteklenir. Müfredat, bir dönem boyunca paylaşılan tek bir ünite mi yoksa paralel çalışan birkaç ünite mi istiyor? Bir haftalık kiralama, satın alma siparişi yazılmadan önce ikisini de yanıtlar; tahmin yürütmekten daha ucuz, teknik özellik sayfasını beklemekten daha hızlıdır. Basic de Ultra da haftalık kiralanır; Türkiye için haftalık fiyat teklifle verilir.